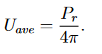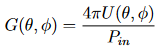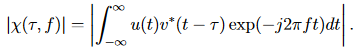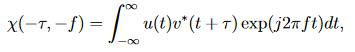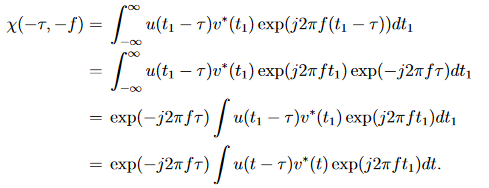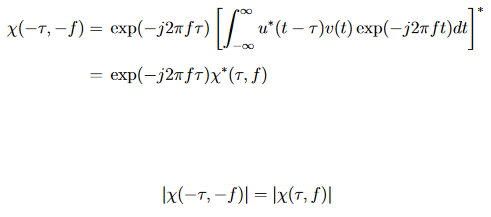„Bremer Schlüssel“ als kleines Wappen
  • Home
    • Bannertausch
    • Flohmarkt
    • News
      • Termine Veranstaltungen
      • Die nächsten Conteste
      • Aktuelle Meldungen
      • Termine für Amateurfunkprüfungen
    • Links
      • CB-Funk Links
      • Amateurfunk-Links
      • Onlineshop-Links
    • Software
      • Algemeine Software
      • Funk Software
    • Neumayer-Station III
      • WSPR-Funkbake in der Anarktis
    • EMV
      • PLC-Störungen
      • Wissenschaftler warnen vor Risiken durch 5G
      • Bundesweite Protestaktion gegen 5G
      • BNetzA
    • RSS-Feeds
  • Über uns
    • Impressum
    • DSGVO
      • Info DSGVO
    • Datenschutzerklärung
    • Backlinks
  • Bremer
    • Bremen
      • Lokale Funkhistorie
      • Nordmende
      • OHB
      • ZARM
    • Sandstedt
  • Funk
    • Amateurfunk
      • Amateurfunkpraxis
      • DXCC Liste
      • Digitaler Amateurfunk
        • DMR
        • Tetra
        • DStar
      • Repeater
        • Relais Liste
        • Relais Liste DL/NL/OZ
        • Repeater Karte
        • SSTV Relais
      • ATV
        • Nordenham
      • Frequenzbänder des Amateurfunks
      • Amateurfunk- und Wettersatelliten sowie Raumstationen
        • Wetter-Satelliten
          • GOES-Satellite
          • Meteosat
          • NOAA
          • NOAA-POES
        • Amateurfunksatelliten
          • QO-100
          • UWE-3
          • OSCAR Satelliten
        • Raumstationen
          • ISS
          • Tiangong
        • SatTrack
      • Möglichkeiten künstliche intelligenz (KI) im Amateurfunk
      • Klasse N
    • Jedermann-Funk
      • CB-Funk
        • CB-Prefix Liste
        • Frequenz Tabelle
        • Kanal 37
        • DX Group Member Liste
        • CB-Funk Betriebsarten
        • Simplex 11 meter repeaters 27MHz
      • Freenet
      • PMR 446
    • Piraten-Funk
      • Radio Caroline
        • Radio Caroline Info
        • Radio Caroline Besucht
    • Nützliche Tools
      • Koaxialkabel - Dämpfung
      • Tatsächlicher Querschnitt
      • EIRP-Berechnung
      • Cubical Quad Berechnen
      • 149MHz Quad
      • Widerstandsfarbcode-Rechner
      • Doppelquad-Rechner
      • Kabeldämpfungen & Längen Rechner
      • Frequenzliste Kurzwelle
    • DX
      • VHF und UHF DX
      • Meteor Scatter & EME
      • DX Cluster
        • CBAPRS
        • CBLogBook
    • Funk-Infos
      • Betriebsarten
        • WSPR
        • Packet-Radio
        • SSTV
        • PSK31
        • CW
        • FT-8
        • RTTY
        • DSSTV
        • FT-4
        • JT65
      • Frequenz Liste Bremen
    • Not- und Katastrophenfunk
    • SWL
      • Der Einstieg als SWL-Hörer
      • SWL Aktiv-Antennen
    • Seefunk
      • Seefunk Frequenzen
      • Was ist AIS?
      • SSB-Seefunk
      • KW-Seefunk
      • In­mar­sat
      • NAV­TEX
    • Flugfunk
      • Flugfunk Frequenzen
      • Automatic Dependent Surveillance - Broadcast ADS-B
      • Mode-S-Transponder
      • HF ACARS
      • Ungerichtetes Funkfeuer
        • NDB-Liste
          • NDB-Liste-Deutschland
    • BOS/Bündelfunk
      • Polizei- und Feuerwehrfunk abhören
    • Testbericht und Vorstellung
      • President Washington FCC
      • CRT Superstar 3900
    • Die Unke / Der S-Wert
  • Freunde
    • 13BFF001
      • Qsl-Karten
      • Sstv Bilder
      • Awards
        • FT8DMC AWARD
        • ERC AWARD
        • TADMC AWARD
        • 30MDG AWARD
        • AGB AWARD
        • CDG AWARD
        • NDG AWARD
      • E-QSL Karten
      • PSK Report 13BFF001
      • ISS SSTV Bilder
      • Weitere Hobbys
    • 13DW100
      • Qsl-Karten
      • Sstv Bilder
      • Pskreport 13DW100
      • Weitere Hobbys
  • Bau-Projekte
    • Antennen
      • F1BKM Big wheel
      • The pa0rdt Mini-Whip
      • Eigenbau G5RV mini
      • Hünherleiter
      • DX Commander
        • DX Commander Classic 10m Antenna Kit Benutzerhandbuch
      • ADS-B Antenne
      • QFH Antenne
      • T2LT
      • Eigenbau Antenne nach Prinzip "Gainmaster" 5/8
      • Windlast Ihrer Antenne
    • Tuner
      • Z-Match
      • L-Network Tuner
    • Baluns
      • 4:1 Balun
      • 1:49 balun
      • 1:9 balun
      • Mantelwellen Sperre
      • 1:64 balun
    • Weitere Projekte
      • Fuchsjagdsender
      • Baycom kompatibles 1200 Baud Modem mit FX614
      • Raspberry PI Projekte
      • Projekt X
      • Mikrofone
    • SDR Projekte
      • Abstimmknopf für SDR
  • Wetter
    • Funkwetter
      • VOACAP
      • VHF Propagation Heat Map
      • Solar-Terrestrial Data
    • Blitzkarte
  • SDR
    • SDR Hardware
      • RTL-SDR
      • SDRplay
      • Kerberos SDR
      • Airspy
      • HackRF
      • Ham It Up
      • Kiwisdr
      • KrakenSDR
      • RigExpert Fobos SDR im Test
    • SDR Serverliste
      • SDR Deutschland
      • SDR Europa
      • SDR Afrika
      • SDR Nordamerika
      • SDR Südamerika
      • SDR Asien Australien
      • OpenWebRX Links
    • SDR Software
    • SDR Beiträge
      • Geschichte der SDR Technik
      • RTL-SDR Anleitung
      • Coherent Receiver
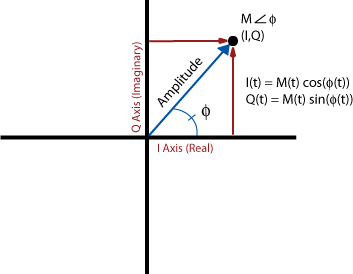
      • I/Q Daten für Dummies
      • Passives Radar mit SDR
      • Passiven Radarempfängers
      • SDR Grundlagen und Anwendungen
  • Rundspruch
    • Deutschland-RundspruchDeutschland-Rundspruch
    • Niedersachsen-RundspruchNiedersachsen-Rundspruch
    • Nordsee Rundspruch
Sign In

Ihr Browser unterstützt dieses Video nicht. Bitte verwenden Sie einen aktuellen Browser.

SDR

13BFF001 SDR 20. Dezember 2023

Kostengünstigen passiven Radarempfängers basierend auf IoT-Hardware


Zusammenfassung: In den letzten Jahren hat die Rechenleistung von Internet of Things-Geräten wie dem Raspberry Pi zugenommen. Es ist heute üblich, dass solche Plattformen mehrere CPU-Kerne mit Taktungsraten von 1 Gigahertz und mehr aufweisen. Wir haben diese Entwicklung als Ansporn genommen, um zu sehen, wie weit wir die Grenzen bei der Durchführung komplexer Operationen an einer großen Datenmenge durch die Implementierung eines passiven Radarsystems auf dem Raspberry Pi pushen können. Um die Kosten unseres Systems weiter zu senken, haben wir den Einsatz kostengünstiger RTL-SDR-Empfänger evaluiert.

Unsere Arbeit zeigt, dass heutige IoT-Geräte Echtzeitverarbeitung für passive Radar-Anwendungen sowohl für FM- als auch für DAB-Signale ermöglichen. Mit unserem kostengünstigen Empfänger konnten wir Echos von Flugzeugen mehrere Kilometer entfernt empfangen.

I. EINLEITUNG

Internet der Dinge (IoT)-Geräte, wie kostengünstige Software-definierte Radio-Dongles und Raspberry Pis, haben in letzter Zeit die Überwachung des Luftverkehrs für die Öffentlichkeit zugänglich gemacht. Da diese Geräte sehr erschwinglich sind, haben viele Forscher, Luftfahrt-Enthusiasten und sogar Unternehmen begonnen, ADS-B- und sekundäre Radar (Mode S)-Signale mit ihnen aufzuzeichnen, um Flugzeuge zu verfolgen. Webbasierte Plattformen wie FlightAware , Flightradar24  oder das OpenSky Network sind entstanden, die auf Tausenden solcher IoT-Geräte angewiesen sind, um beliebte globale Echtzeit-Flugverfolgungsdienste im Internet zu betreiben.

Der Erfolg dieser IoT-Geräte beim Empfangen von Flugzeugsignalen hat uns dazu veranlasst, ihre Anwendbarkeit für den Aufbau von passiven Radarsystemen zu untersuchen. Im Gegensatz zu ADS-B oder sekundärem Radar verfolgt ein passives Radarsystem Flugzeuge, indem es Signalreflexionen von Gelegenheitsstrahlern wie FM-, DAB- oder DVB-T-Übertragungen nutzt. Trotz der Beliebtheit von ADS-B und sekundärem Radar für die Luftüberwachung ist passives Radar eine interessante Alternative, da es ermöglicht, Flugzeuge oder Drohnen zu verfolgen, die nicht mit einem Transponder ausgestattet sind oder diesen ausgeschaltet haben.

Passives Radar ist jedoch von Natur aus rechenintensiver und erfordert eine viel höhere Signalqualität als ADS-B oder Mode S-Decodierung. Diese Signale sind nicht für die Flugzeugverfolgung moduliert, und die Signalstärke der Reflexionen ist natürlich viel schwächer im Vergleich zu den hochenergetischen Signalen, die aktiv von Flugzeugen übertragen werden. Eine zentrale Frage, die wir in dieser Arbeit bewerten, ist daher, ob die begrenzten Fähigkeiten von IoT-Geräten ausreichen, um Flugzeuge mithilfe von passiven Radaralgorithmen zu erkennen.

Zu unserem Vorteil haben wir einen enormen Anstieg der Rechenleistung erlebt, nicht nur bei High-End-Geräten, sondern auch bei IoT-Computing-Plattformen wie den neueren Versionen des Raspberry Pi. Während vor einem Jahrzehnt ein Linux-Cluster aus sechs Computern in der Lage war, alle 5 Sekunden eine Range-Doppler-Karte zu erstellen , werden wir zeigen, dass wir heute mit Rechenausrüstung für weniger als 100 USD einen passiven Radarempfänger implementieren können, der Flugzeuge recht gut erkennen kann. Wir setzen auf einen Raspberry Pi 3 Model B, ausgestattet mit einem RTL-SDR-Radio-Stick, um die Radiosignale zu empfangen, zu digitalisieren und unsere Signalverarbeitung durchzuführen. Um komplexe Signalverarbeitungsoperationen durchzuführen, entwerfen wir eine Softwarearchitektur, die auf der eingebetteten GPU des Raspberry Pi basiert und die parallele Architektur solcher Verarbeitungseinheiten nutzt.

Der Beitrag unserer Arbeit besteht darin zu zeigen, wie heutige energiearme und erschwingliche IoT-Geräte dazu verwendet werden können, rechenintensive Signalverarbeitung in dem Maße durchzuführen, dass wir tatsächlich Ziele aus Signalen sehen können, die rein auf einem aktuellen Raspberry Pi-Computer verarbeitet werden. Wir haben gezeigt, dass - trotz der geringen Auflösung des RTL-SDR - seine Leistung immer noch für passive Radar-Anwendungen geeignet ist.

II. HINTERGRUND

Das Konzept von passiven Radarsystemen ist bereits seit mehreren Jahrzehnten bekannt, und die ersten Umsetzungen gehen auf den Zweiten Weltkrieg zurück [6]. Hauptvorteile eines solchen Systems sind der wesentlich geringere Energieverbrauch aufgrund des Verzichts auf eigene Sendestationen und - abgesehen von der visuellen Erkennung seiner Antennen - höhere Chancen, dass das Radarsystem vor bösartigen Dritten verborgen bleibt.

Passives Radar nutzt Signale von einem sogenannten "Illuminator of Opportunity", dessen Signale von einem oder mehreren Empfängern genutzt werden können. Ein solcher Empfänger ist in der Regel mit mindestens zwei phasenkohärenten Kanälen ausgestattet. Mit einer Antenne, die auf den eigentlichen Illuminator zeigt - als Referenzkanal bezeichnet - während die Antenne(n) des Überwachungskanals auf den Interessensbereich gerichtet ist/sind. In dieser Arbeit konzentrieren wir uns auf passive Radarsysteme, die nur über einen Überwachungskanal verfügen. Das verteilte Design des Senders und Empfängers bedeutet, dass passive Radarsysteme im Allgemeinen bistatisch sind, im Gegensatz zu klassischen monostatischen Radarsystemen. Die große schwenkbare parabolische Antenne in klassischen Radarsystemen empfängt sowohl die Entfernung als auch die Richtung des Echos. Passive bistatische Radarsysteme messen andererseits die Zeitverzögerung der Echos, die nicht die absolute Entfernung des Ziels und des Empfängers darstellen, sondern vielmehr die zusätzliche Zeit, die das Signal vom Sender zum Ziel und von dort zum Empfänger zurücklegt. Ziele in passiven bistatischen Radarsystemen können daher nur in einer Ellipse in Ein-Empfänger-, Ein-Sender-Setup (siehe Abbildung 1) lokalisiert werden. Zusätzlich messen solche Systeme den Dopplerverschiebung aufgrund der relativen Geschwindigkeit des Ziels zum Sender und zum Empfänger.
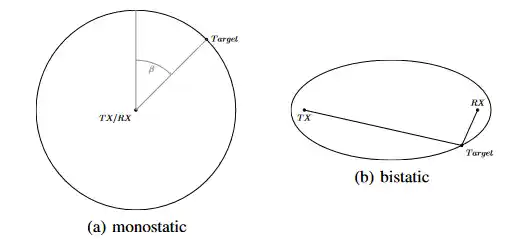
Fig. 1. Vergleich der monostatischen (a) und bistatischen (b) Radar-Topologien. In der Regel können monostatische Radare sowohl die Entfernung als auch den Azimut aus den Echos extrahieren, während passive bistatische Radare mit nur einem Überwachungskanal nur die bistatische Entfernung und den Doppler-Effekt extrahieren können.

In vorherigen Arbeiten war ein Cluster von sechs Computern erforderlich, um eine Reichweiten-Doppler-Karte (RDM) in etwa 5 Sekunden zu berechnen. Das Aufkommen von ARM-basierten kostengünstigen Rechnerplattformen hat ihre Rechenleistung über das hinausgetrieben, was vor einem Jahrzehnt als State-of-the-Art galt. In den letzten Jahren wurden daher Anstrengungen unternommen, die Verarbeitung von passivem Radar auf eingebetteten Geräten zu ermöglichen, z. B. die Nvidia Jetson-Plattform mit 192 CUDA-Kernen und einem Quad-Core-ARM-CPU . Unsere Arbeit zielt darauf ab, die Grenzen dessen zu erweitern, was für eine Verarbeitungseinrichtung von weniger als 100 USD tatsächlich möglich ist. Dies eröffnet neue Anwendungen für passives Radar im Bereich Crowdsourcing oder verschiedene Forschungszwecke.

III. SYSTEMARCHITEKTUR

Dieser Abschnitt beschreibt die Systemarchitektur unseres passiven Radar-Systems und gibt Details zu den Optimierungen der Signalverarbeitung, die wir vorgenommen haben, um die Berechnungen zu beschleunigen.
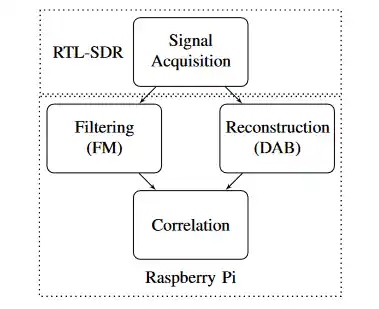
Abb. 2. Hochrangiger Fluss von Signaldaten innerhalb unserer Verarbeitungspipeline.

Abbildung 2 gibt einen Überblick über unsere Architektur auf hoher Ebene. Die Signalgewinnung erfolgt über die RTL-SDR-Plattform für softwaredefiniertes Radio. Sie übergibt die rohen IQ-Samples.
Entweder gelangt das Signal in die Filter- oder die Rekonstruktionsphase, abhängig davon, ob wir Frequenzmodulation (FM) oder digitale Audioübertragung (DAB) als Grundlage für unsere Berechnungen verwenden. Diese Unterscheidung ergibt sich daraus, dass DAB als digitales Signal übertragen wird, im Gegensatz zu den analogen FM-Übertragungen. Für den FM-basierten Betrieb müssen wir den Referenzkanal aufzeichnen, um das Überwachungssignal zu filtern und das Referenzsignal für die Korrelationsphase bereitzustellen. Bei DAB benötigen wir dagegen nur das Überwachungssignal, aus dem wir das Referenzsignal rekonstruieren können. Die verarbeiteten Proben werden schließlich an die Korrelationsphase übergeben, in der ein RDM berechnet wird, der dann die empfangenen Echos zeigt. Die Detektionsstufe wird in dieser Arbeit ausgelassen, da die tatsächliche Lokalisierung und Verfolgung von Zielen mit passiven Radarsystemen mehrere Sensoren an verschiedenen Standorten erfordert. Die Lokalisierung muss daher in einem zentralisierten Hub durchgeführt werden, der in unserer Architektur dann die eigentliche Zielentdeckung, -lokalisierung und -verfolgung durchführt.

A. Gelegenheits-Illuminatoren

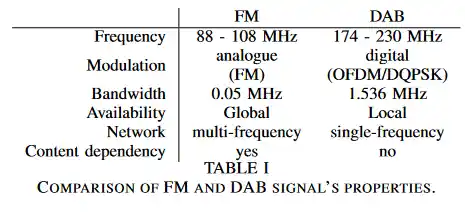
Wir haben unser System sowohl für analoge FM- als auch für digitale DAB-Radioübertragungen implementiert. Beide bieten einzigartige Vorteile, haben jedoch andererseits klare Nachteile. Tabelle I gibt einen Überblick über die beiden Illuminatorsignale. Die Leistung eines FM-basierten passiven Radarsystems hängt stark vom übertragenen Inhalt ab. Sprachübertragungen sind aufgrund der geringeren Entropie im Signal und zusätzlicher Pausen zwischen Wörtern und Sätzen am wenigsten nützlich. Musikübertragungen von Pop und Rock mit ihrer hohen dynamischen Kompression führen zu einer höheren Entropie im Spektrum und neigen nicht dazu, eine hohe Korrelation mit anderen Teilen der Übertragung zu haben. DAB-Übertragungen hängen dagegen weniger vom Inhalt einer einzelnen Übertragung ab, da mehrere Programmdatenströme sowohl in Frequenz als auch in Zeit miteinander verflochten sind. Außerdem wird der Bitstrom verflochten und verschlüsselt, um der Übertragung zusätzliche Entropie hinzuzufügen, was die Demodulation und Dekodierung robuster macht.

B. Radio-Frontend

Unser vorgeschlagenes kostengünstiges System verwendet eine RTL-SDR-Plattform. Konkret verwenden wir den RTL-SDR V3-Dongle , ausgestattet mit einem TCXO, der eine Frequenzstabilität von besser als 0,2 PPM bietet [9]. Dieses softwaredefinierte Radio verwendet einen Realtek RTL2832U-Chip mit einem 7-Bit-ADC und einen Rafael Micro R820T2-Chip als Radiotuner. Die Erfassung von FM-Signalen für passive Radarzwecke erfordert zwei phasenkohärente
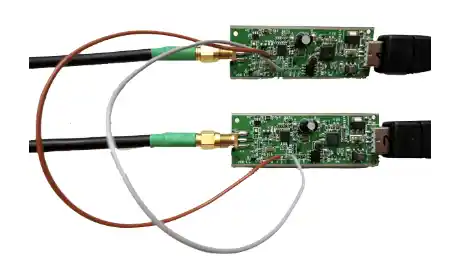
Fig. 3. Unser phasenkohärentes Setup besteht aus zwei RTL-SDR-Dongles, wobei das Takt-Signal von einer Leiterplatte über die hinzugefügten Kabel zum anderen übertragen wird.

Radio-Frontends. Der RTL-SDR V3 bietet Lötflächen auf seiner Leiterplatte, um das Takt-Signal von einem Empfänger abzuleiten und es in zusätzliche Geräte einzuspeisen (siehe Abbildung 3). Für den Empfang von FM-Signalen verwenden wir zwei phasenkohärente RTL-SDRs mit Abtastraten von jeweils 240 kS/s und für DAB verwenden wir einen einzigen RTL-SDR mit einer Abtastrate von 2,048 MS/s.

C. Rechenplattform

Unsere passive Radar-Anlage ist für die Raspberry Pi-Plattform implementiert. Insbesondere verwenden wir das Modell 3B, das mit einem 1,2 GHz Quad-Core ARM Cortex-A53-Prozessor mit einer Dual-Core VideoCore IV GPU ausgestattet ist. Generell haben wir versucht, die Software-Pipeline hardwareunabhängig zu schreiben und Compiler-Flags zu verwenden, um entweder die generische FFTW-Bibliothek oder GPU FFT  für Instanzen auf dem Raspberry Pi zu nutzen. Ein Nachteil bei der Verwendung der GPU des Raspberry Pi ist, dass wir nur FFT-Längen von Potenzen von zwei berechnen können. Diese Einschränkung wird unsere Designentscheidungen für die endgültige Länge der Korrelationen sowohl im Zeit- als auch im Frequenzbereich bestimmen. Unsere Pipeline verwendet einen modularen Ansatz, bei dem jeder Verarbeitungsschritt ein eigenes Programm ist und - im Moment - jeder von ihnen das Quellsignal aus einer Datei liest und seine Ausgabe in eine neue Datei schreibt.

D. Signalverarbeitung

Wir haben die Verarbeitungsschritte wie unten beschrieben und in Abbildung 2 dargestellt implementiert.

1) Unterdrückung direkter Signalinterferenzen (DSI): In einem FM-Setup wird die Überwachungsempfangskette immer noch stark von den sehr starken direkten Signalen beeinflusst. Um Echos im Überwachungssignal sichtbar zu machen, müssen wir zunächst die direkten Signalinterferenzen entfernen.

Hierfür verwenden wir einen Fast-Block Least Mean Square (FBLMS) Filter. Er bietet einen guten Kompromiss zwischen Rechenzeit und Leistung bei der DSI-Entfernung . Der FBLMS-Filter ist ein adaptiver Filter, der an Signalblöcken sowohl des Referenz- als auch des Überwachungssignals arbeitet. Der Filter erzeugt Gewichte zur Schätzung der Menge des Referenzsignals im Überwachungskanal, die dann aus dem Überwachungssignal entfernt und als angenommenes "sauberes" Überwachungssignal ausgegeben werden. Das gefilterte Signal und das Referenzsignal
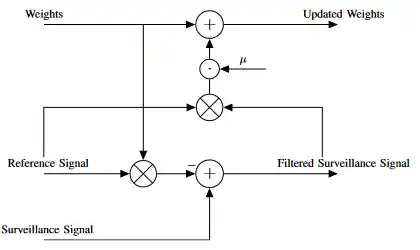
Fig. 4. Blockdiagramm des FBLMS-Filters.

Die Gewichte des Filters werden dann verwendet, um die Gewichte für den nächsten Block zu aktualisieren. Abbildung 4 gibt einen schematischen Überblick über das Filterdesign.

2) Rekonstruktion des Referenzsignals: Da das DAB-System die Referenzsignalkette auslässt, müssen wir das ursprünglich übertragene Signal aus der Überwachungskette rekonstruieren. Wir demodulieren daher das OFDM-Signal und ordnen die Punktewolken der π/4 differentiellen QPSK-Konstellation einem optimalen, "rauschfreien" Signal zu und behandeln dies als das angenommene Direktsignal (siehe Abbildung 5). Dieser Ansatz ist analog zu verschiedenen früheren Arbeiten. Für weitere Verarbeitungsschritte entfernen wir das Nullsymbol, da es nicht viel Energie hinzufügt und daher für den Korrelationsprozess nicht geeignet ist.
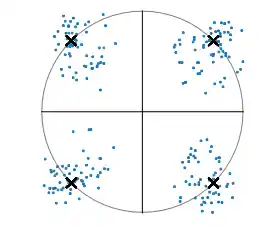
Fig. 5: Die demodulierten OFDM-Symbole (Punkte) werden gemäß ihrer Positionierung in den vier Quadranten der komplexen Ebene auf dem Einheitskreis einem der vier erwarteten Trägerwerte (x) zugeordnet.

3) Erzeugung der Range-Doppler-Karte: Im letzten Schritt unserer Pipeline nehmen wir die Überwachungs- und Referenzsignale und korrelieren sie über eine bestimmte Integrationszeit, um die schwachen Echos über dem Rauschpegel anzuheben. In einem klassischen Ansatz  würde man frequenzverschobene Kopien des Referenzsignals erstellen und jede der Kopien mit dem Überwachungssignal korrelieren, das Ergebnis in eine zweidimensionale Matrix stapeln.

Um die Rechenlast zu reduzieren, verwenden wir stattdessen den Batches-Algorithmus als Grundlage unserer Pipeline. Dieser Algorithmus approximiert den Phasenverlauf, indem er eine konstante Phase während jeder verarbeiteten Charge annimmt. Um die RDM zu erstellen, schneiden wir beide Eingangssignale in gleich große, zeitlich ausgerichtete Chargen. Die entsprechenden Chargen aus jedem Kanal werden mittels der schnellen Fourier-Transformation (FFT) miteinander korreliert und die Ergebnisse in ein zweidimensionales Array gestapelt. Schließlich berechnen wir die FFT des zweidimensionalen Arrays spaltenweise, was die RDM ergibt. Abbildung 6 gibt einen visuellen Überblick.
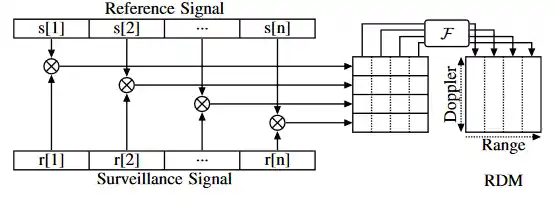
Fig. 6. Generisches Schema der Range-Doppler-Kartenbildung unter Verwendung des Batch-Algorithmus. Das Symbol ⊗ steht für die zyklische Kreuzkorrelation.

Über das RDM-Generierungsverfahren, wie es in unserer Verarbeitungspipeline implementiert ist. Dieser Schritt belastet die Verarbeitungsressourcen erheblich, da er insgesamt drei Fourier-Transformationen pro Batch erfordert. Eine Fourier-Transformation und eine zusätzliche inverse Transformation sind erforderlich für die Korrelation der beiden entsprechenden Batches, und eine Fourier-Transformation wird auf jeder Spalte des zweidimensionalen Zwischenarrays durchgeführt. Für DAB verwenden wir eine FFT-Größe von 2048 Samples im Bereichsbereich und 512 Samples im Doppler-Bereich, was uns ein kohärentes Verarbeitungsintervall (CPI) von 0,6 s und eine Integrationszeit von 0,5 s gibt, da wir den zyklischen Präfix vor jedem DAB-Frame entfernen müssen. Diese Werte entsprechen einer Reichweitenauflösung von etwa 150 m und einer Doppler-Auflösung von 1,56 Hz. Für die FM-Verarbeitung verwenden wir eine FFT-Größe von 512 Samples für beide Bereichs- und Doppler-Bereiche, was eine Integrationszeit von 1,1 s ergibt.

Da unsere Referenzsignalrekonstruktion (DAB) und DSI-Unterdrückung (FM) bereits unser aufgezeichnetes Zeitsignal in den Frequenzbereich transformieren und auch das Referenzsignal im Frequenzbereich generieren, können wir die anfängliche FFT-Operation für die zyklische Kreuzkorrelation bereits weglassen. Um die Leistung unseres Programms weiter zu verbessern, führen wir nicht sofort eine inverse Fourier-Transformation in der Kreuzkorrelation durch, sondern füllen zuerst die zweidimensionale Matrix und führen dann eine zweidimensionale FFT über die gesamte Matrix durch. Aufgrund des instabilen Oszillators in unserem SDR, der zu Frequenzdrifts am Radio-Frontend führt, führen wir vor der Ausgabe eine Rezentrierung jeder RDM durch automatische Erkennung der Null-Doppler-Linie als abschließenden Schritt durch.

IV. BEWERTUNG

In diesem Abschnitt bewerten wir unser Prototypsystem anhand der Verarbeitungsüberlastung und der passiven Radarleistung. Wir zeigen hauptsächlich die Ergebnisse für unser auf DAB basierendes System und beziehen einige Daten zur Verarbeitungsleistung des FM-Systems mit ein.

A. Verarbeitungsleistung

Obwohl die Raspberry Pi 3-Plattform einen Quad-Core-ARM-Prozessor bietet, ist allein seine Rechenleistung zu gering, um eine Echtzeitverarbeitung der gesamten passiven Radar-Pipeline zu ermöglichen. Daher bewerten wir, wie viel Geschwindigkeitssteigerung erreicht werden kann, wenn die GPU für die FFT-Verarbeitung verwendet wird. Abbildung 7 zeigt die Verarbeitungszeiten für die Referenzsignal- und Range-Doppler-Kartengenerierung. Wir führten die Berechnungen in den folgenden Konfigurationen durch:
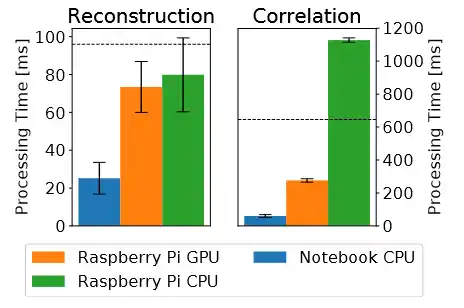
Fig. 7. Leistungsdaten für die Rekonstruktion des Referenzsignals eines DAB-Rahmens (links) und die Korrelation der Referenz- und Überwachungsdaten sowie die Erstellung einer Range-Doppler-Karte (rechts). Jeder Balken zeigt die durchschnittliche Verarbeitungszeit und die Standardabweichung. Die gestrichelten Linien markieren die Echtzeitgrenze für beide Berechnungen.

Notebook: Als Leistungsreferenz verwendeten wir ein aktuelles Notebook mit einem Intel Core i7-6500-Prozessor mit 4 logischen 2,5-GHz-Kernen, das Ubuntu 18.04 LTS 64-Bit ausführt.

Raspberry Pi CPU: Wir haben unsere Software ohne Änderungen am Quellcode auf dem Raspberry Pi 3 Model B kompiliert, um die Baseline-Leistung nur der CPU-Plattform zu erhalten. Es lief Raspbian 9 Stretch, eine Variante von Debian, die für den Raspberry Pi optimiert ist, für beide Konfigurationen.

Raspberry Pi GPU: Wir haben den Quellcode unserer Software angepasst, um die FFT-Operationen auf der GPU des Raspberry Pi auszuführen.

Abbildung 7 zeigt die Leistung dieser Konfigurationen sowohl für die Signalrekonstruktion als auch für die Erstellung der Range-Doppler-Karte. Wir haben den Durchschnitt und die Standardabweichung für die Verarbeitungszeit der Referenzsignalgenerierung über etwa 5.500 DAB-Frames berechnet. Die Referenzzeit für die Verarbeitung eines einzelnen DAB-Rahmens (96 ms) ist durch die gestrichelte Linie gekennzeichnet. Alle unsere Konfigurationen arbeiten im Durchschnitt schneller als in Echtzeit für die Rekonstruktion des Referenzsignals. Wie erwartet, arbeitet das Notebook am besten und rekonstruiert einen Referenzrahmen in 25,2 ± 8,4 ms. Die Leistung des Raspberry Pi für beide Konfigurationen ist sehr ähnlich. Die GPU ist nur geringfügig schneller als die CPU, mit 73,4 ± 13,4 ms bzw. 79,9 ± 19,5 ms. Diese Zahlen zeigen, dass die Verwendung der GPU die durchschnittliche Verarbeitungszeit nur um weniger als 10,0 % verbessert hat. Obwohl dies zunächst überraschend sein mag, sind diese Leistungen auf die aktuelle Softwarearchitektur zurückzuführen, bei der jeder DAB-Rahmen sequenziell rekonstruiert wird. Das Kopieren der Daten in den relevanten Puffer, das Initiieren des GPU-Aufrufs und das Lesen des Ergebnisses für eine einzelne FFT verursachen jedoch einen erheblichen Overhead. In einer zukünftigen Iteration unserer Implementierung beabsichtigen wir, die OFDM-Demodulation zu parallelisieren, um mehrere FFTs in einem Batch durchführen zu können und so die schnellere FFT-Leistung der GPU zu nutzen.

Für die Erstellung der Range-Doppler-Karte haben wir den Durchschnitt und die Standardabweichung über insgesamt 127 Range-Doppler-Karten berechnet. Auch hier übertrifft das Notebook den Raspberry Pi.
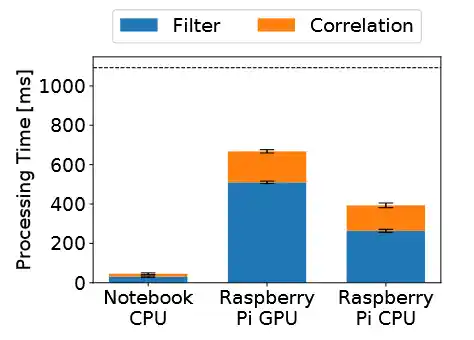
Fig. 8 zeigt die Leistungsmessungen für die FM-Performance bei der Filterung von direkten Signalstörungen (blau) und der Korrelation der Referenz- und Überwachungsdaten sowie dem Aufbau einer Range-Doppler-Karte (orange). Jede Leiste zeigt die durchschnittliche Verarbeitungszeit und die Standardabweichung. Die gestrichelte Linie markiert die Echtzeitgrenze für die Berechnungen.

Pi. Es konnte eine RDM in 60,3±8,6 ms berechnen. Die Integrationszeit von 645,7 ms ist durch die gestrichelte Linie in der Abbildung gekennzeichnet. Alle Konfigurationen, die unterhalb dieser Linie liegen, ermöglichen die Echtzeitgenerierung von Range-Doppler-Karten. In diesem Schritt sehen wir deutlich den Vorteil der Verwendung der GPU des Raspberry Pi zur Auslagerung der FFT-Berechnungen. Auf der CPU hat der Raspberry Pi etwa alle 1127,9±13,0 ms eine RDM generiert, während die GPU diese Zeit auf 276,1±10,4 ms reduzierte und somit eine Leistungssteigerung um den Faktor etwa 4 bietet. Da wir tatsächlich eine 2D-FFT über die resultierende Matrix durchführen, können wir zunächst 512 FFTs mit einer Größe von 2048 und dann 2048 FFTs mit einer Größe von 512 Samples durchführen. Wenn wir diese Datenmenge direkt an die GPU übergeben, wo die FFTs parallel durchgeführt werden, ist die Leistung viel schneller als bei der CPU, die all diese FFTs sequenziell berechnet. Die Nutzung der GPU ermöglicht es uns, Echtzeitleistung auf einem Raspberry Pi zu erreichen.

Für unsere FM-Verarbeitungspipeline haben wir etwa 200 Range-Doppler-Karten mit einer Größe von 512 mal 512 Samples verarbeitet. Die Ergebnisse sind in Abbildung 8 dargestellt. Wir haben durchschnittliche Zeiten von 509,8±6,4 ms für die Filterung und 157,7±8,5 ms für die Generierung der Range-Doppler-Karte auf der GPU des Raspberry Pi gemessen. Aufgrund der verminderten FFT-Größen läuft die FM-Pipeline schneller als ihr DAB-Gegenstück. Die CPI für die Range-Doppler-Karte betrug 1 s. Wenn wir dieselbe Pipeline auf der CPU des Raspberry Pi ausführen, ergeben sich niedrigere Verarbeitungszeiten aufgrund der sequenziellen FFT-Verarbeitung im DSI-Filterungsschritt, bei dem der Aufruf der GPU für einen einzelnen FFT-Vorgang langsamer ist als die direkte Berechnung auf der CPU.

Um zu bewerten, wie die Größe der Range-Doppler-Karte die Verarbeitungszeit beeinflusst, haben wir die FFT-Größe (d.h. die Integrationszeit bei konstanter Batch-Länge) im Doppler-Domänenbereich unserer DAB-Pipeline variiert (siehe Abbildung 9). Da die Integrationszeit mit der höheren FFT-Größe zunimmt, präsentieren wir die erforderliche Verarbeitungszeit im Verhältnis zur CPI-Dauer. Es ist offensichtlich, dass selbst mit einer Größe von 256 FFTs im Doppler-Domänenbereich die CPU des Raspberry Pi zu langsam ist, um die Daten zu verarbeiten.
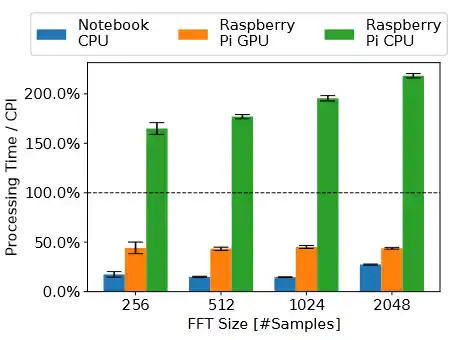
Fig. 9. Leistungsbeurteilung für die Verarbeitung der Range-Doppler-Karte mit variierenden FFT-Größen im Doppler-Bereich relativ zur CPI (gestrichelte Linie). Die Ergebnisse für eine FFT-Größe von 512 Samples entsprechen dem Korrelationsanteil in Abbildung 7.

In Echtzeit schafft es die GPU des Raspberry Pi, die Range-Doppler-Karte in weniger als 50 % der CPI-Dauer zu verarbeiten. Während die Verarbeitungszeit für die GPU des Raspberry Pi relativ zur CPI konstant bleibt, beginnen längere FFT-Größen, die Leistungsdifferenz zwischen der CPU des Notebooks und der GPU des Raspberry Pi zu verringern. Solch lange Integrationszeiten von zwei Sekunden oder mehr sind jedoch möglicherweise nicht in einem avionischen Kontext sinnvoll, aufgrund der hohen Geschwindigkeiten, mit denen Flugzeuge reisen.

Unsere Ergebnisse haben gezeigt, dass sowohl die FM- als auch die DAB-Systeme in der Lage sind, passive Radarberechnungen in Echtzeit durchzuführen. Die Gesamtleistung der Raspberry Pi-Plattform legt sogar nahe, dass zusätzliche Verarbeitungsschritte - wie zusätzliches Filtern oder CFAR-Verarbeitung - tatsächlich implementiert werden könnten, während sie immer noch schneller als Echtzeit durchgeführt werden.

B. Leistung des passiven Radars

Um die Leistung unseres Systems als passiven Radarempfänger zu bewerten, sind wir zum Flughafen Zürich gegangen und haben unsere Ausrüstung auf dem Parkplatz am Ende der Start- und Landebahn aufgestellt. Die Signale wurden mit einer Yagi-Antenne aufgezeichnet, die parallel zur Ausrichtung der Landebahn und abgewandt vom Flughafen zeigte.

Die Ergebnisse unserer DAB-Messungen sind in den Abbildungen 10 und 11 dargestellt. Abbildung 10 zeigt einen Max-Hold über eine Serie von 753 Range-Doppler-Karten. Mehrere deutliche Flugzeugspuren während ihres Anflugs auf den Flughafen sind unten links zu sehen. Die Flugzeuge begannen bei einer bistatischen Reichweite von etwa 30 km sichtbar zu werden. Es ist auch eine schwächere Spur sichtbar, die sich von der Null-Doppler-Linie bei etwa 45 km bis zu einer bistatischen Reichweite von 55 km und 150 Hz Doppler erstreckt. Da unser experimenteller Standort in einem Tal lag, war eine längere Reichweitenentdeckung von Echos nicht machbar. Die Abbildung zeigt auch starke Störungen in der Nähe der Null-Reichweite und Null-Doppler, die mit den Frequenzinstabilitäten des Empfängers zu tun zu haben scheinen. Diese Störungen traten periodisch nach einer Anzahl von generierten RDMs auf. Abbildung 11 zeigt eine gefilterte Version der gleichen Daten und zeigt eine zusätzliche Spur, die links bei etwa 50 Hz Doppler-Verschiebung beginnt.
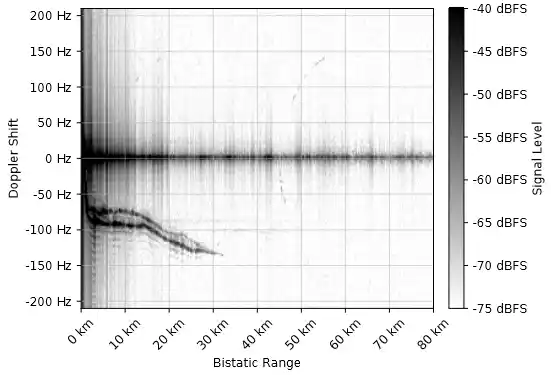
Abb. 10. Maximalwerthalten einer Serie von 753 Reichweiten-Doppler-Karten über einen Zeitraum von 486 Sekunden basierend auf unserer DAB-Konfiguration.
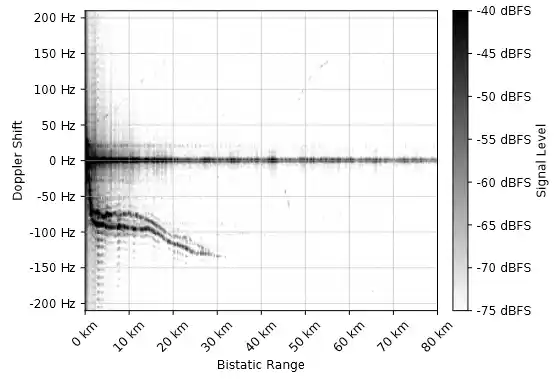
Fig. 11. Eine Visualisierung derselben Daten wie in Abbildung 10, jedoch mit entfernten Rahmen, wenn das Rauschen 10% des durchschnittlichen Hintergrundrauschens übersteigt.

Obwohl wir Erkennungen in RDMs basierend auf FM-Signalen hatten, waren die Ergebnisse aufgrund der analogen Modulation zu rauschig, um sie sinnvoll ohne zusätzliche CFAR-Verarbeitung zu visualisieren.

V. SCHLUSSFOLGERUNG

In dieser Arbeit haben wir gezeigt, dass die Entwicklung von IoT-Geräten Berechnungen auf kostengünstigen, platzsparenden Plattformen ermöglicht, wo vor einem Jahrzehnt noch ein ganzer Cluster von Computern notwendig war. Wir nehmen an, dass die Leistung unseres Systems durch die Verwendung von optimiertem Code, Datenstrukturoptimierungen und prozessorspezifischen Befehlssätzen noch erheblich verbessert werden könnte. Als zukünftige Arbeit werden wir untersuchen, wie die aktuelle ARM-Neon-Architektur des Raspberry Pi zur Optimierung von sequenziellen FFT- und nicht-FFT-Verarbeitungsstufen genutzt werden könnte.

Unsere Ergebnisse haben gezeigt, dass kostengünstige Funkplattformen wie der RTL-SDR - trotz ihrer Einschränkungen und Rauschen im Vergleich zu professionellen SDR-Plattformen - immer noch mehr als fähig sind, Signale in einer Qualität für passive Radaroperationen zu erfassen und zu digitalisieren. Unser System, das weniger als 100 USD kostet, ist in der Lage, Flugzeuge mit beträchtlichem SNR in einer bis zu 30 km bistatischen Reichweite zu erkennen.

QUELLEN

 E. Upton. (2016, Februar) Raspberry Pi 3 jetzt für $35 erhältlich. [Online].

Verfügbar: https://www.raspberrypi.org/blog/raspberry-pi-3-on-sale/

 FlightAware. Zugriff: 2019-02-18. [Online]. Verfügbar:

https://www.flightaware.com

 Flightradar24. Zugriff: 2019-02-18. [Online]. Verfügbar:

https://www.flightradar24.com

 M. Sch¨afer, M. Strohmeier, V. Lenders, I. Martinovic und M. Wilhelm,

„Bringing Up OpenSky: A Large-scale ADS-B Sensor Network for

Research“, in Proceedings of the 13th International Symposium on

Information Processing in Sensor Networks, ser. IPSN ’14, Berlin,

Deutschland, April 2014, S. 83–94.

 P. E. Howland, D. Maksimiuk und G. Reitsma, „FM radio based bistatic

radar“, IEE Proceedings - Radar, Sonar and Navigation, Bd. 152, Nr. 3,

S. 107–115, Juni 2005.

 H. Griffiths und N. Willis, „Klein Heidelberg—the first modern bistatic

radar system“, IEEE Transactions on Aerospace and Electronic Systems,

Bd. 46, Nr. 4, S. 1571–1588, Okt. 2010.

 J. L. Sendall et al., „Implementation of a low-cost bistatic radar“,

Masterarbeit, Universität Pretoria.

 RTL-SDR V3. Zugriff: 2019-02-18. [Online]. Verfügbar:

https://www.rtl-sdr.com/buy-rtl-sdr-dvb-t-dongles/

 R. Calvo-Palomino, F. Ricciato, D. Giustiniano und V. Lenders,

„LTESS-track: A Precise and Fast Frequency Offset Estimation for Low-

cost SDR Platforms“, in Proceedings of the 11th Workshop on Wireless

Network Testbeds, Experimental Evaluation & Characterization, ser.

WiNTECH ’17. New York, NY, USA: ACM, 2017, S. 51–58.

[Online]. Verfügbar: http://doi.acm.org/10.1145/3131473.3131481

 M. Frigo, „A fast fourier transform compiler“, in Proceedings

of the ACM SIGPLAN 1999 Conference on Programming

Language Design and Implementation, ser. PLDI ’99. New

York, NY, USA: ACM, 1999, S. 169–180. [Online]. Verfügbar:

http://doi.acm.org/10.1145/301618.301661

 A. Holme. (2015, März) GPU FFT. [Online]. Verfügbar:

http://www.aholme.co.uk/GPU FFT/Main.htm

 J. L. Garry, C. J. Baker und G. E. Smith, „Evaluation of Direct Signal

Suppression for Passive Radar“, IEEE Transactions on Geoscience and

Remote Sensing, Bd. 55, Nr. 7, S. 3786–3799, Juli 2017.

 C. Sch¨upbach, C. Patry, F. Maasdorp, U. B¨oniger und P. Wellig, „Micro-

UAV detection using DAB-based passive radar“, in 2017 IEEE Radar

Conference (RadarConf), Mai 2017, S. 1037–1040.

 O. Mahfoudia, F. Horlin und X. Neyt, „On the feasibility of DVB-T

based passive radar with a single receiver channel“, in International

Conference on Radar Systems (Radar 2017), Okt. 2017, S. 1–6.

 C. Moscardini, D. Petri, A. Capria, M. Conti, M. Martorella und

F. Berizzi, „Batches algorithm for passive radar: a theoretical analysis“,

IEEE Transactions on Aerospace and Electronic Systems, Bd. 51, Nr. 2,

S. 1475–1487, April 2015.


 C. Sch¨upbach und S. Welschen, „Direct signal interference mitigation by

slow-time frequency correction for ofdm-based passive radar“, in 2018

19th International Radar Symposium (IRS), Juni 2018, S. 1–10.

13BFF001 SDR 20. Dezember 2023

Passives Radar mit Software-Defined Radio zur Detektion von Flugzeugen.

Zusammenfassung

Passives Radar mit Software-Defined Radio zur Detektion von Flugzeugen.

Passives Radar bietet mehrere Vorteile gegenüber allgegenwärtigen aktiven Systemen. Dazu gehören geringe Systemkosten und geringe Energieanforderungen.

Diese Eigenschaften machen es möglich, passive Radarsysteme weitflächig in entlegenen Gebieten für Anwendungen wie nationale Grenzsicherheit einzusetzen. Software-Defined Radio ermöglicht es, flexible passive Radarsysteme schnell in Software mit minimalem Hardwareaufwand umzusetzen. Das Ziel dieser Forschung ist es, ein passives Radarsystem mit Software-Defined Radio zu implementieren und seine Leistung zu bewerten. Diese Arbeit beschreibt die Umsetzung eines solchen Systems und präsentiert eine Analyse der mit dem System gesammelten Daten.

1. Einleitung

Diese Arbeit beschreibt die Implementierung eines passiven Radars unter Verwendung des Universal Software Radio Peripheral (USRP) und GNU Radio. Passives Radar nutzt Umgebungsfunksignale zur Erkennung und Entfernung von Flugzeugen. Die Umsetzung von passivem Radar mithilfe von softwaredefinierten Radios (SDR) ist durch die Verfügbarkeit leistungsstarker Computer, kostengünstiger SDR-Hardware und Open-Source-Software zur Unterstützung praktikabel geworden. Die Ergebnisse werden für kleine, niedrig fliegende Flugzeuge präsentiert.

Ein ähnliches System wie das hier vorgestellte konnte Flugzeuge in einer Entfernung von etwa 100 km erkennen [1]. Wie beim hier präsentierten System wurde die Signalverarbeitung in [1] zwischen Hardware und Software aufgeteilt. Ein Großteil der von dem System in [1] verwendeten Hardware wurde nicht von Software gesteuert. Das in dieser Forschung implementierte System verlagert einen Großteil der Signalverarbeitungsverantwortung von Hardware auf Software. Das System in [1] verwendet Hardware, um unerwünschte Signale zu unterdrücken, während das hier vorgestellte System unerwünschte Signale in der Software entfernt. Ein Nachteil der stärker auf Hardware basierten Herangehensweise in [1] ist, dass Hardwareparameter manuell von einem menschlichen Bediener angepasst werden müssen. Zu den manuell anzupassenden Parametern gehören Phasenverschiebung, die Frequenz, auf die der Empfänger abgestimmt ist, und Verstärkung.

Das hier präsentierte System automatisiert diese Prozesse, indem es sie in der Software implementiert. Der Empfänger wird von Software gesteuert, was es ermöglicht, ihn mit Softwareanweisungen abzustimmen. Die Phasenbeziehungen zwischen empfangenen Signalen können automatisch und kontinuierlich von Software mithilfe einer Phasenregelschleife angepasst werden. Die Verstärkung kann statisch in der Software durch Verstärkung oder Abschwächung eines Signals um einen konstanten Faktor oder dynamisch mithilfe einer automatischen Verstärkungsregelung angepasst werden.

Ein weiterer Unterschied des hier präsentierten Systems ist die Verwendung eines digitalen Fernsehsignals anstelle eines frequenzmodulierten Radiosenders. Eine digitale Fernsehstation kann eine höhere Reichweitenauflösung bieten, da sie über eine viel größere Bandbreite verfügt als ein frequenzmodulierter Radiosender.

Hintergrund

Passives Radar unterscheidet sich von dem häufiger verwendeten aktiven Radar dadurch, dass passives Radar nur Echos von Gelegenheitssendern verwendet, anstatt sein eigenes Signal zu senden [2]. Obwohl passive Radarsysteme nicht häufig sind, ist das Konzept nicht neu. Robert Watson-Watt führte 1935 das Daventry-Experiment durch, das vielleicht die erste Anwendung von passivem Radar war [3]. Während des Daventry-Experiments verfolgte Watson-Watt einen Bomber mithilfe einer Kurzwellen-Radiostation.

Wie im Fall von Watson-Watts System sind passive Radarsysteme in der Regel bistatisch, was bedeutet, dass der Empfänger weit vom Sender entfernt ist. Dies unterscheidet sich von aktiven monostatischen Radarsystemen, die Signale am selben Ort senden und empfangen [4]. Nach Definition ist der Sender eines passiven Radarsystems nicht vom Betreiber des passiven Systems gesteuert und wird oft als unkooperativer Illuminator oder Gelegenheits-Illuminator bezeichnet [5].

Bistatische passive Radarsysteme bieten mehrere Vorteile gegenüber aktiven monostatischen Radarsystemen. Die Notwendigkeit, einen teuren Sender zu betreiben, der eine große Stromquelle benötigt, wird durch die Gelegenheitsnutzung eines entfernten Senders beseitigt. Da Tarnflugzeuge darauf ausgelegt sind, sich gegen monostatische Radarsysteme zu verteidigen, kann ein bistatisches Radar sie erfassen [6]. Außerdem könnte ein passives Radarsystem, das mit SDR implementiert ist, die Möglichkeit haben, nach Belieben zwischen mehreren Sendern zu wechseln.

Solche Systeme könnten in großer Anzahl in abgelegenen Gebieten zur Grenzsicherung eingesetzt werden. Der geringe Energiebedarf könnte es ermöglichen, dass die Systeme solarbetrieben sind und somit keine Notwendigkeit besteht, sie in der Nähe von Stromleitungen zu platzieren. Die Systeme könnten als Teile von Sensornetzwerken dienen, wobei die SDRs auch die Kommunikation zwischen den Systemen bereitstellen.

A. Ausdruck von Leistung und Gewinn in Dezibel

Leistung und Gewinn werden oft in Dezibel ausgedrückt, um ihren großen Wertebereich zu komprimieren, der häufig mehrere Größenordnungen umfasst. Ein Wert wird in Dezibel umgerechnet, indem man den dekadischen Logarithmus nimmt und mit 10 multipliziert.

(1)

Dezibel werden oft verwendet, um die Größenordnungen von zwei Werten zu vergleichen.

(2)

Um die absolute Leistung auszudrücken, werden Dezibel unter Verwendung einer spezifischen Referenzleistung berechnet. In (1) wird der Referenzwert darauf hingewiesen, dass es sich um eine einzelne Einheit derselben Einheiten handelt, in denen P ausgedrückt wird. Eine häufige Referenzleistung beträgt 1 mW, und die resultierenden Dezibelberechnungen haben die Einheiten dBm.

(3)

B. Antennendirektivität und Gewinn

Die Menge an Leistung, die von einer Antenne abgestrahlt wird, variiert mit dem Azimutwinkel θ und dem Elevationswinkel φ. Die Strahlungsintensität U(θ, φ) ist die Leistung pro Einheit des festen Winkels, die in eine bestimmte Richtung abgestrahlt wird. Die Gesamtleistung, die von einer Antenne abgestrahlt wird, ergibt sich durch Integration der Strahlungsintensität für alle Richtungen [7].

(4)

Die durchschnittliche Strahlungsintensität wird durch die Gleichung gegeben.

(5)

Die Richtwirkung gibt die Strahlungsintensität in eine bestimmte Richtung im Verhältnis zur durchschnittlichen Strahlungsintensität der Antenne an. Die Richtwirkung ist definiert durch Gleichung

(6)

Die Direktivität wird durch den maximalen Wert der Richtwirkung gegeben, der an der Stelle auftritt, an der die Strahlungsintensität am größten ist, nämlich Umax

(7)

Die Leistungsverstärkung einer Antenne, oder einfach die Verstärkung G, ist ein Maß für die Leistung, die sie in eine bestimmte Richtung im Vergleich zur Leistung abstrahlt, die von einem isotropen Strahler in derselben Richtung abgestrahlt wird, wenn beiden Antennen die gleiche Leistung Pin zugeführt wird. Ein isotroper Strahler ist eine theoretische Quelle, die, wenn sie im Zentrum einer Kugel platziert wird, die Oberfläche der Kugel gleichmäßig beleuchten würde. Die Verstärkung hängt von der Effizienz und der Direktivität der Antenne ab und variiert daher mit azimutalen und elevationswinkeln

(8)

Oft werden Antennen mit einem einzigen Verstärkungswert spezifiziert, der tatsächlich die Verstärkung der Antenne in Richtung der größten Richtwirkungsverstärkung ist

(9)

Die Verstärkung wird in der Regel in Dezibel ausgedrückt

(10)

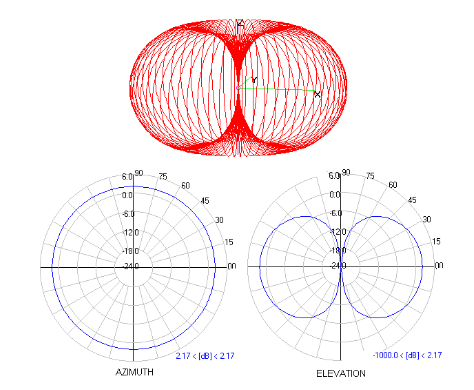
Die Gewinnung einer Antenne ist für ausgestrahlte und einfallende Energie identisch [7]. Der Antennengewinn kann grafisch durch ein Strahlungsmuster dargestellt werden, wie in Abbildung 1 gezeigt.

Abb. 1. Strahlungsmuster für eine gängige omnidirektionale Antenne [8]. Das Strahlungsmuster für eine Dipolantenne wird als dreidimensionale Darstellung und als zweidimensionale Azimut- und Elevationprojektionen gezeigt. Die radialen Linien in den zweidimensionalen Mustern sind in Grad markiert, und die Kreise sind in Dezibel im Verhältnis zu einem isotropen Strahler markiert.

C. Radarquerschnitt

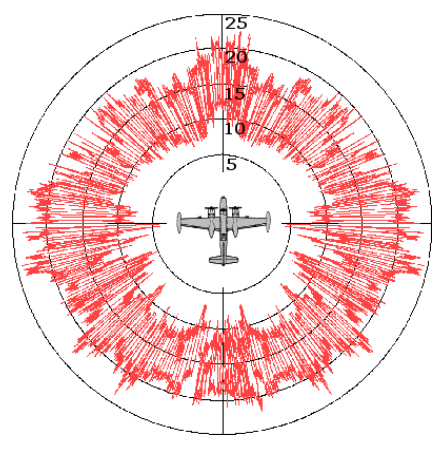
Der Radarquerschnitt eines Objekts beschreibt, wie viel Energie es zu einem Radarempfänger reflektiert. Der Radarquerschnitt ist eine imaginäre Fläche, die angenommen wird, um einfallende Strahlung abzufangen. Die Fläche entspricht dem, was notwendig ist, um die Menge an Energie zu erfassen, die, wenn isotrop ausgestrahlt, zu dem Beitrag des Objekts zur Energiedichte am Empfänger führen würde [9]. Die Einheiten des Radarquerschnitts sind Quadrat-Einheiten der Länge, wie bei jeder Fläche. Radarquerschnittsmessungen werden oft in Dezibel relativ zu einem Quadratmeter angegeben. Der Radarquerschnitt eines Flugzeugs variiert erheblich, abhängig von dem Beobachtungswinkel, wie in der Radarquerschnittsdiagramm in Abb. 2 gezeigt.

Abb. 2. Typisches Diagramm der monostatischen Radarquerschnittsfläche [10]. Das Diagramm zeigt einen azimuthalen Querschnitt des Radarquerschnitts in der Ebene der Flügel des Flugzeugs. Wie aus dem Diagramm ersichtlich ist, variiert der Radarquerschnitt erheblich mit dem Beobachtungswinkel.

D. Die Radargleichung

Die Radarentfernungs-Gleichung wird verwendet, um die empfangene Leistung aus Echos vorherzusagen. Diese Berechnung kann verwendet werden, um festzustellen, ob ein passives Radarsystem empfindlich genug ist, um gewünschte Ziele in einer gegebenen Umgebung zu erfassen. Die bistatische Radarentfernungs-Gleichung ist definiert durch [11].

(11)

where

Pr = received signal power

Pt = transmit power

Gt = transmit antenna gain

r1 = transmitter-to-target range

σb = target bistatic radar cross-section

r2 = target-to-receiver range

Gr = receive antenna gain

λ = radar wavelength

Signal-Rausch-Verhältnis

Das Signal-Rausch-Verhältnis kann berechnet werden, indem man (11) durch die Rauschleistung teilt, die durch gegeben ist.

(12)

where

k = Boltzmann’s constant (1.3806504×10⁻²³ J/K)

T0 = 290 K

B = receiver bandwidth

F = receiver noise factor

Der Störfaktor, F, ist ein Maß für die Verschlechterung des Signal-Rausch-Verhältnisses (SNR), die durch ein Gerät verursacht wird, durch das ein Signal verläuft. Der Störfaktor wird definiert durch

(13)

Das Signal-Rausch-Verhältnis wird daher durch folgende Formel beschrieben:

(14)

E. Empfängerempfindlichkeit

Die Empfindlichkeit eines Systems ist ein Maß dafür, wie klein ein Eingangssignal sein kann und dennoch ein nützliches Ausgangssignal erzeugt. Für die Zwecke dieser Forschung wird die minimal nachweisbare Signalstärke oder der Rauschpegel verwendet, um vorherzusagen, ob das System in der Lage ist, eine vom Gleichung (11) vorhergesagte Lecholeistung zu nutzen. Das theoretische minimale nachweisbare Signal kann berechnet werden, indem man die Rauschzahl (NF) des Empfängers addiert, die einfach der Rauschfaktor in Dezibel ausgedrückt ist, zum thermischen Rauschen. Der Rauschfaktor wird durch

(15)

Gleichung (16) wird in Dezibel ausgedrückt, wie in Gleichung (12). Die mit Gleichung (16) berechnete Leistung ist in Einheiten von dBm angegeben, weshalb das thermische Rauschen mit 1.000 multipliziert wird, um Watt in Milliwatt umzuwandeln. Gleichung (16) ist nützlich, da die Rauschzahl eines Empfängers oft vom Hersteller angegeben wird.

(16)

F. Der Doppler-Effekt

Der Doppler-Effekt ist die Veränderung der beobachteten Frequenz, die auftritt, wenn sich eine Signalquelle relativ zu einem Beobachter bewegt. Die Verschiebung ist direkt proportional zur Geschwindigkeit und zur Frequenz des Signals. Die beobachtete Frequenzverschiebung wird durch [6] angegeben.

(17)

where

fd = Doppler frequency shift

v = velocity

c = speed of light

fc = carrier frequency

α = angle between direction of v and line connecting target

and receiving antenna

G. Spektrogramme

Ein Spektrogramm ist eine dreidimensionale Darstellung, die den spektralen Inhalt

eines Signals über einen bestimmten Zeitraum zeigt. Die Magnitude der kurzzeitigen Fourier-Transformation (STFT)

wird über der Zeit-Frequenz-Ebene dargestellt. Die STFT einer Funktion, f (t), ist definiert

als [12]

(18)

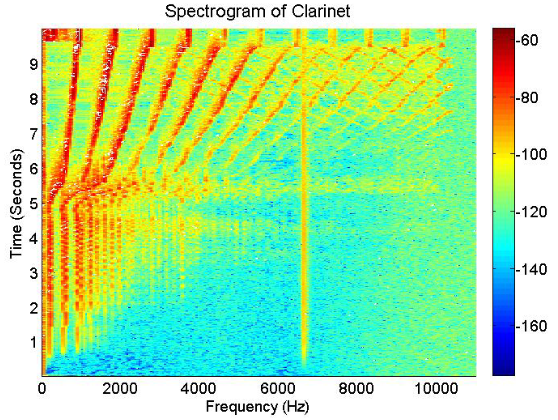
Die STFT (Kurzzeitspektralanalyse) wird einfach durch die Fourier-Transformation über kurze Zeitintervalle, die durch eine Fensterfunktion ausgewählt sind, durchgeführt. Spektrogramme werden in der Regel als Intensitätsbilder dargestellt, wobei die Intensität die Größe der STFT repräsentiert. Jede Zeile des Diagramms repräsentiert das Spektrum des Signals über ein kurzes Zeitintervall. Ein Beispiel für ein Spektrogramm, das das Spektrum eines Audiosignals darstellt, ist in Abbildung 3 zu sehen.

Abb. 3. Beispiel für ein Spektrogramm. Das Spektrogramm einer Klarinette, die die ersten 10 Sekunden von "Rhapsody in Blue" spielt. Mehrere Harmonische, die vom Instrument erzeugt werden, können durch die Betrachtung des Spektrogramms festgestellt werden. Die Tonhöhe beginnt sich etwa bei 5 Sekunden zu erhöhen.

H. Die Kreuz-Ambiguitätsfunktion

Die Kreuz-Ambiguitätsfunktion gibt die Antwort eines Filters wieder, das auf eine bestimmte Dopplerverschiebung und Zeitverzögerung im Verhältnis zu einem Referenzsignal abgestimmt ist [13]. Durch Abstimmen des Filters auf eine bestimmte Dopplerfrequenz und Zeitverzögerung kann das Vorhandensein eines Ziels mit einer bestimmten Geschwindigkeit und an einer spezifischen bistatischen Entfernung festgestellt werden.

Die Kreuz-Ambiguitätsfunktion ist definiert durch [1].

(19)

where

u(t) = target channel signal

v(t) = reference channel signal

τ = time delay

f = Doppler frequency shift

Die Kreuzambiguitätsfunktion hat eine wichtige Eigenschaft für die Zwecke dieser Arbeit.

Eigenschaft: Symmetrie um den Ursprung

(20)

Diese Eigenschaft besagt, dass Informationen aus zwei benachbarten Quadranten alle Informationen enthalten, die durch die Kreuz-Ambiguitätsfunktion bereitgestellt werden. Die Informationen in den verbleibenden Quadranten sind redundant. Ein Beweis für die Symmetrieeigenschaft wird im Anhang A präsentiert.

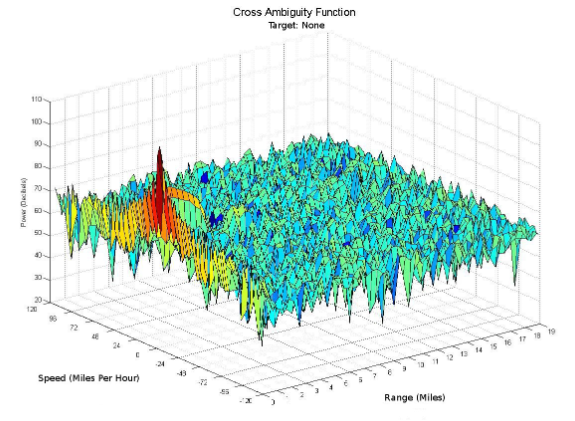
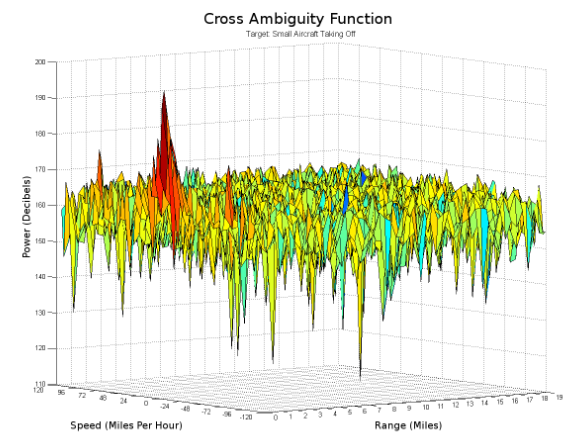
Das Spektrum eines Radar-Signals beeinflusst maßgeblich die Auflösung der Kreuz-Ambiguitätsfunktion. Die Auflösung der Kreuz-Ambiguitätsfunktion von Signalen wie analogen Radiostationen wird durch den Inhalt des Station-Programms beeinflusst. Die ideale Kreuz-Ambiguitätsfunktion wird als Daumennagel-Funktion bezeichnet und hat einen einzelnen Spike am Ursprung. Ein Beispiel für eine Kreuz-Ambiguitätsfunktion, die die ideale Daumennagel-Funktion annähert, ist in Abbildung 4 dargestellt. In dieser Arbeit werden nur zwei Quadranten der Kreuz-Ambiguitätsfunktion gezeigt, da die anderen beiden gemäß der Symmetrieeigenschaft nur redundante Informationen enthalten. Jeder Punkt im Definitionsbereich der Funktion entspricht einer eindeutigen Zielgeschwindigkeit und bistatischen Reichweite. Der Wert der Funktion an jedem Punkt gibt die relative Größe des empfangenen Echos von einem Ziel in einer bestimmten Entfernung und mit einer bestimmten Geschwindigkeit an.

Abb. 4. Beispiel für eine Kreuz-Ambiguitätsfunktion. Dies ist eine Kreuz-Ambiguitätsfunktion, die mit einem Signal berechnet wurde, das bandbegrenztes, gaussches Rauschen aufweist.

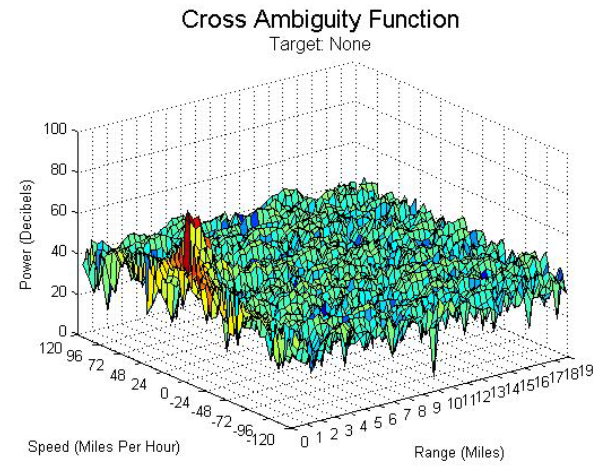
Radar signale, die Kreuzambiguitätsfunktionen erzeugen, die die ideale Reißnagel-Funktion approximieren, haben große Bandbreiten und rauschähnliche Eigenschaften. Aufgrund der rauschähnlichen Eigenschaften sind die Frequenzen des Signals nicht miteinander korreliert. Dies führt zu einem schmalen Peak in der Kreuzambiguitätsfunktion, ähnlich wie bei der Kreuzkorrelation. Je besser die Kreuzambiguitätsfunktion eines Signals die ideale Reißnagel-Funktion approximiert, desto besser ist seine Reichweitenauflösung. Die ideale Reißnagel-Kreuzambiguitätsfunktion hat tatsächlich keine Ambiguität. Digitale Fernsehsignale teilen sich beide Eigenschaften unabhängig vom Fernsehprogramm und erzeugen gute Kreuzambiguitätsfunktionen, die eine Reichweitenauflösung von bis zu 20 Metern liefern können [2, 14]. Die Kreuzambiguitätsfunktion des Sendersignals, das in dieser Forschung verwendet wird, ist in Abbildung 5 dargestellt. Ein digitales Fernsehsignal wurde aufgrund seiner Verfügbarkeit, hohen Leistung, großen Bandbreite und rauschähnlichen Eigenschaften ausgewählt, was zu einer Kreuzambiguitätsfunktion führt, die die ideale Reißnagel-Funktion approximiert.

Fig. 5. Kreuz-Ambiguitätsfunktion des digitalen Fernsehsignals. Die Kreuz-Ambiguitätsfunktion des WKNO-Digitalfernsehsignals ohne Zielpräsenz. Wie erwartet für ein breitbandiges, rauschähnliches Signal nähert sich die resultierende Kreuz-Ambiguitätsfunktion der idealen Daumennagelfunktion an.

I. Software-Defined Radio

1. Das Universal Software Radio Peripheral

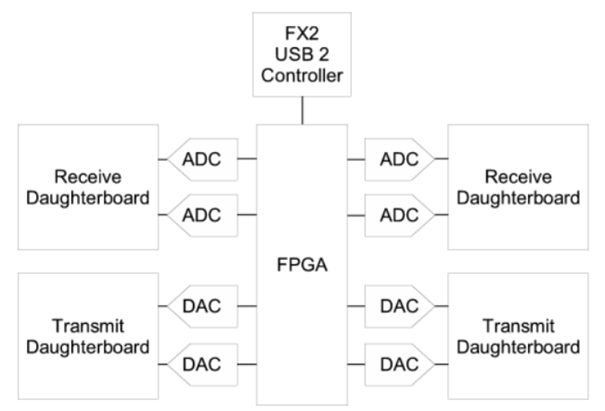
Das Universal Software Radio Peripheral (USRP) ist ein kostengünstiges Gerät, das mit Software-Defined Radio verwendet wird und Funksignale empfängt und sendet. Das USRP verbindet sich über die USB 2.0-Schnittstelle mit einem Personalcomputer. Das Gerät besteht aus einer Hauptplatine, die Analog-Digital-Wandler (ADC), Digital-Analog-Wandler (DAC), ein programmierbares Gatterfeld (FPGA) und einen USB-Controller enthält. Tochterplatinen sind für das USRP verfügbar und enthalten Hochfrequenz-Frontends, die es ermöglichen, bei den meisten Frequenzen zwischen Gleichstrom (DC) und 5 GHz zu arbeiten.

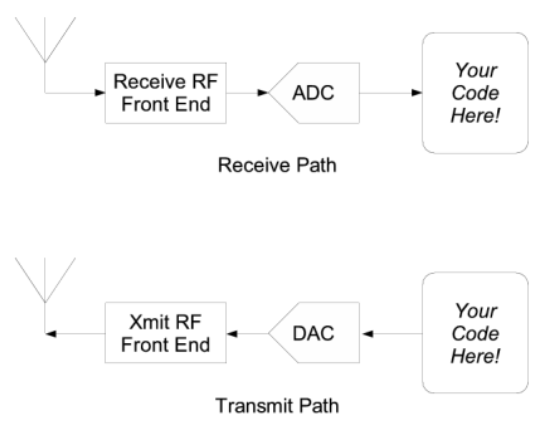
Die ADCs des USRP werden verwendet, um analoge Signale von einer Antenne in digitale Daten umzuwandeln, die über USB an einen Computer gesendet werden können, um verarbeitet zu werden. Die DACs ermöglichen es dem USRP, digitale Signale von einem Computer in analoge Signale umzuwandeln, die mit einer Antenne ausgestrahlt werden können. Die ADCs und DACs arbeiten mit Abtastraten von 64 MHz bzw. 128 MHz und verwenden komplexe Proben. Dies ermöglicht es empfangenen und gesendeten Signalen, Frequenzen von bis zu 32 MHz bzw. 64 MHz zu enthalten, wobei der Nyquist-Kriterium erfüllt wird. Dieser Prozess wird in Abbildung 6 dargestellt.

Fig. 6. Software-definiertes Blockdiagramm [15]. Die empfangenen Signale werden vom Frontend des Empfängers verstärkt, heruntergemischt und gefiltert, bevor sie von dem ADC abgetastet und schließlich an einen Computer für allgemeine Zwecke gesendet werden. Der Übertragungspfad ist ähnlich, aber umgekehrt.

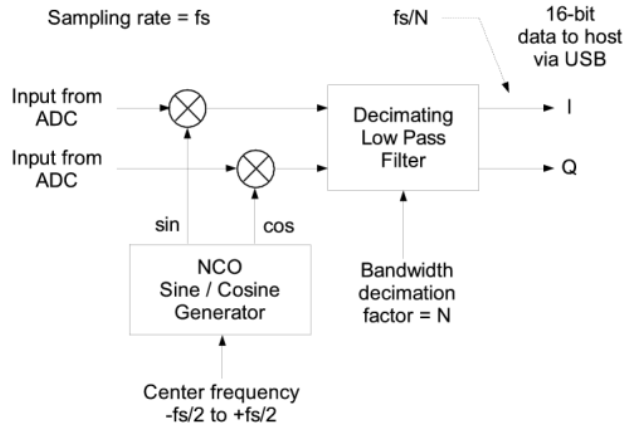
Der FPGA ist für die anfängliche Signalverarbeitung verantwortlich, wie zum Beispiel komplexe Mischung und Dezimierung, bevor die Daten vom USRP an den verbundenen Personalcomputer gesendet werden. Die genaue Konfiguration des FPGAs und die Funktionen, die es ausführt, können durch Laden unterschiedlicher Firmware auf das USRP verändert werden, um das FPGA neu zu konfigurieren. Abb. 7 zeigt eine typische FPGA-Konfiguration für den Empfang. In der gezeigten Konfiguration mischt der FPGA Sinuswellen mit den empfangenen Signalen, um sie auf die Basisbandfrequenz herunterzusetzen. Im Gegensatz zu einem physischen Oszillator kann die Frequenz des numerisch gesteuerten Oszillators (NCO) des FPGAs sofort geändert werden, was für Anwendungen, die Frequenzsprünge erfordern, nützlich ist. Die Signale werden dann tiefpassgefiltert, um Aliasing zu verhindern, und schließlich dezimiert, um den Downconversion-Prozess abzuschließen.

Abb. 7: Ein digitaler Downconverter, implementiert in der FPGA [15]. Digitale Signale von ADCs werden in Quadratur mit Signalen gemischt, die von einem NCO erzeugt werden.

Tochterplatinen sind verfügbar, die als Empfänger, Sender und Transceiver fungieren. Die auf den Karten befindlichen Komponenten umfassen Tuner, Verstärker, Filter, Downconverter und Upconverter. Frequenzumwandlung ist erforderlich, um das Basisbandspektrum in das nutzbare Funkfrequenzspektrum und umgekehrt zu verschieben. Ein Blockdiagramm des USRP einschließlich der Tochterplatinen ist in Abb. 8 dargestellt.

Abb. 8. USRP-Blockdiagramm [15]. Der USRP enthält vier ADCs und vier DACs, was es ihm ermöglicht, gleichzeitig zwei Sender-Tochterplatinen und zwei Empfänger-Tochterplatinen zu unterstützen.

TVRX-Modelle der Tochterplatinen wurden im System verwendet, das in dieser Arbeit präsentiert wird. Die Tochterplatine trägt den Namen TVRX, weil ein Kabelmodem-Tuner als Hochfrequenz-Frontend verwendet wird und daher im ähnlichen Frequenzspektrum wie Kabelfernsehen und Rundfunk arbeitet. Der TVRX-Empfänger wurde ausgewählt, da eine digitale Rundfunkfernsehstation als Beleuchter für das System verwendet wird. Der USRP ist nicht kalibriert. Obwohl der USRP die Messung der relativen Signalstärke ermöglicht, kann die Messung der absoluten Signalgröße ohne Kalibrierung nicht durchgeführt werden. Daher sind alle mit dem USRP gesammelten und in dieser Arbeit präsentierten Daten relativ.

2. GNU Radio

GNU Radio ist ein Open-Source-Software-Toolkit, das in Verbindung mit dem USRP verwendet wird, um softwaredefinierte Radios umzusetzen. GNU Radio besteht aus zahlreichen Software-Blöcken, von denen jeder eine Signalverarbeitungsfunktion implementiert, die traditionell in Hardware umgesetzt wurde. Die Software-Blöcke umfassen Modulatoren, Verstärker, Signalgeneratoren, mathematische Operatoren und so weiter. Um ein hohes Maß an Recheneffizienz zu erreichen, sind die Blöcke in C/C++ geschrieben.

Softwaredefinierte Radios werden mit GNU Radio als Signalflussdiagramme erstellt. Signalverarbeitungsobjekte oder Softwaremodule sind miteinander verbunden, um das Radiosystem zu bilden. Jedes Modul verfügt über Ports, die Signalinputs oder -outputs sein können und die durch die Kanten des Diagramms miteinander verbunden sind, über die Signale übertragen werden. Für die Benutzerfreundlichkeit wird die Hochsprache Python verwendet, um Signalflussdiagramme zu definieren, die aus in C++ geschriebenen Modulen bestehen. Zusätzlich bietet GNU Radio Companion (GRC) eine Benutzeroberfläche zum grafischen Erstellen von Signalflussdiagrammen, indem Python-Code aus vom Benutzer gezeichneten Diagrammen generiert wird.

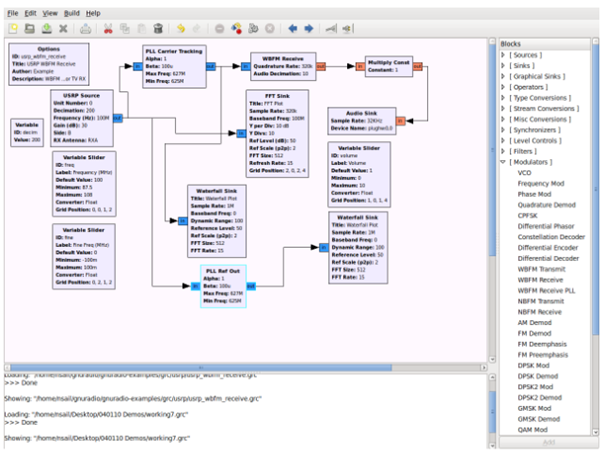
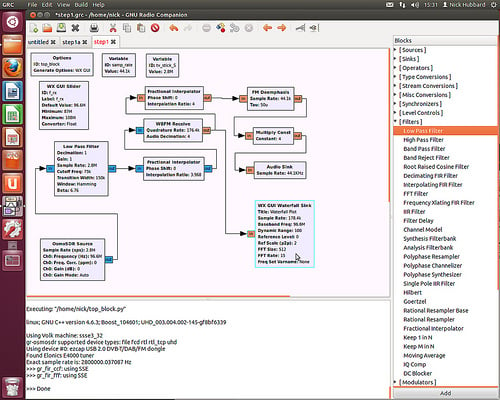
Ein mit GRC entwickelter softwaredefinierter Breitband-FM-Radioempfänger ist in Abbildung 9 dargestellt. Das Signal vom USRP wird durch das WBFM-Empfangsmodul demoduliert und erzeugt ein Audiosignal, das an die Audio-Schnittstelle des Computers gesendet wird. GNURadio-Softwaremodule werden ausgewählt und als Objekte instanziiert, indem sie aus der Liste im rechten Fensterbereich ausgewählt werden. Rechtecke, die die Objekte repräsentieren, werden im Hauptfensterbereich verschoben und miteinander verbunden, um das Diagramm zu bilden. Parameter wie Verstärkung oder Frequenz für jedes Modul können entsprechend für jedes Modulobjekt spezifiziert werden.

Fig. 9. Die GRC-Benutzeroberfläche. Die GNU Radio-Signalverarbeitungsblöcke können grafisch konfiguriert und verbunden werden. Der spezielle Graph, der hier gezeigt wird, implementiert einen Breitband-FM-Radioempfänger.

3. Experimentelle Systemanalyse und Implementierung

A. Systemempfindlichkeit

Damit die Detektion von Flugzeugen möglich ist, muss der Empfänger unter idealen Bedingungen zumindest in der Lage sein, Echo-Signale zu erkennen. Das bedeutet, dass eine günstige Geometrie vorliegen muss und das Flugzeug gut beleuchtet und orientiert ist, so dass das Radar-System einen großen Radarquerschnitt beobachtet. Um die Detektion dieser Signale zu erwarten, sollte die vorhergesagte Signalstärke, wie in Gleichung (11) gefunden, größer sein als die theoretisch minimale detektierbare Leistung. Unter der Annahme, dass der TVRX-Empfänger einen Rauschfaktor von 8 dB hat [16], kann seine minimale detektierbare Signalstärke mit Gleichung (16) berechnet werden.

(21)

Daher wird nicht erwartet, dass der Empfänger Signale schwächer als -98 dBm von der Antenne erfassen kann.

Die minimal nachweisbare Signalstärke wurde von uns experimentell bestimmt, indem wir einen kalibrierten variablen Leistungssignalgenerator verwendet haben, der auf die interessierende Frequenz abgestimmt wurde.

Das Signal des Signalgenerators wurde direkt über ein kurzes koaxiales Kabel in den USRP eingespeist. Die Fourier-Transformation dieses Signals wurde in Echtzeit durchgeführt und dargestellt, während die Leistung des Signals abnahm. Die minimal nachweisbare Leistung wurde als die Leistung betrachtet, die vom Signalgenerator angezeigt wurde, wenn die Leistung so verringert wurde, dass das Signal nicht mehr beobachtbar war. Die vom Signalgenerator angezeigte Leistung wurde durch Anschließen des Signalgenerators an einen Spektrumanalysator bestätigt und gemessen. Die minimal nachweisbare Leistung wurde experimentell auf etwa -80 dBm gemessen.

B. Illuminator

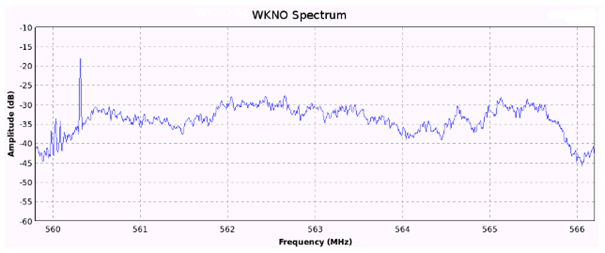
Als Illuminator wurde eine digitale Fernsehstation ausgewählt, da digitale Fernsehsender weit verbreitet, leistungsstark und mit einer wünschenswerten Kreuzambiguitätsfunktion ausgestattet sind. Die für das hier vorgestellte System verwendete Fernsehstation mit dem Rufzeichen WKNO in Memphis, Tennessee, hat eine Trägerfrequenz von 560,31 MHz und eine entsprechende Wellenlänge von 0,535 m. Das Spektrum des Signals von WKNO ist in Abbildung 10 dargestellt.

Fig. 10. Spektrum von WKNO. Das Signal von WKNO nimmt das Frequenzspektrum zwischen 560 MHz und 566 MHz ein. Der Träger lässt sich leicht bei 560,31 MHz identifizieren.
C. Vorläufige Systemkonfigurationen

Das System wurde zunächst als ein einzelner Empfänger mit einer omnidirektionalen Viertelwellen-Dipolantenne konfiguriert. Mit dieser Konfiguration sollte es möglich sein, Dopplerschübe durch bewegte Objekte zu detektieren. Die Untersuchung solcher Dopplerschübe wurde durch die Beobachtung von Spektrogrammen des empfangenen Signals durchgeführt.

Ein ideales Signal für diese Art von Analyse ist eines, das in der Nähe ausgestrahlt wird, leistungsstark ist und einen schmalen Träger hat, der sich nicht in der Frequenz ändert. Das bedeutet, dass ein amplitudenmoduliertes (AM) Signal einem frequenzmodulierten (FM) Signal vorgezogen wird. Es wurden nur Signale in Betracht gezogen, die kontinuierlich ausgestrahlt wurden.

Niedrigfrequente Signale, wie das AM-Radio-Band von 535 kHz bis 1705 kHz, erwiesen sich als ungeeignet, da die Dopplerfrequenzen nicht weit genug vom Träger verschoben wurden, um eine zuverlässige Detektion zu ermöglichen. Analoges Fernsehsignal schien vielversprechend, jedoch wurden zum Zeitpunkt dieser Forschung hochleistungsfähige analoge Fernsehsignale kürzlich durch digitale Signale ersetzt.

D. Testziel

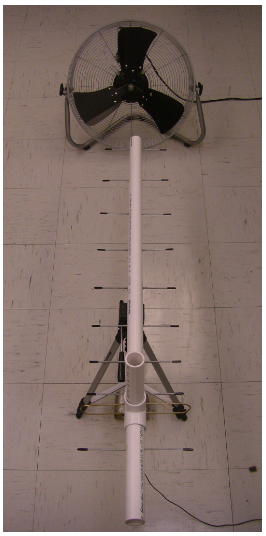
Ein Ventilator wurde als Ziel für Tests des Systems in einem Laborumfeld verwendet. Das Ventilatorziel und die Yagi-Antenne, die für diese Forschung verwendet wurden, sind in Abbildung 11 dargestellt. Die sich bewegenden Ventilatorblätter bieten ein schnell bewegliches, variable Geschwindigkeit Ziel, das für Tests des Systems im Labor verwendet werden kann. Die Doppler-Signatur eines rotierenden Flügels ist gut erforscht und leicht erkennbar [17].

Abb. 11. Testziel und Zielantenne. Ein als Testziel verwendeter Ventilator ist dargestellt,

mit einer Yagi-Antenne, die mit dem Zielkanal verbunden ist. Die Antenne, montiert

auf einem Stativ, ist aus Kunststoffrohren und Metallstangen gefertigt.

E. Vorhergesagte Empfangsleistung des Echosignals

Die bistatische Radar-Gleichung (11) kann verwendet werden, um die Leistung der Echosignale vorherzusagen, die vom experimentellen System empfangen werden. Die Radar-Gleichung wurde unter Verwendung von Werten berechnet, die dem in dieser Forschung verwendeten System entsprechen. WKNO sendet mit einer Leistung von 835 kW über eine Antenne mit 14 dB Gewinn. Der General DeWitt Spain Airport, ein Datensammelort für dieses Projekt, befindet sich 22 km vom Sender von WKNO entfernt. Eine typische Radarkreuzung wurde ausgewählt, indem ein Wert aus Abb. 2 ausgewählt wurde. Die 12-dB-Antenne des Radarempfängers wurde in weniger als 1 km Entfernung von den Enden der Startbahn aufgestellt, daher wurde 1 km als Ziel-zu-Empfänger-Entfernung ausgewählt. Die Trägerfrequenz von WKNO beträgt 560,31 MHz, was einer Wellenlänge von 0,535 m entspricht. Die Berechnung wurde wie folgt durchgeführt:

Sendeleistung Pt = 835 kW

Sendenantennengewinn Gt = 14 dB

Sender-zu-Ziel-Entfernung r1 = 22 km

Ziel-bistatische Radarkreuzung σb = 20m2

Ziel-zu-Empfänger-Entfernung r2 = 1 km

Empfangsantennengewinn Gr = 12 dB

Radawellenlänge λ = 0,535 m

resultierend in

(22)

Die vorhergesagte Leistung von -57 dBm ist deutlich höher als das theoretische Minimum von -98 dBm. Obwohl diese Vorhersage von einem bestmöglichen Szenario ausgeht, ist das Ergebnis ermutigend.

F. Senderantennenmuster

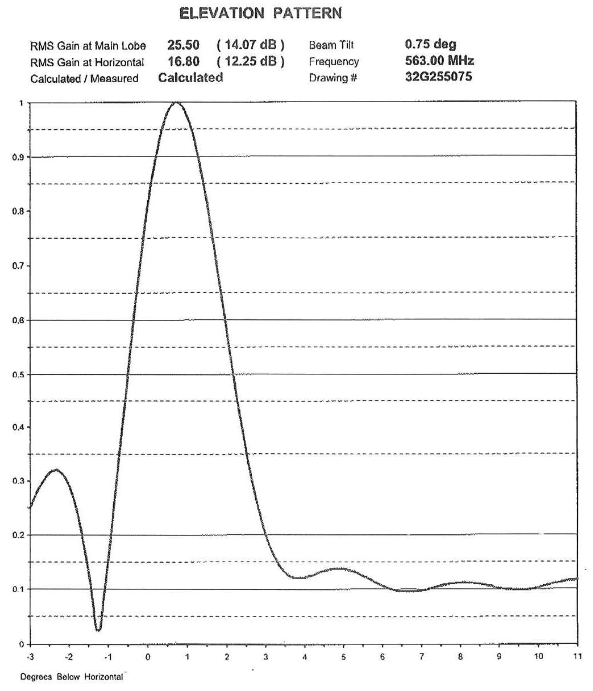
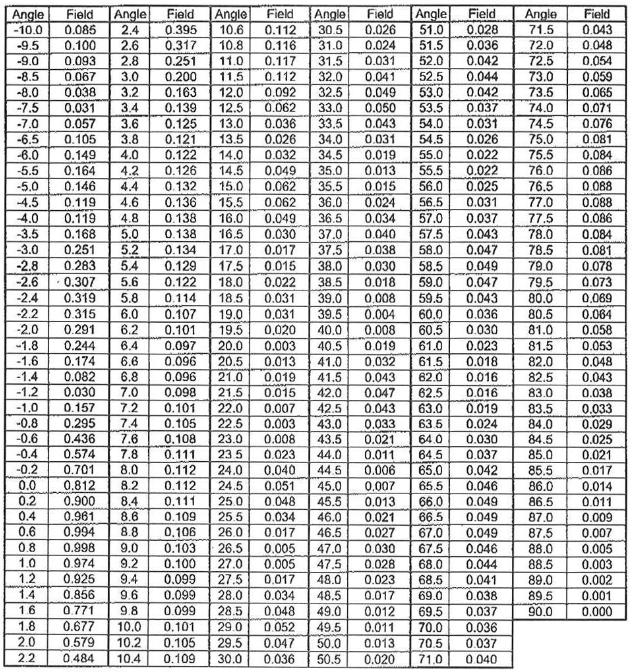
Die Antennenmuster für den Sender wurden in den späten Phasen dieser Forschung erfasst und gaben einige Einblicke in die Schwierigkeiten, die mit dem System auftraten. Wie in der Abbildung 12 durch das Antennenmuster dargestellt, ist die vertikale Strahlbreite der Antenne sehr schmal und in Richtung Boden geneigt. Die Daten in Tabelle 1 zeigen eine vertikale Strahlbreite von nur etwa 2 Grad.

Abb. 12. Vertikales Antennenmuster für die Senderantenne [18]. Der Strahlungsbereich der Senderantenne hat eine vertikale Halbwertsbreite von nur etwa 2 Grad und ist um 0,75 Grad nach unten geneigt. Die Strahlbreite wurde nicht so schmal erwartet.

Tabelle 1. Höhenmuster-Tabelle für die Senderantenne [18]. Die Werte in dieser Tabelle wurden in Abbildung 12 verwendet. Der untere Rand des Strahls liegt etwa 1,6 Grad unter der Horizontalen, und der obere Rand liegt etwa 0,2 Grad über der Horizontalen.

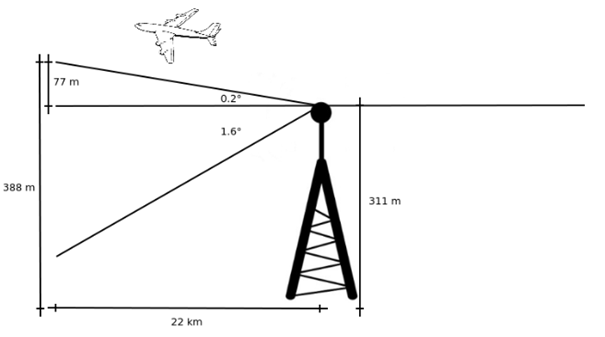
Die schmale, nach unten geneigte Antennenstrahlung führt dazu, dass nur Flugzeuge in extrem niedrigen Höhen gut beleuchtet werden. Abbildung 13 zeigt, wie die schmale vertikale Strahlbreite des Senders die Höhe begrenzte, in der Flugzeuge erkannt werden konnten. Selbst 22 km entfernt vom Sender am General DeWitt Spain Airport liegt die Spitze des Strahls nur 77 m über der Antenne in einer Höhe von 311 m, von der er stammt. Dies führt dazu, dass nur Flugzeuge, die unter 388 m fliegen, gut beleuchtet werden. Die extreme Schmalheit der Strahlbreite war zu Beginn dieser Forschung nicht bekannt und wird weitgehend für die erheblichen und unerwarteten Schwierigkeiten bei der Erkennung von Flugzeugen in moderat hohen Höhen verantwortlich gemacht.

Abb. 13. Flugzeug über Strahl. Diese Diagramm veranschaulicht, warum Flugzeuge in großer Höhe nicht gut beleuchtet sind.

4. Experimentelle Ergebnisse

A. Laboruntersuchungen

Das Lüfterziel wurde ausgiebig für Tests und zur Validierung des Systems verwendet. Während der frühen Forschung wurde die Bestätigung einer Doppler-Signatur durch die Verwendung eines einzelnen Kanals zur Datensammlung gesucht. Eine omnidirektionale Antenne, die mit dem einzelnen Kanal verbunden war, wurde in der Nähe der sich drehenden Lüfterblätter positioniert.

Bei Verwendung einer omnidirektionalen Antenne auf einem einzelnen Kanal wurde der Lüfter nicht zuverlässig erkannt. Neben dem gewünschten Echo empfing die omnidirektionale Antenne auch das Direktpfad-Signal. Da digitale Fernsehsignale ein breites, rauschähnliches Spektrum haben, wirkte das Direktpfad-Signal wie ein hoher künstlicher Rauschpegel, der das Erkennen von Doppler-Seitenbändern verhinderte.

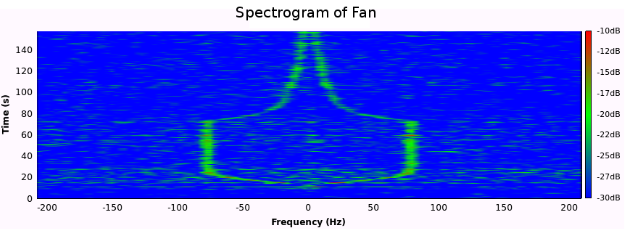
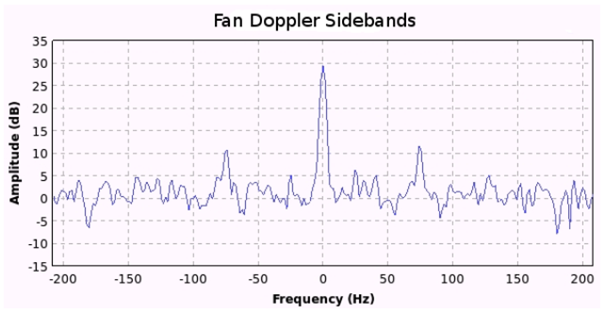
Um die Doppler-Verschiebungen im Zielsignal zu erkennen, war es notwendig, das Zielsignal vom Direktpfad-Signal zu isolieren. Eine 10-Element-Yagi-Antenne mit einer theoretischen Verstärkung von 12 dB wurde konstruiert, wie in Abbildung 11 gezeigt. Nachdem diese Antenne mit dem einzelnen Kanal verbunden wurde, war die Detektion der Doppler-Signatur des Lüfters möglich. Abbildung 14 zeigt ein Diagramm des empfangenen Spektrums unter Verwendung der Hochgewinnantenne. Die Doppler-Verschiebungen sind bei -75 Hz und 75 Hz deutlich sichtbar. Die positive Doppler-Verschiebung wird durch Echos von vorrückenden Blattoberflächen verursacht, während die negative Doppler-Verschiebung durch sich zurückziehende Blattoberflächen verursacht wird. Diese Doppler-Verschiebungen entsprechen einer Lüfterblattgeschwindigkeit von etwa 90 MPH.

Fig. 14. Doppler-Seitenbänder eines Lüfterziels. Die durch eine rotierende Lüfterklinge verursachten Dopplerverschiebungen werden auf jeder Seite des Trägers dargestellt.

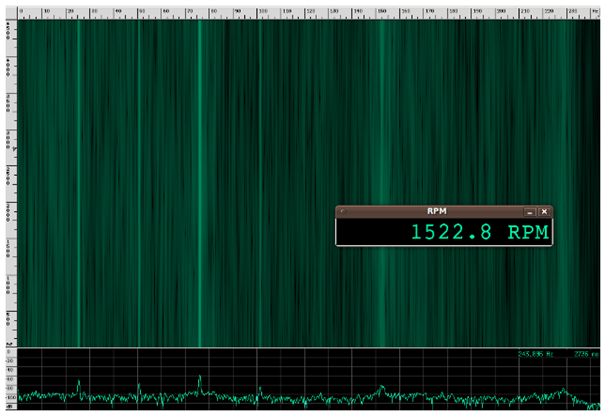
Um festzustellen, ob die mit dem Doppler-Effekt gemessene Geschwindigkeit der Lüfterblätter vernünftig war, wurde die Geschwindigkeit auch durch Analyse des vom Lüfter emittierten Geräuschs gemessen. Das Audiosignal wurde von einem Mikrofon in der Nähe des Lüfters aufgenommen. Ein Spektrogramm des Audiosignals ist in Abbildung 15 dargestellt. Die grundlegende harmonische Frequenz wurde bei 76 Hz gefunden, was einer Winkelgeschwindigkeit von 1523 U/min entspricht. Unter Verwendung des Durchmessers des Lüfters von 19,5 Zoll wird die Geschwindigkeit der Flügelspitzen auf etwa 88 Meilen pro Stunde geschätzt, was in enger Übereinstimmung mit der Doppler-Messung von 90 Meilen pro Stunde liegt.

Abb. 15. Akustisches Spektrogramm des Ventilators. Zur Vergleichbarkeit mit der Doppler-Messung der Geschwindigkeit der Ventilatorblätter wurde das Spektrum des vom Ventilator abgegebenen Geräusches analysiert. Diese Analyse und die Doppler-Geschwindigkeitsmessung lieferten nahezu identische Messergebnisse.

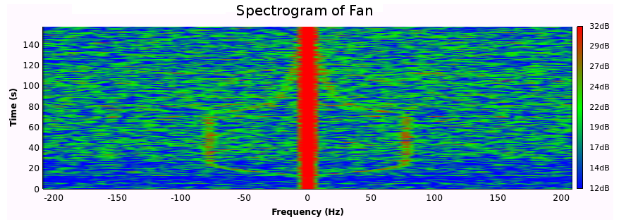
Das Spektrogramm in Abbildung 16 zeigt, wie sich das Doppler-Spektrum verändert, wenn sich die Geschwindigkeit eines Ziels ändert. Das Ziel ist ein sich startender und stoppender Ventilator, und es wird nur ein einzelner Radioreceiver und eine Antenne verwendet. Die vertikale Linie bei null Hertz ist der Träger des digitalen Fernsehsignals. Die durch die sich bewegenden Ventilatorblätter verursachte Dopplerverschiebung ist auf beiden Seiten des Trägers zu erkennen. Die Ventilatorblätter beginnen sich zwischen 10 und 30 Sekunden zu drehen und zu beschleunigen. Zwischen 30 und 50 Sekunden dreht sich der Ventilator mit konstanter Geschwindigkeit und verursacht eine Dopplerverschiebung von etwa 75 Hz. Etwa bei 50 Sekunden wird der Ventilator ausgeschaltet, und die Ventilatorblätter beginnen langsam abzubremsen. Ohne Abzug eines Referenzsignals vom Zielsignal ist die direkte Pfadinterferenz sehr deutlich.

Abb. 16. Spektrogramm eines Ventilators beim Starten und Stoppen ohne Verwendung eines Referenzkanals. Die vertikale Linie bei null Hertz repräsentiert das Trägersignal des digitalen Fernsehsignals. Der durch die sich bewegenden Ventilatorblätter verursachte Dopplerverschiebungseffekt ist auf beiden Seiten des Trägersignals zu erkennen.

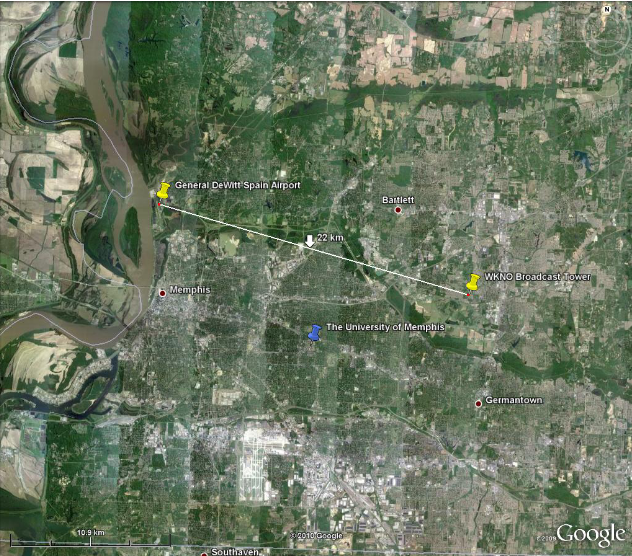
Trotz der Verbesserungen durch die Yagi-Antenne war das System immer noch nicht in der Lage, tieffliegende Flugzeuge über dem Campus der University of Memphis zu erkennen. Nachdem keine zufriedenstellenden Ergebnisse bei der Datensammlung auf dem Universitätsgelände erzielt werden konnten, wurde das System am General DeWitt Spain Airport aufgestellt, um Daten von startenden und landenden Flugzeugen zu sammeln. Der General DeWitt Spain Airport befindet sich 22 km entfernt vom WKNO-Sendestandort, wie in Abb. 17 gezeigt.

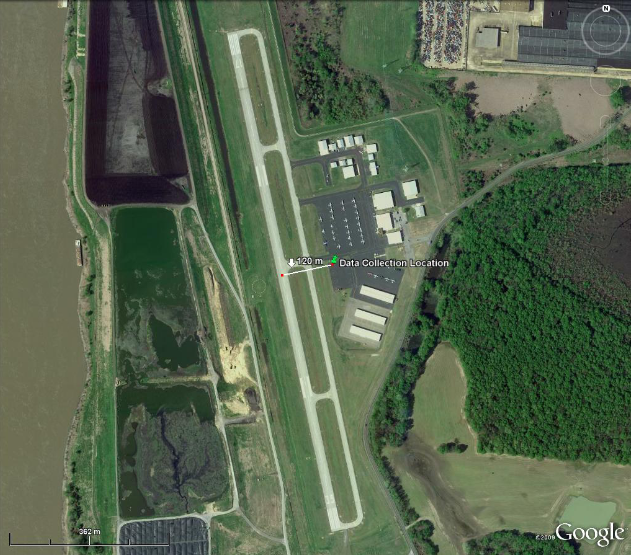
Das System wurde 120 m seitlich von der Mitte der Start- und Landebahn positioniert, wobei die Yagi-Antenne auf die An- und Abflugwege der Flugzeuge ausgerichtet war. Eine Luftaufnahme der Anordnung ist in Abb. 18 zu sehen. Mit dieser Konfiguration wurden viele Datensätze gesammelt und analysiert. Trotz der Nähe zu diesen tieffliegenden Flugzeugen wurden keine Doppler-Signaturen in den Daten gefunden.

Fig. 17. Luftaufnahme des Systems [19]. General DeWitt Spain befindet sich 22 km nordwestlich des Sendestandorts von WKNO.

Abb. 18. Luftaufnahme des Sammelorts am Flughafen [19]. Das System wurde eingerichtet und die Daten wurden 120 m seitlich vom Mittelpunkt der Landebahn gesammelt. Ein ähnliches System [1] verwendete einen zweiten Empfänger und eine gerichtete Antenne zur zusätzlichen Isolierung des Direktpfad-Signals. Die zweite Antenne war auf den Sender ausgerichtet, um nur das Direktpfad-Signal zu empfangen. Der Kanal, der das Direktpfad-Signal empfängt, oder der Referenzkanal, wurde vom Zielkanal abgezogen, um mehr vom Direktpfad-Signal aus dem Zielkanal zu entfernen. Das Ergebnis dieser Kanal-Subtraktion wurde zusammen mit dem Signal des Referenzkanals verwendet, um die Kreuzambiguitätsfunktion zu berechnen.

Um denselben Typ der Entfernung des Direktpfad-Signals zu implementieren, wurde ein zweites TVRX-Empfangsmodul zum USRP hinzugefügt, und eine zweite identische Yagi-Antenne wurde konstruiert. Jedes TVRX-Modul hat seinen eigenen lokalen Oszillator, der nicht mit dem anderen synchronisiert ist. Ohne Synchronisation der lokalen Oszillatoren wäre das System nicht mehr kohärent. Da die Synchronisation der lokalen Oszillatoren nicht möglich war, wurde eine Möglichkeit zur Synchronisierung der Signale in der Software mit GNU Radio entwickelt.

B. Abschließende Systemkonfiguration

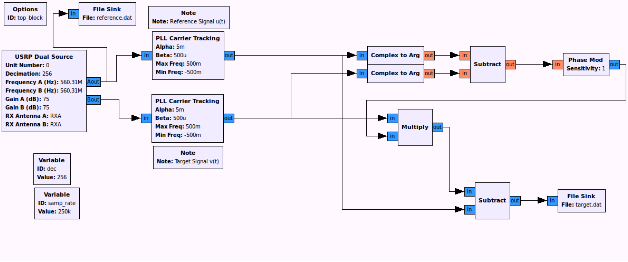
GNU Radio enthält einen phasenverriegelten Schleifen-(PLL) Trägerverfolgungsblock. Mithilfe eines PLL sperrt der Block die Trägerfrequenz des digitalen Fernsehsignals und verschiebt das Spektrum des Signals so, dass der Träger bei null Frequenz liegt. Die Ziel- und Referenzkanäle werden durch PLL-Trägerverfolgungsblöcke geleitet, um ihre Spektren auszurichten. Dies korrigiert mögliche Unterschiede in den Frequenzen, auf die die Empfänger abgestimmt sind, die durch Unterschiede in ihren Frequenzreferenzen verursacht werden.

Nachdem die Spektren ausgerichtet sind, wird die Phase jedes Signals berechnet, und die Phase des Ziel-Signals wird von der Phase des Referenz-Signals subtrahiert, um einen relativen Phasenunterschied zwischen den beiden Signalen zu erhalten. Dieser Unterschied wird durch einen Phasenmodulator geschickt, und das resultierende Signal wird mit dem frequenzangepassten Ziel-Signal multipliziert, um den Phasenunterschied zu entfernen und das System kohärent zu machen. Der Prozess ist in Abbildung 19 dargestellt.

Abb. 19. Blockdiagramm des Datenerfassungsprozesses. Referenz- und Zielkanalsignale stammen aus dem USRP-Quellblock. PLL-Blöcke verwenden die Trägerfrequenz als Referenz, um beide Kanäle auf die gleiche Frequenz feinzutunen. Der Phasenunterschied zwischen den Signalen wird berechnet und zur Anpassung der Phase des Zielsignals verwendet, sodass es phasenkohärent mit dem Referenzsignal ist.

Nach der Kohärenzbildung des Systems wurde das Zwei-Kanal-System mit dem Ventilator als Ziel getestet. Die Antenne des Zielkanals war auf den Ventilator gerichtet, während die Antenne des Referenzkanals in Richtung des Senders ausgerichtet war. Das Spektrogramm in Abb. 20 zeigt im Vergleich zur Ein-Kanal-Konfiguration eine deutliche Verbesserung. Der Träger wurde nahezu vollständig entfernt.

Fig. 20. Spektrogramm eines Ventilators beim Starten und Stoppen unter Verwendung eines Referenzkanals. Der Ventilator wird auf die gleiche Weise gestartet und gestoppt wie in Abb. 16 gezeigt. Die Daten, mit denen dieses Spektrogramm erstellt wurde, wurden verarbeitet, indem das Signal des Referenzkanals vom Signal des Zielkanals subtrahiert wurde.
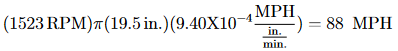
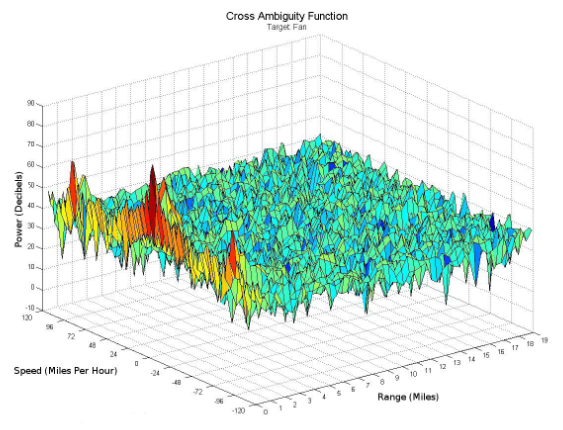
Unter Verwendung von Zwei-Kanal-Daten wurde die Kreuzunsicherheitsfunktion für den Ventilator berechnet und ist in Abbildung 21 dargestellt. Alle in dieser Arbeit präsentierten Daten wurden mit einer Abtastrate von 250 Kilosamples pro Sekunde erfasst, was einer Abtastperiode von 4 μs entspricht. Während einer Abtastperiode legt das Signal (4 μs)c zurück, was einer Hin- und Rückreisedistanz von 1,2 km und einer Reichweite von 600 m entspricht. Dies begrenzt die Reichweitenauflösung der Kreuzunsicherheitsfunktion auf etwa 600 m, da das Signal mindestens eine Abtastperiode verschoben wird, wenn die CAF berechnet wird. Alle mit dem System beobachteten und hier präsentierten Ziele befanden sich innerhalb von 600 m und erscheinen daher im Bereichsintervall der Kreuzunsicherheitsfunktion von null m bis 600 m.

Abb. 21. Kreuzambiguitätsfunktion bei Vorhandensein des Ventilatorziels. Die beiden gleichmäßig vom Ursprung entfernten Spitzen repräsentieren die sich bewegenden Ventilatorblätter.

C. Flughafendaten

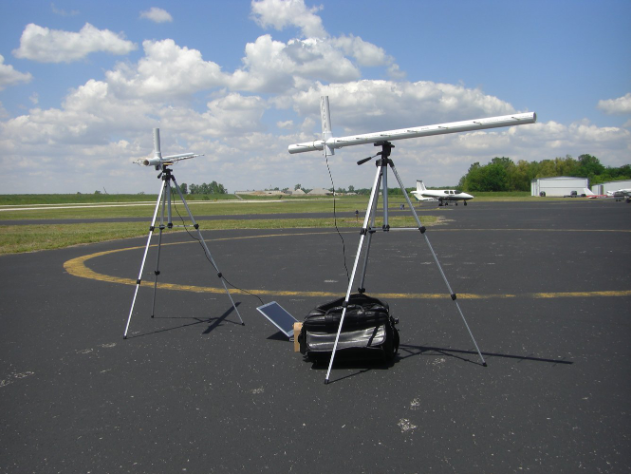
Das Zweikanalsystem wurde am Flughafen an derselben Position wie das Einkanalsystem gemäß Abbildung 18 aufgebaut. Die Daten wurden auf dieselbe Weise wie beim Einkanalsystem gesammelt, mit dem Unterschied, dass die neue Referenzantenne vorhanden war und auf den Sender ausgerichtet war. Abbildung 22 zeigt die endgültige Systemkonfiguration, die am Flughafen eingerichtet wurde. Mehrere Datensätze wurden für verschiedene Flugzeuge unter Verwendung dieser Konfiguration gesammelt. In diesen Daten wurde eine Doppler-Signatur für ein startendes Flugzeug gefunden.

Abb. 22. System am Flughafen. Das System befand sich 120 m von der Startbahn entfernt. Die Referenzantenne war auf die Fernsehsendeanlage ausgerichtet, während die Zielantenne in Richtung des Pfads ausgerichtet war, den Flugzeuge für Starts und Landungen nutzen.

Die Daten wurden direkt von der USRP ohne zusätzliche Verarbeitung aufgezeichnet. Der Kohärenzprozess in Abbildung 19 wurde während der späteren Verarbeitung durchgeführt. Die kohärenten Daten wurden schließlich mit MATLAB verarbeitet, um die Kreuzambiguitätsfunktion zu berechnen.

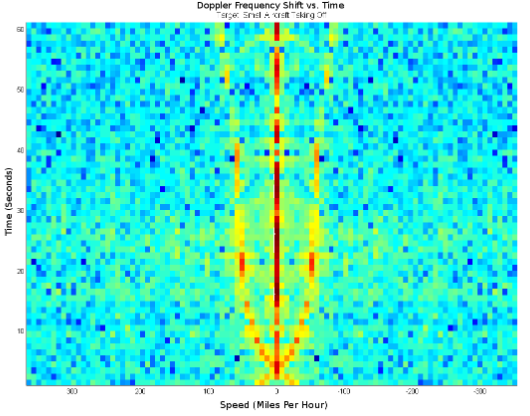
Um zu sehen, wie sich der Dopplerverschiebung des Flugzeugs im Laufe der Zeit beim Start entwickelte, wurden die Daten in Zeitintervalle aufgeteilt, und der Null-Range-Bin der Kreuzambiguitätsfunktion wurde für jeden berechnet. Die Ergebnisse dieser Berechnungen wurden entlang der Frequenzachse als Reihen dargestellt, um ein Diagramm ähnlich einem Spektrogramm zu erstellen. Der Unterschied besteht darin, dass der Null-Range-Bin der Kreuzambiguitätsfunktion anstelle der STFT verwendet wurde.

Das resultierende Diagramm ist in Abbildung 23 dargestellt. Eine Doppler-Signatur, die mit dem Passieren des Flugzeugs am Standort des Radarsystems übereinstimmt, ist zu sehen. Das Diagramm ist symmetrisch zur vertikalen Achse, weil die Kreuzambiguitätsfunktion entlang des Null-Range-Bins symmetrisch ist, und dieses Diagramm besteht nur aus Daten des Null-Range-Bins. In den ersten beiden Sekunden nähert sich das Flugzeug der Radarantenne, die sich in der Mitte der Startbahn befindet. Bei 3 Sekunden passiert das Flugzeug die Antenne, und es wird keine Dopplerverschiebung erkannt, weil die radiale Komponente der Fluggeschwindigkeit null ist. Nach 3 Sekunden gewinnt das Flugzeug weiter an Geschwindigkeit, und die radiale Geschwindigkeit nimmt zu, was zu einer zunehmenden Dopplerverschiebung führt. Das Diagramm ist symmetrisch zur vertikalen Achse, weil die Kreuzambiguitätsfunktion entlang ihres Ursprungs symmetrisch ist. Wenn sich das Flugzeug nicht innerhalb von 600 m befunden hätte, wäre nur eine Seite der Doppler-Signatur gleichzeitig vorhanden gewesen, und sie hätte die Null-Geschwindigkeitslinie bei 3 Sekunden gekreuzt. Die Geschwindigkeitsachse wurde mit (17) skaliert. Da der Winkel α kontinuierlich wechselt und unbekannt ist, wurde angenommen, dass er null ist. Diese Annahme führt zu einer gewissen Unterschätzung der Geschwindigkeit.

Abb. 23. Kreuz-Ambiguitätsfunktion bei null Entfernungsüberlappung im zeitlichen Verlauf für den Start eines Flugzeugs. Die Kreuz-Ambiguitätsfunktion wurde nur für den Bereich null Entfernungsüberlappung im zeitlichen Verlauf berechnet.

Die Kreuzambiguitätsfunktion, die um den 52-Sekunden-Markierungspunkt der in Abbildung 23 gezeigten Daten berechnet wurde, ist in Abbildung 24 dargestellt. Die Doppler-Signatur zeigt sich als symmetrische Spitzen im Null-Bereichs-Bin, wie erwartet.

Fig. 24. Kreuzambiguitätsfunktion bei Anwesenheit eines Flugzeugs. Die Kreuzambiguitätsfunktion wurde für ein Flugzeug unter Verwendung der Daten aus Abbildung 23 auf Seite 42 berechnet. Die verwendeten Daten stammen etwa aus der 52-Sekunden-Marke. Zwei Spitzen sind zu sehen, die das Flugzeug repräsentieren.

5. Fazit

Diese Arbeit hat gezeigt, dass ein passives Radarsystem mithilfe von SDR (Software Defined Radio) umgesetzt werden kann, indem ein herkömmliches digitales Fernsehsignal und eine minimale Menge an Hardware verwendet werden. Obwohl mit diesem System die Detektion von Flugzeugen möglich war, müssen mehrere Probleme gelöst werden, bevor praktische Systeme umgesetzt werden können.

Die Verfügbarkeit eines geeigneten Signals stellt vielleicht das größte Hindernis für ein passives Radarsystem dar. Obwohl das für diese Forschung gewählte Signal zunächst aufgrund seiner großen Bandbreite und hohen Leistung ideal schien, stellte sich später heraus, dass die schmale Antennenstrahlbreite des Senders nur sehr niedrig fliegende Flugzeuge beleuchtete. Mit Ausnahme der Antennen des Systems, die für den Empfang bei einer bestimmten Frequenz gebaut wurden, kann das System leicht umkonfiguriert werden, um einen anderen Sender zu verwenden. Andere digitale Fernsehsender in derselben Region wurden gefunden, die etwas wünschenswertere Antennenmuster hatten, wurden jedoch aufgrund von Zeitbeschränkungen und der Notwendigkeit, neue Antennen für diese Frequenzen zu bauen, nicht ausprobiert. Diese Forschung hat deutlich gemacht, wie wichtig die Muster der Senderantennen für passives Radar sind und dass Antennenmuster frühzeitig bei der Implementierung eines Systems berücksichtigt werden sollten.

Störungen durch Direktpfadsignale stellen ein weiteres herausforderndes Problem bei passivem Radar dar. Die Verwendung eines zweiten Empfängers und einer Antenne zur Aufnahme des gesendeten Signals und dessen Subtraktion vom Zielkanal war mäßig erfolgreich bei der Minderung solcher Störungen. Neben dieser Methode könnten adaptive Filteransätze eine verbesserte Entfernung von Direktpfadsignalen ermöglichen.

Die Entwicklung von rechenleistungseffizienten Algorithmen wird ein Schlüsselschritt sein, um Systeme wie dieses praktikabel zu machen. Um Kosten- und Energiebeschränkungen zu erfüllen, benötigen in großen Mengen an abgelegenen Orten bereitgestellte passive Radarsysteme effiziente Software, die in Echtzeit auf langsameren, kostengünstigeren und energieärmeren Prozessoren als denen in Personalcomputern ausgeführt werden kann. Die in dieser Forschung verwendeten Algorithmen waren nicht für solche Einschränkungen optimiert, und es wird erwartet, dass in diesem Bereich erhebliche Verbesserungen möglich sind.

Es wird angenommen, dass eine große Anzahl dieser Systeme entlang ausgedehnter und dünn besiedelter Landesgrenzen platziert werden könnte, um Warnungen vor niedrig fliegenden Flugzeugen zu geben, die die Grenze überqueren. Die Systeme könnten Teil eines größeren Netzwerks von Sensoren werden, die andere Grenzbedrohungen überwachen. Da SDR leicht umkonfiguriert werden kann, könnte dieselbe Hardware, die für das Radar verwendet wird, auch für die Kommunikation im Sensorsystemnetzwerk verwendet werden. SDR würde es auch ermöglichen, die Systeme ferngesteuert zu verbessern und umzukonfigurieren, ohne teure Hardware aufrüsten zu müssen.

Referenzen

1. C. Zoeller, M. J. Budge und M. Moody, "Demonstration des passiven kohärenten Ortungsradars", in "Systemtheorie, 2002. Proceedings des Dreißigsten Südöstlichen Symposiums" (2002), S. 358–362.

2. M. Skolnik, Radar-Handbuch, Dritte Auflage (McGraw-Hill Professional, 2008), Kap. Bistatisches Radar, S. 23.1–23.36.

3. R. C. Watson, Jr., Radar Origins Worldwide: Geschichte seiner Entwicklung in 13 Nationen bis zum Zweiten Weltkrieg (Trafford, 2009).

4. E. Knott, Radarquerschnitt (Westview, Boulder, 1985).

5. P. Howland, D. Maksimiuk und G. Reitsma, "FM-Radio-basiertes bistatisches Radar", Radar, Sonar und Navigation, IEE Proceedings - 152, 107–115 (2005).

6. J. Whitaker, Fernsehempfänger (University of Chicago Press, Chicago, 2001).

7. W. Stutzman, Antennentheorie und -design (Westview, Boulder, 1981).

8. T. Marshall, "Antennen verbessern WLAN-Sicherheit", http://www.trevormarshall.com/byte_articles/byte1.htm (2001).

9. J. DiFranco, Radar Detection (Prentice-Hall, Englewood Cliffs, N.J., 1968).

10. Wikipedia, "Radarquerschnitt — Wikipedia, die freie Enzyklopädie", http://en.wikipedia.org/w/index.php?title=Radar_cross-section&oldid=369978258 (2010).
11. M. Cherniakov, Bistatisches Radar (Harper Perennial, New York, 2008), Kap. Passive bistatische Radarsysteme, S. 247–313.

12. Wikipedia, "Kurzzeit-Fourier-Transformation — Wikipedia, die freie Enzyklopädie", http://en.wikipedia.org/w/index.php?title=Short-time_Fourier_transform&oldid=351474009 (2010).

13. N. Levanon und E. Mozeson, Radar Signals (Wiley-IEEE Press, 2004).

14. R. Saini, M. Cherniakov und V. Lenive, "Unterdrückung von Direktweginterferenzen im bistatischen System: DTV-basiertes Radar", in "Radar Conference, 2003. Proceedings of the International" (2003), S. 309–314.

15. E. Blossom, "GNU Radio erkunden", http://www.gnu.org/software/gnuradio/doc/exploring-gnuradio.html (2004).

16. "Tx- und Rx-Tochterplatinen für das USRP-Software-Radiosystem", http://www.ettus.com/downloads/ettus_ds_USRP_TXRX_v5b.pdf

17. B. Bullard und P. Dowdy, "Puls-Doppler-Signatur eines Drehflügelflugzeugs", Aerospace and Electronic Systems Magazine, IEEE 6, 28–30 (1991).

18. "FCC-Datenbank - Anhang B - Vertikales Elevationsmuster", https://licensing.fcc.gov/cdbs/CDBS_Attachment/getattachment.jsp?appn=101134323&qnum=5070&copynum=1&exhcnum=3 (2006).

19. Google Earth, "Luftaufnahme und Karte von Memphis, Tennessee", http://earth.google.com

20. C.-Y. Chen und P. Vaidyanathan, "Eigenschaften der MIMO-Radar-Ambiguitätsfunktion", in "Akustik, Sprache und Signalverarbeitung, 2008. ICASSP 2008. IEEE International Conference on" (2008), S. 2309–2312.
A. Nachweis der Symmetrieeigenschaft der Kreuzambiguitätsfunktion

Die Kreuzambiguitätsfunktion ist definiert als

(23)

Die Symmetrieeigenschaft der Kreuzambiguitätsfunktion besagt [13, 20]

(24)

Setzt man τ = −τ und f = −f, ergibt sich

und durch die Änderung der Variable t1 = t + τ ergibt sich

Integration ist eine lineare Operation, daher bleibt die Gleichheit erhalten, indem man den Integranden und das Integrationsresultat konjugiert.

(25)

Anka SDR 17. Dezember 2023

Die große Liste der RTL-SDR unterstützden Software

Es gibt mittlerweile Dutzende von Software, die den ultra billigen RTL-SDR unterstützen. Auf dieser Seite versuchen wir, jede Software aufzulisten die uns bekannt ist, zu Kategorisieren und eine kurze Übersicht über jedes Software-Programm zu geben. Wir Kategorisieren die Programme in Allzwecksoftware, Single-Purpose-Software, Recherchesoftware und Software, die mit Audio-Pipes kompatibel ist.


Allgemeines RTL-SDR Software

Wir definieren Allzweck-SDR-Software als Programme, die es dem RTL-SDR ermöglichen, wie ein normaler Wideband-Radioempfänger zu arbeiten.


SDR(Windows) (kostenlos)

SDR#
SDR

SDR (ausgesprochen "SDR Sharp") ist derzeit die gängigste kostenlose RTL-SDR-kompatible Software. Sie ist relativ einfach im Vergleich zu anderer SDR-Software zu verwenden und hat ein einfaches Set und Update Verfahren. Wir haben einen vollständigen Überblick über das Installationsverfahren auf unserer Quick Startseite. SDR ist so konzipiert, dass es mit dem Airspy SDR (ca.199 US-Dollar) verwendet werden kann, funktioniert aber auch mit dem RTL-SDR-Stick

SDR ist ein einfach zu bedienendes Programm, das auch einige erweiterte Funktionen hat. Es hat eine nützliche modulare Plugin-Architektur, und viele Plugins wurden bereits von Drittanbietern entwickelt. Der grundlegende SDR-Download ohne Plugins von Drittanbietern umfasst ein Standard-FFT-Display und Wasserfall, einen Frequenzmanager, ein Aufnahme-Plugin und ein digitales Rausch-Reduktions-Plugin.SDR Sharp dekodiert auch RDS-Signale von Broadcast FM.


SDRangel

Windows, Linux, Mac, Android

sdrangel banner

SDRangel ist eine Open-Source-Qt5 / OpenGL 3.0+ SDR- und Signalanalysator-Frontend für verschiedene Hardware.

Wiki: Die meisten Informationen und Dokumentationen zu SDRangel finden Sie im Wiki. Bitte überprüfen Sie es bei Fragen oder Problemen und bevor Sie Probleme auf GitHub veröffentlichen. Sie können auch Hilfe von anderen Benutzern in der unten stehenden Diskussionsgruppe suchen. Lesen Sie vor der Ausführung des Programms mindestens die Seiten Home und Quick Start.

Diskussionsgruppe: Sie können andere Benutzer um Hilfe bitten oder Themen im Zusammenhang mit SDRangel und seinen Nebenprojekten hier besprechen.

Nebenprojekte

  • SDRangelcli ist eine Webanwendung, die verwendet werden kann, um eine kopflose (Serverversion) Instanz von SDRangel zu steuern. Es kann auch als Fernbedienung für die GUI-Version verwendet werden.
  • SDRangel-Docker ist eine Sammlung von Docker-Dateien und Skripten, um das Bauen und Ausführen von SDRangel in einem Docker-Container zu erleichtern. Funktioniert entweder für die GUI (nur auf einem Linux-Host) oder den Server.

HDSDR

HDSDR
HDSDR

HDSDR basiert auf dem alten WinRAD SDR Programm. HDSDR unterstützt die RTL-SDR durch den Einsatz eines ExtIO.dll-Moduls. Um HDSDR zu installieren, laden Sie das Programm aus dem Link auf der Hauptseite HDSDR herunter, um dann den RTL-SDR-Stick zu verwenden, müssen Sie die Datei ExtIO-RT283232.dll in den HDSDR-Ordner kopieren. Beim Öffnen von HDSDR wählen Sie dann den neu kopierten ExtIO-RTL2832.dll aus. Die anderen DLLs, die mit HDSDR kommen, funktionieren nicht mit dem RTL-SDR, obwohl sie RTL-SDR in ihrem Dateinamen haben. Die offizielle Anleitung finden Sie hier.

Zusammen mit einem FFT-Display und einem Wasserfall verfügt HDSDR über einige extra erweiterte Funktionen. Benutzer finden auch ein Audio-FFT- und Wasserfall-Display auf der Unterseite des Bildschirms. Das Ausgangsaudio kann auch gefiltert werden, indem man die Filterrändern auf das Display zieht. Der Bandpass, der das Audio filtert, kann wirklich helfen, ein lautes Signal zu bereinigen. Die Audioverarbeitung unterstützt auch die manuelle oder automatische Platzierung von Notchfiltern. Es gibt auch Rausch- und Geräuschschutzfunktionen und einen automatischen Frequenzen-Algorithmus (AFC), der das Signal automatisch zentriert, so dass Sie nicht genau in der Mitte eines Signals klicken müssen. Traditionelle Radio-Anwender werden auch das S-Einheiten-Signalstärkemesser und den eingebauten Frequenzmanager genießen.


SDR-RADIO.COM V2/V3

SDR-RADIO.COM V2
SDR-RADIO.COM V2

SDR-RADIO.COM V2 und der neuere V3 ist ein beliebtes SDR-Programm mit vielen erweiterten Funktionen. Als solches ist es im Vergleich zu SDR und HDSDR ziemlich schwierig zu lernen und zu verwenden. Achten Sie darauf, Version 2 und nicht V1.5 zu installieren, da nur V2 RTL-SDR-Unterstützung hat.

Sobald das SDR-RADIO.COM V2 installiert ist, müssen Sie drei .dll-Dateien (SDRSourceRTL2832U.dll, rtlsdr.dll und libusb-1.0.dll) Downloaden und in den SDR-RADIO.COM V2 Ordner kopieren. Um Ihre eigenen DLLs zu erstellen, sehen Sie die Anweisungen hier, sonst laden Sie die DLLs direkt von  diesen Link. Wenn die Dlls in den richtigen Ordner gelegt wurden, können Sie Ihren RTL-SDR als Empfänger hinzufügen, indem Sie auf die Schaltfläche +Definitions klicken und dann den RTL SDR (USB) Option im Such-Dropdown-Menü hinzufügen.

Wie HDSDR verfügt auch nicht nur das SDR-RADIO.COM V2 über ein RF-FFT-Signal- und Wasserfall-Display, sondern auch über ein optionales Audio-Spektrum-FFT- und Wasserfall-Display. Eingebaut sind auch mehrere DSP-Features wie ein Rauschfilter, Notchfilter und Squelch-Optionen.

Als weiter Feature, hat RADIO.COM V2 auch PSK-, RTTY- und RDS-Decoder eingebaut und hat auch einem Satelliten-Tracker. Darüber hinaus verfügt  RADIO.COM V2 (noch nicht V3) über einen hervorragenden Remote-Server, mit dem Sie einfach einen Remote-Server einrichten und mit einem Remote-RTL-SDR-Server über ein Netzwerk oder Internet verbinden können. Schließlich ist das  RADIO.COM V2 in der Lage, bis zu 6 Signale im gleichen sichtbaren Spektrums gleichzeitig zu hören.


SDR++ (Windows, Linux, OSX, BSD) (Kostenfrei)Related Post

SDR++

SDR++ ist ein crossplattform Opensource Receiver Programm für verschiedene SZR einschließlich der RTL-SDR. Wie vom Programmnamen erwartet, wird es in C++ umgesetzt. Die GUI ist einfach zu verstehen. Das Programm befindet sich zum Zeitpunkt des Schreibens in der Beta-Phase, aber es verbessert sich schnell und fügt Funktionen hinzu. Im Moment unterstützt es bereits interessante erweiterte Features wie Multi-VFO und zukünftige Plugins.

Windows- binaries Dateien finden Sie auf der Seite Github Releases.


Linrad

Linrad
Linrad

Linrad ist ein kostenloses fortschrittliches SDR-Programm mit einer steileren Lernkurve im Vergleich zu den meisten anderen SDR-Programmen. Viele Benutzer bevorzugen es, Linrad zu verwenden, da es so eingerichtet werden kann, dass es eine sehr hohe Informationsdichte auf dem Bildschirm hat, und es hat auch einen Vorteil beim Empfangen von Signalen mit dem E4000-Tuner, da es in einem speziellen Linearitätsmodus laufen kann, der den Dynamikbereich deutlich verbessert.

Linrad hat auch einige sehr erweiterte Funktionen, die bei den meisten anderen SDR-Empfängern nicht zu finden sind. Es hat ein Multi-Frequenz-Intervall-I/Q-Korrektur, einen sehr leistungsstarken "intelligenten" Geräusche, Multicast-Ausgang, für schwache Signale optimierten Wasserfall, einstellungen zur Hilfe bei Leistungsmessungen,einen zwei HF-Kanal-Eingang, überlegenes AGC und ein anpassungsfähigen automatischen Frequenzregler (AFC). Linrad ist wahrscheinlich die beste Software in Bezug auf die tatsächliche Signalverarbeitungsleistung.

Um Linrad unter Windows zu installieren, laden Sie zuerst den Setup-dll-Installer herunter. Sie müssen vor dem Start des Programms ein Text basiertes Windows-Setup, durchgehen.Und starten erst dann das eigentliche Linrad-Programm.


GQRX

gqrx
GQRX

GQRX ist ein freier einfach zu bedienenr SDR-Empfänger, der auf Linux- und Mac-Systemen läuft. Es ist ähnlich wie SDR-Sharp in Bezug auf Funktionen und Einfachheit der Nutzung, hat aber keine Plugins. GQRX kommt mit einem Standard-FFT-Spektrum und einem Wasserfalldisplay und einer Reihe von gängigen Filtereinstellungen.


CubicSDR (Linux/Windows/OSX) (Kostenlos)

Ein neuer plattformübergreifender SDR-Empfänger, der auf den liquiden Bibliotheken basiert. Jetzt ziemlich ausgereift, aber immer noch ein wenig klobig zu bedienen.


Studio1

Studio1
Studio1/ siehe SDR Uno

Studio1 ist ein nicht-freier kommerzieller SDR-Empfänger mit fortschrittlichen DSP-Funktionen.Es wird behauptet, dass sie die niedrigste CPU-Nutzung aller Allzweck-SDR-Software zu hat. Studio1 unterstützt die RTL-SDR durch den Einsatz eines ExtIO.dll-Moduls.

Studio1 behauptet, dass es einen sehr effizienten DSP-Motor hat, der auch mit älteren Pentium 4-Maschinen gut laufen kann.


SDRUno

SDRplay hat nun die Rechte an Studio1 erworben und eine kostenlose Version namens SDRUno veröffentlicht. SDRUno ist hauptsächlich für den Einsatz mit ihren SDRplay-Einheiten konzipiert, aber sie haben auch Kompatibilität zu RTL-SDR-Geräten hinzugefügt.

Ein ziemlich funktionsreiches Stück Software, obwohl die Schnittstelle manchmal etwas klobig und schwer zu bedienen sein kann. Im Wesentlichen das gleiche wie Studio1, aber mit fortgesetzter Entwicklung, die sich auf SDRplay-Geräte konzentriert.


SigDigger (Linux) (Kostenlos)Related Post

SigDigger Screenshot

Ein kostenloses SDR-Empfängerprogramm mit einer ähnlichen Benutzeroberfläche wie GQRX. Es ist jedoch das Hauptmerkmal, dass es nicht auf GNU Radio basiert, sondern auf einer benutzerdefinierten DSP-Bibliothek, die für den Einsatz auf Multi-Core-CPUs entwickelt wurde. Auch hat es interessante Features wie ein digitaler Signalinspektor.


ShinySDR

SDRuno Version 1.1 Running a RTL-SDR at 2.4 MSPS
SDRuno Version 1.1 RTL-SDR bei 2,4 MSPS

ShinySDR ist eine SDR-Anwendung, die in GNU Radio mit einer webbasierten Schnittstelle ausgestattet ist. Da ShinySDR über ein Web-Interface gesteuert wird, kann es leicht über ein Netzwerk oder Internet gesteuert werden. Es hat auch eine Plugin-Typ-Entwicklungsfunktion, mit der Demodulatoren einfach geschrieben und integriert werden können.

Der aktuelle technische Hauptvorteil von ShinySDR ist, dass es ein persistentes Wasserfall hat, was bedeutet, dass das Wasserfall bewegt, gezoomt und neu abgestimmt werden kann, ohne dass ein Verlauf wie in anderen SDR-Software verloren geht.


WebRadio

WebRadio
WebRadio

WebRadio ist eine Linux-basierte Anwendung, die versucht, ein Open-Source-System für die RTL-SDR und andere Software-definierte Radios zu bauen, die dem geschlossenen WebSDR ähneln. Das WebSDR-System ermöglicht es mehreren öffentlichen Nutzern, sich über das Internet mit einem Radio zu verbinden und auf verschiedene Frequenzen abzustimmen. WebRadio ist derzeit funktionsfähig, aber immer noch in der Entwicklung.


OpenWebRX

Ein Webbasierter Server und eine Schnittstelle zum Fernzugriff auf RTL-SDRs. Scheint entwickelter und aktiver zu sein als WebRadio. Es gibt eine aktive Liste von OpenWebRX-Empfängern, die unter sdr.hu aufgeführt sind. Beachten Sie, dass OpenWebRX jetzt in Bezug auf die zukünftige Entwicklung eingestellt ist, aber der Code ist Open Source, und andere Niederlassungen existieren.

OpenWebRX Web Interface.
OpenWebRX

Sodira

Sodira
Sodira

Sodira ist eine Windows-Anwendung, die AM und FM+RDS Radio sowie DRM/DRM+ und Zeitsignale DCF77/HBG dekodieren kann. Es unterstützt die Verwendung des RTL-SDR Stick durch den Einsatz des Moduls ExtIO-RTL2832.dll. Das gleiche ExtIO-RTL2832.dll-Modul, das mit HDSDR verwendet wird und mit dem dieser HDSDR-Tutorial heruntergeladen wird, kann Sodira mit diesem verwendet werden. Kopieren Sie einfach die DLL in den selben Ordner wie Sodira rein und wählen Sie dann unter Konfiguration->Empfänger die DLL-Datei aus und klicken Sie dann auf HW Init + Start, um die RTL-SDR zu aktivieren.


SDR Touch

sdr touch
SDR Touch

SDRTouch war der erste Android-basierte RTL-SDR-Softwareempfänger. Es gibt eine kostenlose, eingeschränkte Testversion und die Vollversion (kann im Google Play Store gekauft werden.) Um SDR Touch ausführen zu können, benötigen Sie ein modernes Android 4.0+-Gerät mit anständiger Rechenleistung und USB OTG-Unterstützung. Sie benötigen auch ein USB OTG-Kabel, um es mit dem Android-Gerät und einem RTL-SDR-Dongle zu verbinden.

SDR Touch hat mehrere Standardfunktionen wie FFT-Spektrum und Wasserfalldisplays, WFM/FM/AM/SSB-Tuning und einen Frequenzmanager.

Läuft auch auf Kindle-Geräten (über den Amazon-Shop erhältlich.)


Wavesink Plus

Wavesink Plus
Wavesink Plus

Wavesink Plus ist ein weiterer Android-basierter RTL-SDR-Empfänger mit einer kostenlosen Testversion und einer Bezahlten Vollversion. Wavesinks main feature ist, dass es DAB+ und DRM+ digitale Funksignale verarbeiten kann. Neben den digitalen Funksignalen kann es auch Standard-FM- und FM-RDS-Dende verarbeiten. Um Wavesink wie SDR Touch zu verwenden, benötigen Sie ein anständiges leistungsstarkes Android 4.0+ Gerät mit USB OTG Kabel.


RFAnalyzer

rfanalyzer 

Android App ähnlich wie SDR Touch. Ursprünglich für die HackRF, unterstützt aber nun auch die RTL-SDR. Immer noch in Entwicklung. Erhältlich für einen kleinen Preis im Google Play Store oder kostenlos im GitHub.


cuSDR

cuSDR
cuSDR

Ein SDR-Empfänger, der für die Verwendung mit der HPSDR-Projekt-SDR-Hardware bestimmt ist, kann aber mit dem RTL_HPSDRRTL-SDR-Übersetzungsprogramm verwendet werden. Ein Vorteil von cuSDR ist, dass es bis zu sieben gleichzeitige RTL-SDR-Dongles unterstützen kann. cuSDR ist noch in der Entwicklung.


PowerSDR

PowerSDR
PowerSDR

PowerSDR ist ein SDR-Empfänger, der für die FlexRadio SDR-Hardware bestimmt ist. Es ist mit dem RTL-SDR durch die Verwendung des RTL_HPSDRRTL-HPSDR-Übersetzungsservers kompatibel. PowerSDR ist in der Lage, bis zu vier gleichzeitige RTL-SDR-Dongles zu unterstützen.


QtRadio (Windows/Linux) (frei)

QtRadio
QtRadio

QtRadio ist ein Open-Source-SDR-Empfänger, der auf einer Client-Server-Architektur von Grund auf basiert. Es ist so konzipiert, dass sich mehrere Clients mit einem einzigen Server verbinden können. QtRadio kommt mit einem speziellen RTL-SDR-Server, den Sie herunterladen und ausführen müssen.


Multimode (GNU Radio)

Ein einfacher GNU Radio-basierter "Multi-Modus"-Empfänger, der AM, FM, SSB, WFM und TV-FM empfangen kann.


Sdrangelove

Sdrangelove
Sedrangelove

Sdrangelove ist ein SDR-Empfänger, der Hauptsächlich für die OsmoSDR-Hardware entwickelt wurde, aber auch den RTL-SDR unterstützt.


Kukuruku (Browser Based) (Kostenfrei)Related Post)

Kukuruku running and demodulating TETRA audio with a plugin.
Kukuruku läuft und Demodulieren TETRA-Audio mit Plugin.

Ein Browser-basierter SDR-Client. Ist effizient, weil es nur die gefilterten Schmalbandkanäle und die Wasserfallpixel anstelle der gesamten IQ-Daten sendet. Hat auch einige andere interessante Funktionen wie mehrere Demodulatoren, austauschbare Demodulatoren, verbessertes Squelch, Histogramm, Autotune und Scan-Funktionen.

Es scheint, dass es auf Python basiert und der Server auf Linux läuft.


Natpos

Natpos SDR Screenshot

Ein weiteres RTL-SDR kompatibles Allzweckempfängerprogramm und dieses läuft über eine rtl-tcp-Verbindung. Es scheint ein Proof of Concept zu sein. Hat jedoch einige interessante Features, wie die Wiederholung des Wasserfall-Verlauf.


QuestaSDR

QuestaSDR (Formerly known as UnoSDR)
QuestaSDR (früher UnoSDR)

Ein weiterer einfacher Multimode-Empfänger. Früher als UnoSDR bekannt (nicht mit SDRUno zu verwechseln).


QIRX SDR

QIRX SDR: A new multimode receiver with DAB+ decoding
QIRX SDR: Neuer Multimode-Empfänger mit DAB+-Denderung

Ein einfacher Multimode-Decoder. Ein interessantes Merkmal ist, dass ein DAB+-Demodulator eingebaut wurde.


Zeus Radio (Windows/Linux)

Ein Allzweckempfänger wie die anderen, hat aber Sendefunktionen für TX-fähige Funkgeräte. Funktioniert mit verschiedenen Radios wie ZS-1, Hermes, HIQSDR, Odysseet sowie ExtIO-Funkgeräten wie dem RTL-SDR. Ist eine der wenigen bezahlten Optionen und kostet 2000 RUR (ca. 32 USD) für die RX-Version und 6000 RUR (96 USD) für die Version mit Sendefunktionen. Die Testversion ermöglicht es Ihnen, die Software für 10 Minuten zu verwenden.

Zeuss Radio
Zeus Radio

QO-100-SSB-WebSDR-DATV-WebSpectrum

Benutzerdefinierte WebSDR-Software speziell zur Überwachung von dem Es'Hail-2 Satelliten mit einem RTL-SDR oder SDRplay.

Es'Hail-2 QO-100 WebSDR

PLSDR

Ein Multimode Python-basierte Empfänger kompatibler RTL-SDRs.


Single Purpose RTL-SDR Software

Hier listen wir einzelne RTL-SDR unterstützende Software auf. Mit einem einzigen Zweck meinen wir eine Anwendung, die ein einziges Protokoll entschlüsselt oder eine einzige Funktion ausführt.

RTL SDR Installer

Ein Skript, mit dem die RTL-SDR installiert werden kann. Arbeit auf XP und Nachfolger


RTL-FM

RTL-FM ist ein Befehlsbasierter FM-Empfänger für den RTL-SDR, der im offiziellen RTL-SDR-Release gebündelt ist. Es ist unter Linux äußerst nützlich, da es verwendet werden kann, um dekodiertes FM-Audio an Decoder-Software zu leiten.


SoftFM (Linux) (frei)

SoftFM ist ein Befehlszeile FM-Empfänger für den RTL-SDR, der RTL-FM ähnelt. Der Unterschied ist, dass SoftFM behauptet, im Vergleich zu RTL-FM viel bessere Audio-Ergebnisse zu erzielen.


RTL-UDP (Windows/Linux) (Kostenlos) (Versselled Post)

RTL-UDP ist eine Modifikation von RTL-FM, mit der UKW-Audio über ein Netzwerk oder das Internet über UDP übertragen werden kann.


Remote RTL-UDP (Android) (Kostenlos)Related Post

Ermöglicht die Steuerung eines rtl-udp-Servers über eine Android-App.

Android RTL_UDP Interface
Android RTL-UDP-Schnittstelle

RTL-TCP

Mit RTL-TCP werden IQ-Daten aus dem RTL-SDR über ein TCP-Netzwerk gestreamt. Viele Programme können sich damit verbinden, zum Beispiel in SDR Sharp gibt es die RTL-SDR/TCP-Option.


SpyServer (Windows/Linux) (Kostenlos) (Versumeder Post)

Eine effiziente Alternative zu RTL-TCP. Entworfen für den Airspion, aber auch kompatibel mit dem RTL-SDR. Im Gegensatz zu RTL-TCP, das die gesamte IQ-Bandbreite streamt, streamt SpyServer nur die IQ-Daten der aktuell ausgewählten IF-Bandbreite in SDR. Der Wasserfall wird komprimiert und als effiziente Daten gesendet.

Die einzigen Nachteilen ist, dass es im Moment nur mit SDR funktioniert, und der Server benötigt leistungsfähigere Rechenhardware, da die Berechnungen aller Serverseiten durchgeführt werden.


RTL-FM-PYTHON (Windows/Mac/Linux) (Kostenlos)

rtl_fm_python
rtl-fm-python

Ein Python-Programm, das auf RTL-FM basiert und es Ihnen ermöglicht, sich über ein Web-Interface auf eine Station zu konzentrieren.


RX-Tools (Windows/Mac/Linux) (Kostenlos) (Versselled Post)

Eine SDR-unabhängige Umsetzung von RTL-FM/RTL-Power usw. Verwendet die SoapySDR Abstraktionsschicht.


RTLSDR Scanner (Windows/Linux/Mac) - Breitband-Frequenzscanner

RTLSDR Scanner
RTLSDR Scanner

RTLSDR Scanner ist ein einfacher plattformübergreifender Weitbandspektrum-Analyzer für den RTL-SDR. Es kann eine beliebig große Frequenzbandbreite scannen. Der Scanner hat auch eine Autokalibrierungsfunktion, die helfen kann, den PPM-Offset eines Dongles zu finden. Neuere Versionen haben auch eine GPS-Funktion, mit der Sie einen Hardware-GPS-Empfänger mit der Software verbinden und Signal-Mapping-Experimente durchführen können.


RTL-SDR Wide Spectrum Analyzer

RTL-SDR Wide Scanner

Ähnlich wie der RTLSDR-Scanner, aber im Grunde für die Programmierung von Gambs geschrieben. Im Wesentlichen ein Frontend für RTL-Power.


RTL Panorama

New rtl_power GUI called rtl panorama.
RTL Panorama

Ein weiterer Wideband-RTL-SDR-Scanner, der jedoch auf der Befehlszeilensoftware  RTL-Power basiert. Im Wesentlichen eine GUI-Schnittstelle für RTL-Power. Ist nur viel schneller im Vergleich zu RTLSDR Scanner.


Spektrum (Windows/Linux) (Kostenfrei) (Verselte Post) - Breitband-Frequenzscanner

Eine weitere Schnittstelle zu RTL-Power, aber diese hat einen speziellen relativen Modus, mit dem Sie SWR und Filtermessen mit einer Geräuschquelle einfach darstellen können.

Spektrum: A new spectrum analyzer program for the RTL-SDR
Spektrum

Spektrum SV Mod (Windows/Linux) (Kostenlos) (Versänderte Post)

Eine Änderung an Spektrum mit UI-Verbesserungen.


RTL SDR Panoramic Spectrum Analyzer

Eine weitere GUI-Schnittstelle für RTL-Power. Ähnlich wie RTL Panorama.


SDR-J

SDRJ Screenshot
SDR-J

SDR-J ist ein kostenloses Programm, das in zwei verschiedene Programme aufgeteilt ist. Es gibt das SDR-J DAB/DAB+ Empfängerprogramm und das SDR-J FM Decoderprogramm. Der DAB-Decoder ist das beliebteste der beiden. Um den SDR-J DAB-Empfänger zu installieren, gehen Sie auf die SDR-J-Website und laden Sie die Datei dabstick-radio.zip herunter, entpacken Sie sie und führen Sie dabreceiver.exe aus. Wenn Ihr RTL-SDR eingesteckt ist, können Sie auf den Start klicken und das DAB-Band in Ihrem Land mit der linken Dropdown-Gesbox wählen.


DAB Player

RTL2832U DAB Player
RTL2832U DAB Player

DAB Player ist Software zum Hören von DAB Radio. Es erfordert den Einsatz des offiziellen Herstellers RTL2832U Treiber.


Welle.io

Welle.io DAB/DAB+ decoder for the RTL-SDR and Airspy.
Welle.io DAB/DAB+ Decoder für RTL-SDR und Airspy.

Ein weiterer DAB/DAB+ Decoder, aber einer mit einer sehr schönen und professionell aussehenden Oberfläche.


RTL-SDR Radioempfänger für Chrom

Chrome RTL-SDR App
Chrome RTL-SDR App

Eine RTL-SDR WBFM Empfänger-App für Chrome. Läuft im Chrome-Browser und funktioniert auch auf Chrome Books.


ADSB (Windows) (Kostenlos)

ADSB#
ADSB

ADSB ist ein Windows Mode S ADS-B Decoder für den RTL-SDR vom Autor von SDR Sharp. Nutzen Sie dieses Programm, um Daten über TCP/IP lokal oder über TCP an ein grafisches Radarprogramm wie Virtual Radar Server, Planeplotter oder adsbSCOPE zu senden.


RTL1090

rtl1090
RTL1090

RTL1090 ist ein weiterer Windows Mode S ADS-B Decoder für RTL-SDR. Wie bei ADSB müssen Sie dieses Programm verwenden, um Daten über TCP/IP an ein grafisches Radarprogramm zu senden. Das neueste Installationsprogramm, bekannt als RTL1090 IMU, vereinfacht die Installation, indem es automatisch einige erforderliche .dll-Dateien herunterlädt. Die aktuelle Beta-Version der Serie 2 zielt darauf ab, das Decodierung zu verbessern und hat auch ein eingebautes Radardisplay.


dump1090

Dump1090 ist ein Mode S ADS-B Decoder und eine leichte Befehlszeile die auf Windows und Linux basiert . Es hat auch einen eingebauten Web-Service, der die Flugzeugpositionen auf Google Maps anzeigen kann.


Deponie 978 (Windows/Linux) - UAT Decoder

Decodet UAT, ähnlich wie ADS-B, aber häufiger von leichten Flugzeugen verwendet.


ADSBox (Linux) (Kostenlos) - Related PostADS-B Decoder

Ein ADS-B-Decoder ähnlich wie dump1090, mit eingebautem Web-Interface und Google Maps Interface. Hat auch eine Google Earth Schnittstelle. Link ist auf Russisch, siehe die verwandten Post für zusätzliche Informationen über die Zusammenstellung.

Screenshot of the ADSBox web interface.
Das ADSBox Webinterface

Modesdeco2 (Windows/Linux/Mac/RPi) - ADS-B Decoder

Ein Multiplattform-Befehlszeilen mit ADS-B-Modus S und Modus A/C Decoder für den RTL-SDR. Kann Basestation nativ ohne die Notwendigkeit von com-Port-Wandler verarbeiten. Kann auch Mode S und Modus A/C gleichzeitig dekodieren.


cocoa1090 (Mac) (Kostenlos) - Related PostADS-B Decoder

Cocoa1090 ist ein Mac-basierter Mode S ADS-B Decoder. Es verbindet sich mit dem RTL-SDR über rtl.


gr-air-modes

gr-air-modes ist ein GNU Radio-basiertes Programm, das Mode S ADS-B-Kende durchführt.


ADS-B auf USB SDR RTL

ADS-B Decoding on Android
ADS-B-Decoding auf Android

ADS-B auf USB SDR RTL ist eine Android-App, die helfen kann, ADS-B-Positionen mit dem RTL-SDR zu empfangen, zu dekodieren und anzuzeigen. Unterstützt nun auch die Dekodierung von NEXRAD-Wetterdaten. Um dieses Programm ausführen zu können, benötigen Sie ein Android 4.0+-Gerät mit einem anständigen Prozessor, einem USB-OTG-Kabel und einem RTL-SDR-Dongle.


PiAware (Raspberry Pi) (Kostenlose) (Versumede) - ADS-B Data Sharer

PiAware ist eine Software für den Raspberry Pi, mit der Daten von dump1090 mit den öffentlichen Servern von FlightAware.com geteilt werden können.


FlightAware Flight Feeder

Eine Android-App, die nicht nur ADS-B-Daten dekodiert, sondern auch auf einer Karte auftaucht und die Daten mit dem FlightAware-Netzwerk teilt.

FlightAware ADS-B App
Flugware ADS-B App

Flug EUROPE

Android-basierte ADS-B-Decoder mit Offline-Karten für Europa.


FLARM Decoder (Raspberry Pi/ARM/x86 Linux) (Kostenfrei) (Related Post)

Ein Decoder für FLARM, ein Protokoll ähnlich ADS-B, aber für kleinere Flugzeuge wie Segelflugzeuge und Hubschrauber verwendet wird.


SDRWeather

SDRWeather
SDRW Wetter

Eine Android-App zum Hören von Wetterradio in den USA und Kanada. Kann auch EAS-Warnungen dekodieren. Um dieses Programm ausführen zu können, benötigen Sie ein Android 4.0+-Gerät mit einem anständigen Prozessor, einem USB-OTG-Kabel und einem RTL-SDR-Dongle.


rtl.acarsing

rtl.acars-ng ist eine Verbesserung des alten Befehlszeilen-basierten Linux ACARS Decoder. Es ist in der Lage, mehrere Frequenzen zu scannen und hat eine eingebaute Airline-Datenbank. Weitere Informationen finden Sie in diesem Beitrag.


Acarsdec

Acarsdec ist eine, mehrkanalige, Mehrkanal (bis zu vier gleichzeitige Kanäle können überwacht werden) ACARS Decoder Anwendung mit Fehlererkennung.


PNAIS

PNAIS
PNAIS

Software, die sich direkt mit dem RTL-SDR verbindet und AIS-Daten entschlüsselt. Ausgabe NMEA Daten über UDP.


AISRec

Es scheint ein sehr guter AIS-Decoder zu sein. Beachten Sie, dass die Website auf Chinesisch ist.


rtl'ais

Ein weiterer AIS-Decoder, der rtl-fm und aisdecoder in einem einzigen Kommandozeilenprogramm kombiniert.


AISdeco2

Derzeit der AIS-Decoder, den wir empfehlen zu verwenden.


rtl'ais'android

rtl.ais aber für Android.


dsame

Ein Programm, mit dem Sie EAS/SAME (Emergency Alert System/Specific Area Message Encoding) dekodieren können.


TVSharp

TVSharp ist ein einfacher Analoger PAL/NTSC TV-Decoder. Durch die begrenzte Bandbreite der RTL-SDRs im SDR-Modus ist es nur in der Lage, Schwarz-Weiß-Bilder zu entwerten.


Unitrunker (Windows) (Kostenlos) - Trunking Control

Unitrunker ist ein Trunking-Steuerkanaldecoder. Es kann in Verbindung mit der Allzweck-SDR-Empfänger-Software wie SDR++ verwendet werden, oder die neueste Vorschauversion kann auch Direkt mit dem RTL-SDR verwendet werden. Unitrunker hört einen Steuerkanal und kann dann SDR++ (über ein Plugin) oder sich selbst in der Vorschauversion auf den richtigen Kanal abstimmen, um erfolgreich einem kofferierten Sprachgespräch zu folgen.

unitrunker_freq_window
Unitrunker

Trunk88 (Windows) (Kostenlos) - Trunking Control

Ein Trunking-Steuerkanaldecoder und Steuerung. Unterstützt die meisten Motorola-Systeme. Kann direkt mit dem RTL-SDR verbunden werden.

Trunk88
Trunk88

SDRTrunk

SDRTrunk ist eine java-basierte Anwendung zum Dekodieren und Fernverfolgung mehrerer Analoger und Digitaler Funkkanäle über mehrere USB-Dongle-Tuner und/oder Soundkarteneingänge von diskriminierten Scannerradios.

SDR Trunk
SDR Trunk

NRF905 Decoder

Ein Decoder für den NRF905-Tenkeiver.


NRF24-BTLE Decode

Ein Decoder für den NRF24-BTLE-Tenkeiver. Dieses Protokoll wird von vielen gängigen Geräten wie Mäusen und Tastaturen verwendet.


RTL-433

Ein Programm zur Dekodierung der Temperatur und vieler anderer ISM-Bandsensoren auf den 433 MHz und anderen ISM-Bands.


GR-Elster

Ein Programm zum Dekodieren von Daten, die von Elster R2S Smart-Metern gesendet werden.


ec3k

Ein Kommandozeilenprogramm, das die Deodierung von EnergyCount 3000 Energieloggern ermöglicht.


rtlamr (Linux) (frei) - Digitalsignal Decoder

Ein Kommandozeilenprogramm zur Dekodierung von intelligenten Zählern auf dem 900 MHz ISM Band.


RTL-HPSDR

Ein Übersetzungsserver, mit dem der RTL-SDR auf HPSDR-spezifische Software verwendet werden kann.


GR-RDS

Ein gnuradio RDS Decoder.


Airprobe

Ein GSM-Decoder.


gr-gsm

Eine verbesserte Version von Airprobe.


RTL-Tool-Kit (Linux) (Kostenlos) - Related PostGSM

Eine verbesserte Version von gr-gsm, die auch ein Test-Handy verbinden und steuern kann.


RTL-Entropy

rtl-entropy ist ein Befehlszeilen-Linux-Programm, das die RTL-SDR als Entropie (Zufälligkeit) Quelle verwendet.


GR-AIS (GNU Radio) (Kostenlos) - AIS

GNU Radio-basierte AIS-Decoder, der beide AIS-Kanäle gleichzeitig dekodieren kann.


GR-Phosphor

Ein GPU beschleunigtes Spektrum.


ViewRF

ViewRF ist eine Software, die ein FFT RF-Display auf einem BeagleBone Black Minicomputer anzeigt.


rtl-power

rtl-power ist ein Breitband-Spektrum. Mit diesem Tool können Sie Signaldaten über einen sehr breiten Bereich des Frequenzspektrums sammeln, und dann können diese Daten verwendet werden, um aktive Bereiche des Spektrums zu finden.


rtl-power-fftw (Windows/Linux) (Kostenfrei) (Related Post) - Spektrum Anzeige

Eine modifizierte Version von rtl-power, die effizientere FFT-Verarbeitungsbibliotheken verwendet.


RTL-WideSpectrum (Windows) (Kostenlos) - Related PostSpektrum Anzeige

Ähnlich wie rtl-power, aber für den Einsatz der Radioastronomie konzipiert.


kalibrate-rtl

Kalibrate-rtl ist ein Befehlszeilen-Linux-Tool, mit dem ein RTL-SDR-Dongles-Frequenz-Offset in PPM bestimmt wird. Es nutzt die Zeitsynchronisationsinformationen in GSM-Signalen, um dies zu tun.


pymultimonaprs

Ein APRS-IS-Gateway, das die RTL-SDR unterstützt.


gr-wmbus (Linux) - M-Bus

Empfänger für drahtlosen m-bus (EN 13757-4) auf Basis des RTL-SDR


rtlsdr-waterfall (Linux) (Kostenfrei) - Wasserfallanzeige

Ein einfaches Wasserfalldisplay für den RTL-SDR.


LTE-Scanner

Eine Sammlung von Werkzeugen zur Lokalisierung und Verfolgung von LTE-Basisstationszellen, die den RTL-SDR unterstützt.


LTE-Scanner (TD-LTE-Unterstützung)

Eine Version des LTE-Scanners, der die Dekodierung von Time Division LTE (TD-LTE)-Signalen unterstützt.


rtl.sdr-FS20-decoder

Ein Tool zur Deodung des FS20-Protokolls, das in der Hausautomation verwendet wird.


LibRedio (Linux) (Kostenlos) - Digital Signal Decoder

LibRedio ist ein Tool, das Temperatur- und Feuchtigkeitswerte entschlüsseln kann, die von vielen handelsüblichen drahtlosen Umgebungssensoren gesendet werden.


PureData und MAX RTL-SDR Wrapper (PD/MAX) (Kostenlos)

PureData und Max/MSP sind grafische Programmierwerkzeuge zum Erstellen von Musik-, Sound-, Video- und interaktiven Grafikanwendungen. Diese Software ist ein Wrapper für RTL-SDR, mit dem der Dongle in diesen Tools verwendet werden kann.


OOK-Decoder

Ein On-Off-Keying (OOK) Decoder für Funkdaten, die häufig im 433 MHz ISM Band zu finden ist.


RTL Bridge

RTL Bridge
RTLbrücke

Die RTL Bridge ermöglicht eine Verbindung zwischen dem RTL-SDR-Dongle und der Radio-SkyPipe und Radio-Sky Spectrograph Radioastronomiesoftware.


Threejs-Spectrum (Chrome) (Kostenlos)Related Post

Chrome 3D Frequency Spectrum for RTL-SDR
Chrom 3D Frequenzspektrum für RTL-SDR

Software für den Chrome-Browser, mit der Sie einen RTL-SDR-Wasserfall in 3D anzeigen können.


CANFI Software (Windows) (Kostenlos)Related Post

Noise Figure Indicator Software
Software für Lärmzahlenanzeige

Software zur Nutzung des RTL-SDR als billige Geräuschzahlanzeige. Erfordert mehr Hardware.


Touchstone

touchstone

RF Spectrum Analysesoftware. Die Pro-Version schalte zusätzliche Funktionen wie Aufnahme/Playback-Modus, Zoom, topografische Karten und Protokollierung frei.


RTLSDR-Airband (Windows/Mac/Linux) (Kostenfrei)Related Post

Software, mit der Sie bis zu acht Flugbandkanäle gleichzeitig entschlüsseln und auf Online-Dienste wie liveatc.net streamen können.


OregonWetter

Eine einzige Mac-App, die Daten von Oregon Scientific Wettertemperatursensoren erhalten kann.


FreqWatch (Windows/Mac/Linux) (Kostenlos)

Freqwatch nutzt rtl-power, um einen weiten Teil des HF-Spektrums zu scannen und dann automatisch in einer Datenbank-Sounddateien aktiver Signale mit rtl-fm aufzuzeichnen und zu speichern.


YouSDR

Stellt einen Server auf, der Audio von einem RTL-SDR sendet. Hat ein Webinterface, das die Fernsteuerung des Servers ermöglicht.

The YouSDR web interface.
Das YouSDR Webinterface.

Frequensea

Ermöglicht das Visualisieren des FFT in verschiedenen 3D-Modi.


QSpectrumAnalyzer

Ein Python-basierter Spektrum-Analysator rtl-power GUI. Getestet auf Linux, kann aber auch auf Windows und OSX funktionieren.

QSpectrumAnalyzer GUI for rtl_power
QSpectrumAnalyzer GUI für rtl.


Redsea (Linux) (Kostenlos) - Related PostRDS

Ein Befehlszeilenprogramm zur Deodierung von Funkdatensystem (RDS). Verwendet rtl-fm.


Driveby (Linux) (Kostenlos) (Vertriebs-Post) - RF Noise Finder

Hilft, HF-Störungen zu lokalisieren, indem man mit mehreren RTL-SDR-Dongles herumfährt.


Sigmira (Windows/Linux) (Kostenlos)

Sigmira ist ein Free-Software-Programm, das eine Vielzahl von Funksignalen darstellen kann. Sigmira ist am besten bekannt für seine Unterstützung für die Entkodung des Signals "Japanese Navy Slot Machine" und STANAG4285 Signale. Neuere Versionen von Sigmira können sich direkt mit dem RTL-SDR verbinden oder in Verbindung mit einem Allzweck-SDR-Empfänger den Audioausgang nach Sigmira leiten.


Ham2Mon

Im Gegensatz zu herkömmlichen Radioscannern, die nur einen einzigen Kanal Empfangen und demodulieren, kann dieser SDR-Scanner Audio von X-Kanälen parallel innerhalb der Digitalisierungsbandbreite demodulieren und aufnehmen. Die (X=Anzahl) der Kanäle ist im Grunde nur durch die Prozessorgeschwindigkeit begrenzt.


QTCSDR

Dieses Programm läuft auf einem Raspberry Pi und ermöglicht es Ihnen, die Daten-Pins des Raspberry Pi als Rohsender zu verwenden. Gleichzeitig verbindet es sich auch mit einem RTL-SDR-Dongle, um als Empfänger zu fungieren.

QTCSDR Control GUI
QTCSDR

GR-ISDBT

Ein 1-seg ISDBT Empfänger für den RTL-SDR. Läuft über GNU Radio. 1-seg und ISDB-T wird häufig auf Dingen wie TV's für kleine Geräte wie Mobiltelefone verwendet.


Telive

Telive ist ein Programm, mit dem TETRA-Digital-Sprachsignale dekodiert werden können. Es ist für Linux verfügbar und es gibt auch eine Windows-Version. Sehen Sie sich den entsprechenden Beitrag für ein Tutorial an.

TETRA Decoding (with telive on Linux)
TETRA-Dekoding (mit Telive auf Linux)

TETRA-Lörner (Linux via Vagrant) (Kostenfrei) - Related PostTETRA Decoder

Ein weiterer TETRA-Decoder. Ist nicht so beliebt wie teliv, wahrscheinlich aufgrund der Anforderung, da es Vagrant benötigt, das eine Lizenz zu benötigen scheint.


TETRA Trunk Tracker

Funktioniert in Verbindung mit dem TETRA-Demodulator-Plugin für SDR für folgende Anrufe im TETRA-Netz.


gr-iridium

Ein Decoder für Iridium-Satelliten. Kann derzeit Anrufe und einige kurze Nachrichten dekodieren. Schwierig zu verstehen und zu nutzen, ein fortgeschritteneres Projekt.


Iridium-Toolkit

Ein weiterer Decoder für Iridium-Satelliten. Mehr entwickelt als Gri-Iridium.


Cloud-SDR (Linux/Windows) (kostenlos - Paid Options Available) (Related Post) - Streaming Server

Ein Netzwerk-Streaming-Server kompatibel mit RTL-SDR-Dongles. Ähnlich wie rtl.tcp, aber viel effizienter, da es nur das gewählte IF streamt.


SDRDue

Ein Programm, das mit zwei RTL-SDR-Dongles verwendet werden kann, die die gleiche Uhr für passive Radarerkennung teilen.

The SDRDue Passive Radar Software
Die SDRDue Passive Radar Software

GQRX-Ghostbox

Kann verwendet werden, um Geister über den Electronic Voice Phenomenon (EVP) zu erkennen. Im Grunde genommen stimmt man schnell die RTL-SDR zwischen verschiedenen Broadcast-FM-Sendern ab und man soll Stimmen von Geistern hören. (wer dran glaubt......)

GhostSDR


Schiffe (Android) (Kostenlos) - Related PostAIS Decoder und Mapper

Ein AIS Decoder und Mapping App für Android.


rtlmic

Ein Tool, das einen RTL-SDR zu einer Mikrofon-Basisstation für Veranstaltungen macht.


tsl-sdr

"Die Standardbibliothek" ist eine Reihe von Werkzeugen und Demodulatoren für Software-gesteuertes Radio wie der RTL-SDR. Das Hauptprogramm ist MultiFM, mit dem Sie mehrere FM-Kanäle auf einmal überwachen können. tsl-sdr kommt auch mit einem Pager-Decoder.


dumpvdl2 (Linux/Windows) (Kostenlos) - Related PostVDL2 Decoder

Ein leichter Befehlszeilen-basierte VDL2-Decoder.


VDLM2DEC (Linux) (Free) (Related Post) - VDL2 Decoder

Ein weiterer VDL2-Decoder auf Libacars. Kann bis zu 8 Frequenzen simulensüchtig dekoderierbar entkodern.


RE-DECTED (Linux) (Kostenfrei) - Related PostDECT Decoder

Ein GNU Radio basiert DECT Decoder. Das DECT-Protokoll wird häufig auf modernen digitalen Schnurlostelefonen verwendet.


AirTV

Aerial TV Screenshot
Screenshot des Air-TV

Eine Android-App zur Nutzung des RTL-SDR als Standard- DVB-T-Decoder.


NRSC5 HD Radio Decoder (Linux) (Kostenlos)Related Post

Ein Decoder für das HD-Funksignal in den USA. Dies ist ein digitales FM-Radio-Sendersignal, das auf einem HF-Spektrum als die beiden soliden Blöcke identifiziert werden kann, die einen Standard-Bedeband-FM-Radiosender umgeben. Das Protokoll ist geschlossen, aber der Autor von NRSC5 schaffte es, es umzukonstruieren und einen Decoder zu erstellen.


IMSI-Catcher (Linux) (Kostenfrei)Related Post

Ein einfacher Python-Sript, der mit gr-gsm zum Sammeln von IMSI-Nummern auf Handys funktioniert.

IMSI-Catcher Python Script

 Blockstream-Empfänger

Ein Decoder für das Blockstromprojekt. Dies ist ein Projekt, das versucht, die Bitcoin-Blockkette von einem Satelliten abzustrahlen, wobei ein RTL-SDR als Empfänger verwendet wird. Weitere Informationen finden Sie in der entsprechenden Post.


Salamandra (Linux) (Kostenlos)Related Post

Ein einfaches Programm, das darauf abzielt, drahtlose Fehler basierend auf der Stärke des Signals zu erkennen, das der Fehler emittiert.


QRadioLink (Linux/Android) (Kostenlos)Related Post

GNU Radiobasierte Decoder und Encoder für digitale Sprachmodi wie Codec und Opus.


SCEPTRE (Linux/Windows/MacOS) (Haufen)

Eine teure, aber hochentwickelte Signalverarbeitungssuite mit verschiedenen fortschrittlichen Decoder und Analysewerkzeugen. Zielr auf militärische und professionelle SIGINT-Nutzer, unterstützt aber auch die RTL-SDR.

sceptre
SCEPTRE

Blockstrom Satellit

Erhalten Sie den Blockstream Bitcoin-Satelliten, mit dem Sie die Bitcoin-Blockchain über Satellit herunterladen können.


TempestSDR

Rekonstruiert unbeabsichtigt übertragene Signale von Monitoren/Fernsehern in Live-Videos.

TempestSDR showing what's on the screen via unintentional RF radiation from the monitor.
TempestSDR 

rtlsdr-wsprd

Dekodieren Sie WSPR-Signale mit Ihrem RTL-SDR


rtl-map

Ein einfaches FFT-Visualisierungstool für den RTL-SDR. Gute Code-Referenz, die zeigt, wie man auf den RTL-SDR zugreifen kann.


Radwave (Android) (Kostenlos)Related Post

Einfacher Android-basierter Spektrum-Explorer mit Pause und Rückspulfunktion für den RTL-SDR.


radiosonde-autorx

Scant und verfolgt Radiosonden automatisch mit einem RTL-SDR und rtl-power.


XRIT Decoder

Kann mit einem RTL-SDR verwendet werden, um LRIT- und HRIT GOES-Wetter-Satellitenbilder zu dekodieren. Um die Software zu kaufen, müssen Sie Joe per E-Mail kontaktieren.

XRIT Decoder Screens

xrit-rx (KOMPSAT-2A)

Ein LRIT-Decoder und Dateiprozessor, mit dem Sie Bilder vom koreanischen Wettersatelliten GEO-KOMPSAT-2A erhalten können.


goestools

Wird verwendet, um GOES Wetter-Satellitenbilder zu erhalten. Ist eine Kombination aus Goeslrecv, Goeslrit und Goesproc. Das vollständige System ergibt eine Bilddatei.


SATNOGS

SATNOGs ist ein Projekt, das darauf abzielt, Crowdsourcing-Satelliten-Bodenstationen weltweit einzurichten. Typischerweise wird ein RTL-SDR als Empfänger verwendet.


SigintOS

SigintOS ist eine Linux-Detrobution, die ein Programm namens "SigintOS" enthält. Es kombiniert mehrere Handy-Analyse-Tools. Der LTE IMSI-Fänger ist ein kostenpflichtiges Upgrade.


RadioCapture

Eine Frontend- + Backend-Web-App, die RTL-SDRs verwendet, um Funkkommunikation zu erfassen, und sie als Aufnahmen über eine webbasierte Schnittstelle zu teilen.


EMI-Mapper

Kombiniert eine Kamera mit OpenCV, RTL-SDR und einer EMI-Sonde, um EMI-Bildwärmekarten von Schaltungen zu erstellen.

EMI Mapper Ergebnis

RTLion

Ein Rahmen für RTL-SZR, der Funktionen wie die Visualisierung von Spektrumdichten und Fernscan's umfasst.


rtlSpectrum

Plots Daten von rtl.


PICTOR

Open Source Wasserstoff Line Radio Astronomie Beobachtungssoftware mit Web-Interface. Verwendet einen RTL-SDR als Empfänger


Fingerprinting-Radios-w-ML

Forschungsprojektcode, der Machine Learning und RTL-SDR verwendet, um einzelne Funkgeräte abzudrucken.


PEPYSCOPE

Ein einfacher schneller Panadapter für Ihr HF-Funkgerät, der den RTL-SDR verwendet.


Electrosense (Linux) (Kostenlos) (Versummed Post)

Software, mit der Sie Ihr RTL-SDR zum Electrosense-Spektrum-Monitoring-Netzwerk nutzen können.


ORBCOMM-Empfänger

Dekodieren Sie Pakete von ORBCOMM-Satelliten (keine persönlichen Daten, nur Satellitentelemetrie und Positionsdaten)


r2cloud

Raspberry Pi-Software, die eine RTL-SDR verwendet, um eine APT-, LRPT- und Cubesat-Drückdierungs-Basisstation zu erstellen.


vor-python-decoder

Ein Decoder für die VOR-Flugzeug-Navigationsfeuer.


vortrack (Linux) (Kostenlos) (Versäße Post)

Ein weiterer VOR-Decoder, aber in C.


retrogram-rtlsdr (Linux) (Kostenlos) (Vertriebs-Post)

Ein terminalbasierter retro-Spektral-Analysator für den RTL-SDR.


rtl-power-fm-multipath

FM sendet multipath Verzerrungsschätzung durch D/U-Verhältnismessung


glrpt

Meteor M2 LRPT Satellitenbilder. Verbindet sich direkt mit einem RTL-SDR.


Meteoreod

Ein Befehlszeilen-basierte Meteor M2 demodulator. Requants die Verwendung von LRPTofflineDecoder, um das Bild zu entschlüsseln.


gammarf

Client-Server-Funkdatensammelsystem. Ermöglicht das Sammeln von Daten von mehreren RTL-SDR.


SegDSP (Linux) (Kostenlos)Related Post

Eine webbasierte GUI für SpyServer kompatible SDRs. (Noch ein work in progress)


rtl-ultrasound (Linux) (Kostenlos)Related Post

Code für ein Hardware-System, das einen RTL-SDR in einem Heimbrau ultra Sound-Hörer verwendet.


radiosondy.info

Ein benutzerdefiniertes Bild- und Softwareprogramm für den Raspberry Pi, mit dem Sie eine radiosondy.info-Tracking-Station einrichten können, um Radiosonden zu verfolgen und den radiosondy.info Aggregator zu füttern.


OP25

Ein P25 Phase-2-Decoder, der den RTL-SDR als Funk verwenden kann.


FreqShow

Verwandelt Sie Ihren Raspberry Pi in ein Frequenzscan- und Anzeigewerkzeug mit einem RTL-SDR.


rtl.tcp SDR

Eine iOS-App, die sich mit einem rtl-tcp-Server verbindet, der auf einem anderen Gerät läuft, um das Spektrum anzuzeigen und zu demodulieren.


SDR Receiver (iOS) (Paid) (Related Post)

Eine weitere iOS-App, die sich auch mit einem rtl-tcp-Server verbindet, der auf einem anderen Gerät läuft. Nur AM und FM Audio, kein visuelles Spektrum.


Echos

RTL-SDR-kompatibles Werkzeug zum Aufspüren von Meteorstreureflexionen.


rtlmm (Linux) (Kostenlos)Related Post

Verwenden Sie einen RTL-SDR, um Pakete von Minimed Insulinpumpen zu schnüffeln.


FM2TXT (Windows/Linux/OSX) (Kostenfrei)Related Post

Logt die FM-Senderrede an eine Textdatei über Google-Text an die Rede.


cnn-rtlsdr (Windows/Linux) (Kostenlos)Related Post

Verwenden Sie ein Deep Learning-Geninnetz zur Signalklassifizierung. Kann derzeit nur WFM, TV SECAM, DMR und "Andere" klassifizieren.


Forschung

Unter dieser Überschrift listen wir RTL-SDR-Software auf, die vor allem für Bildungs- und Forschungszwecke bestimmt ist.

GNU Radio

GNU Radio RDS Decoder

GNU Radio ist ein leistungsstarkes digitales Signalverarbeitungspaket (DSP) zur Erstellung von Software-definierten Radios. DSP-Programme können visuell mit Blockdiagrammen in der GNU Radio Companion Software geschrieben werden. Es unterstützt den RTL-SDR mit einem RTL2832U Quellblock. Verschiedene Decoder sind in GNU Radio geschrieben und erfordern, dass es zum Laufen installiert wird.


Redhawk

RTL TCP Block for REDHAWK

Redhawk ist ein weiteres digitales Signalverarbeitungspaket, das GNU Radio sehr ähnlich ist. Es wurde entwickelt, um die Entwicklung, Bereitstellung und Verwaltung von Echtzeit-Software-Funkanwendungen zu unterstützen


MATLAB RTL-SDR Support

MATLAB ist eine bekannte mathematische Computersprache. Mit diesem Support-Paket kann man MATLAB mit dem RTL-SDR verbinden und der digitale Signalverarbeitungsalgorithmus kann dann in MATLAB geschrieben werden.


SDR Lab

ha5kfu_sdrlab_release

LabVIEW ist ein Softwarepaket, das normalerweise für Steuerungssysteme verwendet wird. Mit SDR Lab ist der RTL-SDR in der Lage, sich mit LabVIEW zu verbinden.


LuaRadio

A LuaRadio based POCSAG decoder flowgraph.
Ein LuaRadio-basierte POCSAG-Decoder-Flowgraph.

Ein visuelles Block-basiertes DSP-Framework ähnelt GNU Radio, aber in LUA. Es ist der Hauptvorteil, dass es, extrem leicht zu bedienen.


Programme kompatibel durch Piping

Diese Programme greifen nicht direkt auf den RTL-SDR zu, sind aber entweder durch Verbindungen der Audioausgabe über Software wie VBCable, Virtual Audio Cable, Windows Stereo Mix, oder ein physisches Audiokabel oder über den Empfang von RTL-SDR-Daten über einen anderen Weg wie ein Netzwerk zu empfangen. Die meisten davon sind allgemeine Empfangsprogramme, die mit dem RTL-SDR eine breitere Nutzung gefunden haben.

WxtoIMG (Windows) (Frei - Abonware) - Related PostNOAA Wettersatelliten

WxToIMG
WxToIMG

WxToImg ein Programm, mit dem Sie NOAA-Wettersatellitendaten dekodieren und dann die Wetterbilder Angezeigen und Posten können. Verwenden Sie es in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an WxToIMG.


noaa-apt

Einfache GPL Open Source NOAA APT Signaldecoder. Nur Schwarz und weiß.


PDW (Windows) (Kostenlos) - Related PostPOCSSAG/Flex Pager

PDW Decoding

PDW ist ein POCSAG/Flex Pager-Programm. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an PDW.


DSD / DSD+

DSD+ Output
DSD+ Ausgabe

DSD ist ein Akronym für digitalen Sprachdecoder. Es ist ein Programm, das digitale Sprachcodecs wie P25, DMR/MOTOTRBO, NXDN und D-Star entschlüsseln kann. DSD+ ist eine neue Version von DSD, die die gleichen Funktionen wie DSD hat, aber die Decoding-Leistung verbessert hat. Für DSD müssen Sie cygwin.dll in das gleiche Verzeichnis wie dsd kopieren, um das Programm durchzuführen. Für DSD+ braucht man keinen cygwin, sondern braucht lame-enc.dll. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an DSD/DSD+.

Es gibt nun auch die Entwicklung DSD 1.7, die neue Features wie D-Star-Sprachdeodierung unterstützt.


DREAM

DREAM

DREAM ist ein Decoder für Digital Radio Monodiale (DRM). Sie benötigen einen Upconverter, um DRM-Signale mit dem RTL-SDR zu empfangen, wie sie auf dem HF-Band sind. Um DREAM zu verwenden, müssen Sie auch eine AAC-Decoder-DLL-Datei kompilieren oder herunterladen, siehe unser Tutorial für eine vorgefertigte .dll. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an DREAM.


SondeMonitor

SondeMonitorTelemetryGraph

SondeMonitor ist kommerzielle Software mit einer 21-tägigen kostenlosen Testversion, die verwendet wird, um verschiedene Wetterballon-Telemetriesignale (Radiosonde) zu entschlüsseln. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an SondeMonitor.


RS

Ein kostenloser Radiosonde-Decoder. Command line based und unterstützt die meisten gängigen Radiosonde-Protokolle.


RS41 Tool (Windows) (Kostenlos)Related Post

Decodes RS41 Radiosonden mit Windows GUI.


dl-fldigi

Eine Modifikation von fldigi, die Telemetrie von Amateur-Hochgebirgsballons (HABs) erhalten kann. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an dl-fldigi.


PlanePlotter (Windows)

Plane Plotter Example

PlanePlotter ist ein kommerzielles fortschrittliches grafisches ADS-B-Radardisplay mit einer 21-tägigen kostenlosen Testversion. Verwenden Sie mit dem RTL-SDR in Verbindung mit einem ADS-B-Decoder. PlanePlotter hat auch einen hervorragenden ACARS Decoder. Um den ACARS-Decoder zu verwenden, verwenden Sie mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an PlanePlotter.


GlobeS (Windows) (Kostenfrei) - Related PostADS-B Radar

Globe-S Screenshot

GlobeS ist ein einfaches leichtes grafisches ADS-B-Radardisplay. Verwenden Sie mit dem RTL-SDR in Verbindung mit einem ADS-B-Decoder.


adsbSCOPE

ADSBScope Screenshot

adsbSCOPE ist ein grafisches ADS-B-Radardisplay. Verwenden Sie mit dem RTL-SDR in Verbindung mit einem ADS-B-Decoder.


Virtual Radar Server ADS-B

Virtual Radar Server

Virtual Radar Server ist ein kostenloses Programm, das ADS-B-Daten in einem Google Maps-Fenster anzeigt. Verwenden Sie mit dem RTL-SDR in Verbindung mit einem ADS-B-Decoder.


Acarsd ACARS

ACARSD
ACARSD

Acarsd ist ein kostenloses ACARS Decoderprogramm. Es enthält eine Datenbank von Flugzeugen und zeigt ihre Bilder an, wenn sie vorhanden sind. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an Acarsd.


ShipPlotter 

ShipPlotter Ship View

ShipPlotter ist ein kommerzielles Programm, das Schiffspositionen auf einer Seekarte oder Google-Karten aus dezierten AIS-Datenströmen plotten kann. Es hat eine 21-tägige kostenlose Testversion. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an ShipPlotter.


AISMon

AISMon UDP Enabled

AISMon ist ein kostenloser AIS-Datendecoder. Es kann entcodierte AIS-Daten über einen UDP-Stream für die Verwendung in anderen Programmen erstellen, die die Positionsdaten des Schiffes eines solchen OpenCPN Anzeigen. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an ShipPlotter.


OpenCPN

OpenCPN Screenshot

OpenCPN ist ein kostenloses nautisches AIS-Mapping-Tool, das Schiffspositionen auf einer Karte mit AIS-Daten anzeigen kann. Verwenden Sie diese Software in Verbindung mit einem Programm, das AIS-Daten wie AISMon dekodiert.


RDS Spy

RDS Spy
RDS Spy

RDS Spy ist ein freier und sehr sensibler Radio Data System (RDS) Decoder. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an RDS Spy a.


Orbitron

Orbitron Running

Orbitron ist ein kostenloser Satelliten-Tracker. Mit einem Plugin kann Orbitron verwendet werden, um die abgestimmte Frequenz in SDR zu steuern, die eine automatische Satellitenverfolgung und Doppler-Effekt-Korrektur ermöglicht. Verwenden Sie in Verbindung mit dem Orbitron SDR-Plugin.


Qtmm AFSK1200 Decoder

AFSK1200 ist ein AFSK1200 Decoder. Dieser Modus wird von APRS-Hufflern verwendet. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an AFSK1200.


FunCube Telemetrie Dashboard (Windows) (Kostenlos) (Geselliger Post) - FunCube

Dies ist ein Programm, das entwickelt wurde, um die Funcube-Satellitenteleteldaten zu entschlüsseln. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an FunCube.


GNSS-SDR

Ein Software GPS-Empfänger-Code-Basis, die den RTL-SDR unterstützt.


GNSS-SDRLIB (Windows/Linux) (Kostenlos) - Related PostGPS

Ein weiterer GPS-Decoder, aber kompatibel mit Windows. Siehe den entsprechenden Beitrag für ein Tutorial.

The GNSS-SDRLIB GUI setup screen.
GNSS-SDRLIB GUI

DStar (Windows) (Kostenlos) - Related PostDstar

Dstar ist ein DStar Decoderprogramm. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe zu dstar.


SvxLink

Ein allgemeines Sprachdienstsystem. Wird verwendet, um einen Repeater-Turm zu steuern. Mit der Verwendung von RTL-SDR können Sie dem Repeater zusätzliche Empfangsfrequenzen hinzufügen.


Spectrum Lab

Spectrum Lab ist ein frei spezialisierter Audioanalysator, Filter, Frequenzumwandler, Humfilter, Datenlogger. Es wird normalerweise im Bereich der Radioastronomie für Dinge wie Meteoritenerkennung verwendet. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an Spectrum Lab.


Baudline (Mac/Linux) (Kostenfrei) - Related PostAudioanalyse

Baudline ist ein kostenloses Audiospektrum-Analysator, der normalerweise zur Analyse von Funkdatensignalen verwendet wird. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe zu Baudline.


HROFFT Audioanalyse

HROFFT ist ein spezielles Audioanalyse-Softwareprogramm zur Überwachung von Meteorstreusignalen. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an HROFFT.


multiPSK (Windows) (Frei für nicht-kommerzielle Nutzung) - Digitalmodusdecoder Ham

multiPSK ist ein beliebter digitaler Modedecoder und unterstützt eine Vielzahl digitaler Modi. Es unterstützt auch die Verbindung zum RTL-SDR über RTL-TCP.exe. Sie müssen die offizielle Windows-Version von rtlsdr herunterladen und in dasselbe Verzeichnis wie multisk.exe, rtlsdr.dll, pthreadVC2-w64.dll und libusb-1.0.dll kopieren, um diese Option zu nutzen. Sonst kann man das Audio einfach von einem Allzweck-SZR-Empfänger in multiPSK leiten.


Fldigi

Fldigi ist ein Freies Softwareprogramm, das verschiedene digitale Datensignale für Schinkenradio wie CW, Contestia, Domino, Feld Hell, Olivia, MT63, PSK, RTTY, Thor und WEFAX entwürdigen kann. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an Fldigi.


multimonNG

multimonNG ist eine Gabel der Multimonensoftware. Es ist ein allgemeiner Zweckder, der POCSAG512, POCSAG1200, POCSAG2400, POCSAG2400, EAS, UFSK1200, CLIPFSK, AFSK1200, AFSK2400, AFSK2400-2, AFSK2400-3, HAPN4800, FSK9600, DTMF und ZVEI dekodieren kann. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an MixW.


MixW ) (Kostenlos) - Digitalmodusdecoder

MixW ist ein kostenloses Softwareprogramm zur Entkodierung verschiedener digitaler Funksignale. Es ist in der Lage, CW, BPSK31, QPSK31, FSK31, RTTY, Paket, Pactor, Amtor, MFSK, Throb, MT63, Hellschreiber, WEFAX und SSTV zu entwürdigen. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an MixW an.


Sorcerer

Sorcerer ist ein Freies Softwareprogramm, das eine Vielzahl von Schinkenfunksignalen entschlüsseln kann. Sorcerer ist bekannt für seine Decoder-Unterstützung für selten verwendete Signale, aber es wird hauptsächlich verwendet, um STANAG 4285 Signale zu entschlüsseln. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an Sorcerer.


Niet (Windows/Mac/Linux) (Kostenlos) - Digitalmodus-Decoder

Rivet ist ein kostenloser Open-Source-Decoder für verschiedene Spionageagenturen und Nummern stationsbezogene HF-Signale wie Baudot, CCIR493-4, CIS36-50, CROWD36, FSK200/500, FSK200/1000, FSK, GW FSK, XPA und XPA2.


DMRDecode

DMRDecode ist ein freier Open-Source-DMR-Decoder, der derzeit nur DMR-Frames im Text anzeigt.


CWSkimmer

CWSkimmer ist ein Morse Code (CW). Es gilt allgemein als einer der besten CW-Decoder. Verwenden Sie in Verbindung mit einem Allzweck-SDR-Empfänger und leiten Sie die Audioausgabe an CWSkimmer.


MMSSTV

MMSSTV ist ein spezielles SSTV-Decoderprogramm.RX und TX


Taxidecoder

Taxidecoder ist ein kostenloser mobiler Data Terminal (MDT) Decoder. Es wird nur in Ländern funktionieren, die MDT-Datensignale verwenden, oder die Taxidecoder unterstützten. Verwenden Sie in Verbindung mit einem Allzweck-SZR-Empfänger und leiten Sie die Audioausgabe an Taxidecoder.


ScanEyes

Ein PHP-basiertes Webserverprogramm, mit dem der frequentierte Funkverkehr erfasst, Protokolliert und Analysiert werden kann.


LTR Analyzer

Verwendet, um kofferisierte LTR-Signale zu Analysieren.


softEOT/softDPU

Kann verwendet werden, um das Ende des Zuges, den Zugkopf und die verteilte Telemetrie des Kraftwerks zu entschlüsseln, die in einigen Zügen verwendet wird.


Xastir

Linux-Software, mit der Sie APRS-Signale auf einer Karte visualisieren können.


RTL1090 XHSI Schnittstelle

Ermöglicht RTL1090 die Anbindung an XHSI, ein Programm, das Flugzeugfluggeräte nachahmen kann.


Parus Decoder

Decodes Daten der russischen Parus Militärkommunikations- und Navigationssatelliten.


PlotRTL1090

Erstellt ein 3D-Bild von ADS-B Daten von dump1090 mit MATLAB.


LRPT Decoder

Dekodes LRPT Wetter Satellitenbilder.


SDRecord

Wird für die Aufnahme von Audio aus einem SDR mit Squelch-Funktion verwendet, die die Aufnahme stoppt, wenn es keinen Ton gibt.


SDRRecorder

Ein Linux-Skript, das hilft, I/Q-Kreordinen zu automatisieren.


Doppler & Demod

Zwei Linux-basierte Programme, die mit der Leitungsausgabe von rtl.sdr arbeiten, um die Satelliten-Doppler-Schicht zu korrigieren und auch FM zu demodulieren.


rtl.heatmap

Erstellen Sie ein Heatmap-Bild aus einem rtl-power-Scan.


rtl-gopow

Kann verwendet werden, um eine schöne Wärmekarte aus einem rtl-power-Scan zu rendern.


Inmarsatdecoder

Ermöglicht die Dekodierung von Inmarsat STD-C EGC-Nachrichten.


Tekmanoid EGC / LES Decoder

Decodes STD-C Inmarsat Signale.


Scytale-C (Windows) (Kostenlos)

Decodes STD-C Inmarsat Signale.

Scytale-C Screenshot


Rtl-Power Heatmap Viewer

rtl_power_heatmap
Rtl-Power Heatmap Viewer

Software, mit der Sie die Ausgabe eines rtl-power-Scans mit einem generierten Wasserfallbild in einem Webbrowser visualisieren können. Zeigt die aktuelle Frequenz und Zeit, wo immer die Maus ist.


JAERO

Mit der Dekodieren Sie AERO-Signalen von Inmarsat-Satelliten. AERO ähnelt ACARS, dass aber über Satellitenkommunikation gesendet wurde.

The JAERO decoder.
JAERO

Inspectrum

Ein Werkzeug, das sehr nützlich für die Rückwärtsentwicklung der Digitalsignale ist. Hilft Ihnen extra die binären Zeichenfolge und Timing-Informationen.

inspectrum


DSpectrum/DSpectrumGUI (Linux) (Kostenlos)Related Post

Ein Upgrade auf Inspectrum, das ihm eine GUI und mehr visuelle Dekood-Funktionen gibt. Extrem nützlich für Reverse Engineering Digitalsignale.

DSpectrumGUI


Chronolapse (Windows) (Kostenlos)Related Post

Nichts, was Sie über Rohrleitungen verwenden, kann aber nützlich sein, um Zeitraffer-Wasserfall-Aufnahmen zu machen, wenn ein Programm diese Funktion standardmäßig nicht hat. Siehe den zugehörigen Beitrag für weitere Informationen.


d3-Wasserfall

Ein Tool zum Umwandeln von rtl-power-Scans im csv-Format in einen schönen HTML-basierten Wasserfallgraph. Verwendet Daten von sigidwiki.com und überlagert sie auf dem Wasserfall.


Universal Radio Hacker (Windows/MacOS/Linux) (Kostenlos)Related Post

Ein Werkzeug, das etwas ähnlich, aber etwas mehr im Spectrum für Reverse Engineering Digitalfunksignale fortgeschritten ist.

The binary packet data in Universal Radio Hacker.
Universal Radio Hacker

ATCS Monitor

Ein Decoder für ATCS Signale, die von Zügen kommen. Kann verwendet werden, um den Status der Bahngleise und die Positionen der Züge zu verfolgen. Kompatibel mit den in den USA verwendeten Signalen. Beachten Sie, dass Sie zum Download der Software zum ATCS Monitor Yahoo! Gruppe.


leandvb

Ein leichter DVB-S-Decoder für den Empfang von Digital Amateur TV wie HamTV von der Internationalen Raumstation. Kann auch verwendet werden, um das L-Band Outernet-Signal zu entschlüsseln.


Deinvert (Linux) (Kostenlos)Related Post

Ein einfaches Programm, um Analoge Funksignale zu umzuspielen, die mit Sprachumkehr Arbeiten.


WSJT-X

Dekodieren QRP-Modi wie FT8 und WSPR.


mySdrPlayback

OSX-Software, mit der Sie IQ-Aufnahmen von SDR, SDRUno und anderer Software durchsuchen können.


Kühlradar

Eine terminalbasierte Radar-App im Retro-Stil zur Anzeige von ADS-B-Daten.


IridiumLive

Plots Iridium-Satellitenspuren mit Daten aus Gr-Iiridium.


radio-analyser (Linux) (Kostenlos)Related Post

Plots Talk-Gruppenstatistik von DSDPlus.


DSDPlusUI (Windows) (Kostenlos)Related Post

Eine GUI für DSD+


Meteor Logger (Windows) (Kostenlos)

Erkennt und protokolliert Meteorstreuerkennungen über das Audio von jedem Radio wie ein RTL-SDR.


13BFF001 SDR 15. Dezember 2023

Was ist I/Q Data?


Übersicht

Dieses Whitepaper beschreibt den theoretischen Hintergrund von I/Q-Daten sowie praktische Überlegungen, die die Nutzung von I/Q-Daten in der Kommunikation so wünschenswert machen.

Vereinfacht gesagt, I/Q-Daten zeigen die Veränderungen in der Größe (oder Amplitude) und Phase einer Neunwelle. Wenn Amplituden- und Phasenänderungen in einer geordneten, vorbestimmten Art und Weise auftreten, können Sie diese Amplituden- und Phasenänderungen verwenden, um Informationen auf einer Neun-Welle zu kodieren, einem Prozess, der als Modulation bekannt ist.

Die Modulation ändert ein höheres Frequenzträgersignal im Verhältnis zu einer niedrigeren Frequenzmeldung oder einem Informationssignal. I/Q-Daten sind in HF-Kommunikationssystemen weit verbreitet, und im Allgemeinen in der Signalmodulation, da es eine bequeme Möglichkeit ist, Signale zu modulieren.

1. Hintergrund Signale

Die Signalmodulation ändert eine Neunwelle, um Informationen zu kodieren. Die Gleichung, die eine Neunwelle darstellt, ist wie folgt:

 dhall 2 equation

Bild 1: Gleichung für eine Sinkenwelle

Die darüber hinaus zeigt, dass Sie sich darauf beschränken, Änderungen an der Amplitude, der Häufigkeit und der Phase einer Neunwelle vorzunehmen, um Informationen zu kodieren. Frequenz ist einfach die Veränderungsrate der Phase einer Neunwelle (Frequenz ist das erste Derivat der Phase), so dass Frequenz und Phase der Neun-Wellen-Gleichung gemeinsam als Phasenwinkel bezeichnet werden können. Daher können wir den augenblicklichen Zustand einer Neunwelle mit Vektor in der komplexen Ebene mit Amplitude (Magnitude) und Phasenkoordinaten in einem polaren Koordinatensystem darstellen.

 sine polarrep

Abbildung 2. Polar Darstellung einer Sinkenwelle

In der Grafik oben stellt die Entfernung vom Ursprung zum Schwarzen die Amplitude (Magnitude) der Sinuswelle dar, und der Winkel von der horizontalen Achse zur Linie stellt die Phase dar. So bleibt die Entfernung vom Ursprung bis zum Punkt gleich, solange sich die Amplitude der Sinuswelle nicht ändert (modulierend). Die Phase des Punktes ändert sich je nach dem aktuellen Zustand der Sinuswelle. Zum Beispiel dreht sich eine Sinuswelle mit einer Frequenz von 1 Hz (2 - Radians/Sekunde) gegen den Ursprung mit einer Geschwindigkeit von einer Umdrehung pro Sekunde um den Ursprung. Wenn sich die Amplitude während einer Revolution nicht ändert, bildet der Punkt einen Kreis um den Ursprung mit Radius, der der Amplitude entspricht, entlang der Punkt mit einer Geschwindigkeit von einem Zyklus pro Sekunde.

Da Phase eine relative Messung ist, stellen Sie sich vor, dass die verwendete Phasenreferenz eine sine Frequenzwelle ist, die der Neunwelle entspricht, die durch die Amplitude und die Phasenpunkte dargestellt wird. Wenn die Referenz-Sine-Wellenfrequenz und die gezeichnete Neunwellenfrequenz gleich sind, ist die Änderungsrate der Phase der beiden Signale gleich, und die Rotation der Sine-Welle um den Ursprung wird stationär. In diesem Fall kann ein einziger Amplituden-/Phasenpunkt eine sine Frequenzwelle darstellen, die der Referenzfrequenz entspricht. Jede Phasendrehung um den Ursprung zeigt einen Frequenzunterschied zwischen der Referenz-Sine-Welle und der gezeichneten Neun-Welle an.

Bis zu diesem Punkt hat dieses Whitepaper Amplituden- und Phasendaten in einem polaren Koordinatensystem beschrieben. Alle oben besprochenen Konzepte gelten für I/Q-Daten. Tatsächlich sind I/Q-Daten nur eine Übersetzung von Amplituden- und Phasendaten aus einem polaren Koordinatensystem in ein kartesische (X,Y) Koordinatensystem. Mit der Trigonometrie können Sie die polaren Koordinaten-Sine-Wellen-Informationen in die karäkischen I/Q-Sine-Wellendaten umwandeln. Diese beiden Darstellungen sind gleichwertig und enthalten die gleichen Informationen, nur in verschiedenen Formen. Diese Äquivalenz zeigt sich in Abbildung 3.

 iq polarrep

Abbildung 3. I und Q in Polarform

Die Abbildung unten zeigt ein LabVIEW-Beispiel, das die Beziehung zwischen polaren und kartesischen Koordinaten zeigt.

 d1c38d1a1107

Abbildung 4: I/Q Daten in LabVIEW


2. I/Q Daten in Kommunikationssystemen

Um zu erklären, warum I/Q-Daten in Kommunikationssystemen verwendet werden, müssen Sie die Modulationsgrundlagen verstehen.

HF-Kommunikationssysteme verwenden erweiterte Modulationsformen, um die Datenmenge zu erhöhen, die in einem bestimmten Frequenzspektrum übertragen werden kann. Die Signalmodulation lässt sich in zwei große Kategorien einteilen: analoge Modulation und digitale Modulation. Analog oder Digital bezieht sich auf die Modulation der Daten. Wenn analoge Audiodaten auf einer Träger-Sine-Welle moduliert werden, wird diese Technologie als analoge Modulation bezeichnet. Wenn analoge Audiodaten von einem Analog-Digital-Wandler (ADC) mit den resultierenden digitalen Bits auf einer Kanalsinewelle abgetastet werden, wird diese Technologie als digitale Modulation definiert, da digitale Daten codiert werden. Sowohl analoge Modulation als auch digitale Modulation beinhalten die Änderung der Trägerwellenamplitude, -frequenz oder Phase (oder Kombination von Amplitude und Phase gleichzeitig) gemäß den Nachrichtendaten.

Amplitude Modulation (AM), Frequenzmodulation (FM) oder Phasenmodulation (PM) sind Beispiele für analoge Modulation. Mit der Amplitudenmodulation wird die Träger-Sine-Wellen-Amplitude nach dem Signal moduliert. Die gleiche Idee gilt für Frequenz- und Phasenmodulation.

 dhall analog modulation

Abbildung 5. Zeit Domäne von AM, FM und PM Signalen

Abbildung 5 stellt verschiedene analoge Techniken dar - AM, FM und PM - auf ein Trägersignal angewendet. Für AM ist das Nachrichtensignal die blaue Neunwelle, die die "Hülle" der höherfrequenten Träger-Sine-Welle bildet. Für FM sind die Nachrichtendaten die gestrichelte Quadratwelle. Wie die Abbildung zeigt, ändert sich das resultierende Trägersignal zwischen zwei unterschiedlichen Frequenzzuständen. Jeder Frequenzzustand stellt den hohen und niedrigen Zustand des Signalsignals dar. Wenn das Nachrichtensignal in diesem Fall eine Neunwelle wäre, gäbe es eine allmählichere Änderung der Frequenz, die schwieriger zu sehen wäre. Für PM, beachten Sie die deutliche Phasenänderung an den Rändern des gestrichelten Quadratwellen-Nachrichtensignals.

Wie bereits erwähnt, ändert sich, wenn nur die Träger-Sine-Wellen-Amplitude in Bezug auf die Zeit (proportional zum Nachrichtensignal), wie es bei der AM-Modulation der Fall ist, ändert sich der I/Q-Flugzeuggraph nur in Bezug auf die Entfernung vom Ursprung zu den I/Q-Punkten, wie im folgenden Bild gezeigt:

 d1c38d1a1109

Abbildung 6. I/Q-Daten im Komplex

Die vorige Zahl zeigt, dass die I/Q-Datenpunkte nur in Amplitude variieren, wobei die Phase bei 45 Grad festgelegt ist. Über das Nachrichtensignal kann man nicht viel sagen, nur dass es amplitude moduliert ist. Wenn Sie jedoch beobachten, wie die I/Q-Datenpunkte in Bezug auf die Zeit unterschiedlich sind, können Sie im Wesentlichen eine Darstellung des Nachrichtensignals sehen. Mit der 3D-Grafiksteuerung von LabVIEW können wir die dritte Achse der Zeit zeigen, um das Nachrichtensignal zu veranschaulichen.

 d1c38d1a1110

Abbildung 7. Darstellung der Magnitude vs. Zeit

Abbildung 7 zeigt die gleichen Daten wie 2D I vs. Q-Plot in Abbildung 6. Die Größe der Signalspure moduliert in einem sinusförmigen Muster, was darauf hindeutet, dass das Nachrichtensignal eine Sinuswelle ist. Die grüne Spur stellt die Amplituden- und Phasendaten in einem polaren Koordinatensystem dar, während die roten Spuren die Projektionen dieser Wellenform auf die I- und Q-Achsen darstellen, die die einzelnen I- und Q-Wellenformen darstellen.

Wir können die gleiche Art von Beispiel mit PM zeigen, wie in der folgenden Abbildung gezeigt:

 d1c38d1a1111

Abbildung 8. Polar Darstellung der Phase vs. Zeit

Sie können sagen, dass das Nachrichtensignal phasenmoduliert ist, da die Amplitude konstant ist, aber die Phase sich ändert (moduliert). Sie können die Form des Nachrichtensignals in Bezug auf die Zeit nicht sehen, aber Sie können sehen, dass die minimalen und maximalen Signalpegel des Nachrichtensignals durch Phasenabweichungen von -45 Grad bzw. +45 Grad dargestellt werden.


Die Zeitachse kann verwendet werden, um dieses Konzept besser zu verstehen, wie in der folgenden Abbildung gezeigt wird:

d1c38d1a1112 

Abbildung 9. 3D Darstellung der Phasenmodulation

Abbildung 9, die im Rahmen des 3D-Diagramms LabVIEW gezeigt wird, zeigt die grüne Spur, die in einer sinusoiden Art und Weise in Bezug auf die Zeit variiert. Die Projektionen auf die I- und Q-Achsen stellen die einzelnen I- und Q-Wellenformen dar, die der PM- Sinuswelle mit fester Größe und oszillierender Phase entsprechen.

Im Wesentlichen stellen die I/Q-Daten das Nachrichtensignal dar. Da die I/Q-Datenwellenformen kartesische Übersetzungen der polaren Amplitude und Phasenwellenformen sind, können Sie Schwierigkeiten haben, die Art des Nachrichtensignals zu bestimmen. Vergleichen Sie zum Beispiel die roten I und Q-Spuren auf dem 3D I vs. Q-Plots in Abbildung 9 bis zur grünen Spur in Abbildung 9. Wenn Sie Amplitude vs. Zeit für die AM sine Welle planen, würden Sie das Nachrichtensignal sehen. Wenn Sie die Phasendaten vs. Zeit für die AM-Sine-Welle plotten, hätten Sie eine gerade Linie. Sie würden auch neun Wellen für die I vs. Zeit- und Q vs. Zeitwellenformen sehen, aber die Skala wäre aus, und dies wäre nicht unbedingt der Fall für komplexere digitale Modulationsschemata, bei denen sowohl Amplitude als auch Phase gleichzeitig moduliert werden.


3. Also warum I/Q-Daten verwenden?

Da Amplitude und Phasendaten intuitiver erscheinen, können Sie davon ausgehen, dass Sie polare Amplituden- und Phasendaten anstelle von kartesischen I- und Q-Daten verwenden sollten. Praktische Hardware-Design-Anliegen machen jedoch I- und Q-Daten zur besseren Wahl.

Die genaue Variation der Phase einer Hochfrequenz-Träger-Sine-Welle in einem Hardware-Schaltkreis nach einem Eingabenachrichtensignal ist schwierig. Ein Hardware-Signalmodulator, der die Amplitude und Phase einer Träger-Sine-Welle manipuliert, wäre daher teuer und schwer zu entwerfen und zu bauen und, wie sich herausstellt, nicht so flexibel wie eine Schaltung, die I- und Q-Wellenformen verwendet. Um zu verstehen, wie man die Phase eines HF-Trägers nicht direkt manipuliert, verweisen Sie auf die folgenden I/Q-Modulationsgleichungen:

 trig equations

Abbildung 10. Mathematische Hintergrund der I/Q Modulation

Nach der trigonometrischen Identität, die in der ersten Zeile von Abbildung 10 gezeigt wird, multiplizieren Sie beide Seiten der Gleichung durch A und ersetzen Sie 2 .c Dann ersetzen Sie I für A cos() und Q for A sin() um eine Sinuswelle mit der auf Linie 3 angezeigten Gleichung darzustellen.

Denken Sie daran, dass der Unterschied zwischen einer Neun- und einer Cosinenwelle der gleichen Frequenz ein 90-Grad-Phasenversatz zwischen ihnen ist. Im Wesentlichen bedeutet diese Tatsache, dass Sie die Amplitude, Frequenz und Phase einer modulierenden Träger-Sine-Welle steuern können, indem Sie einfach die Amplituden separater I- und Q-Eingangssignale manipulieren. Mit dieser Methode müssen Sie die Phase einer HF-Träger-Sine-Welle nicht direkt variieren. Sie können den gleichen Effekt erzielen, indem Sie die Amplituden der Eingabe-I- und Q-Signale manipulieren. Natürlich ist die zweite Hälfte der Gleichung eine Neun-Welle und die erste Hälfte ist eine Cosin-Welle, so dass Sie ein Gerät in den Hardware-Schaltkreis aufnehmen müssen, um eine 90-Grad-Phasenverschiebung zwischen den Trägersignalen zu induzieren, die für die I- und Q-Mischer verwendet werden, aber diese Ergänzung ist ein einfacheres Designproblem als die oben genannte direkte Phase.

 dhall 2 modulator

Bild 11 Hardware-Diagramm eines I/Q Modulators

Abbildung 11 zeigt ein Blockdiagramm eines I/Q-Modulators. Die Kreise mit einem "X" stellen Mischer dar - Geräte, die Frequenzvermehrung und entweder Upconvert- oder Downconvert-Signale ausführen (hier umrechnen). Der I/Q-Modulator mischt die I-Wellenform mit der HF-Träger-Sine-Welle und mischt das Q-Signal mit der gleichen HF-Träger-Sine-Welle bei einem 90-Grad-Phasen-Offset. Das Q-Signal wird vom I-Signal (genau wie in der Gleichung in Zeile 3 in Abbildung 10) abgezogen, das die endgültige HF-Modulationswellenform erzeugt. In der Tat ist die 90-Grad-Verschiebung des Trägers die Quelle der Namen für die I und Q-Daten - I bezieht sich auf In-Phase-Daten (weil der Spediteur in der Phase ist) und Q bezieht sich auf Quadraturdaten (weil der Träger um 90 Grad ausgeglichen ist). Diese Technik ist als quadrature upconversion bekannt, und Sie können denselben I/Q-Modulator für jedes Modulationsschema verwenden. Der I/Q-Modulator reagiert lediglich auf Änderungen in I und Q-Waveform-Amplituden, und I- und Q-Daten können jede Veränderung in der Größe und Phase eines Nachrichtensignals darstellen. Die Flexibilität und Einfachheit (bezogen auf andere Optionen) des Designs eines I/Q-Modulators ist der Grund, warum es so weit verbreitet und beliebt ist.

I/Q Daten für Dummies

Dies ist eine Beschreibung der Verwendung von I/Q Data (aka "analysiertes Signal"), die ein Signal darstellt. Da das Thema durchaus verwirrend sein mag, habe ich hier dasselbe aus unterschiedlichen Ansichten beschrieben. Wenn Sie die Informationen etwas überflüssig finden, liegt es daran, dass sie es sind. Unterschiedliche Ansichten mögen verschiedene Leser ansprechen, und wenn etwas unklar erscheint, lesen Sie weiter und es könnte später verständlicher sein - hoffentlich.


Warum I/Q Daten?

I/Q Data ist eine Signaldarstellung, die viel präziser ist als nur die Verwendung einer Reihe von Proben der momentanen Amplitude des Signals. Werfen Sie einen Blick auf das folgende Signal unten.

 cosample
 

Das ist es, womit Sie möglicherweise arbeiten. Warum also I/Q Data - ist das nicht gut genug?

Nicht wirklich. Wir haben hier ein paar Probleme.

 
  • Erstens ist es unmöglich, die Frequenz dieses Signals zu bestimmen. Sicher, es sieht einfach genug aus, schauen Sie sich nur die Periodenlänge an? Es stimmt, aber Sie haben keine Ahnung, ob es eine positive oder negative Frequenz ist, da sie beide die gleiche Kurve erzeugen. I.e. cos(x) Dies wird zu einem Problem, mit dem Signal zu arbeiten. Mischen (vermehren) zwei Signale und es wird mehrere Lösungen aufgrund der Ungewissheit des Zeichens verursachen: f1 - f2 . f2 . f1 und f1 - f2.
     
  • Zweitens ist es schwer, die Kraft (Peak Amplitude, Hülle) des Signals zu bestimmen. Grundsätzlich kann man hier nur die Spitzenamplitude bei 0°, 180°, 360° usw. sehen, und woher weiß man, dass die Kraft auch überall gleich ist? Und haben Sie das Signal genau auf dem Höhepunkt geschlagen? Sie wissen es wirklich nicht.

I/Q Data löst das. Anstatt das Signal als flache Kurve wie oben zu betrachten, betrachten Sie es als Korkenzieher (helix, Spirale, Spulenfeder) in drei Dimensionen.

 
 corkscrew
 

Wenn Sie sich diese Kurve von der Seite ansehen, erhalten Sie tatsächlich die gleiche Grafik wie die erste oben. Ihr "echtes" Signal ist eigentlich diese 2D-Projektion dieses Korkenziehersignals. Das ist Ihr "Ich" in I/Q Daten.

 
 corkI
 

Jetzt schauen Sie sich den Korkenzieher von oben an. Das sieht ziemlich ähnlich aus, aber wie Sie sehen, ist es aus der Phase 90° ab Null, nicht bei einem wie dem anderen. Dies ist der Q-Teil Ihrer I/Q-Daten.

 
 corkQ
 

Wenn Sie nun die Korkenzieher entlang der Zeitachse betrachten, werden Sie sehen, wie sie sich gegen den Uhrzeigersinn windet. Das bedeutet, dass wir wissen, dass die Frequenz positiv ist. Es könnte auch im Uhrzeigersinn wunden und immer noch das gleiche I-Signal (Projektion) erzeugen, aber ein anderes Q-Signal, was eine negative Frequenz darstellt.

Sie sehen auch, dass der Radius des Korkenziehers bei jeder Probe konstant ist, wenn in mir groß in Q und umgekehrt. Der Radius ist die Spitzenamplitude Ihres Signals.

Die Achsen sind natürlich 90°, so dass der Radius gleich sein muss (I2+Q2)1/2. Dies ist die Spitzenamplitude Ihres Signals, und wie Sie sehen können, wissen Sie dies für jede Probe.

 corkT


Was ist I/Q Data?

Wie Sie jetzt verstehen, ist die I/Q Data Sample die Koordinaten Ihres Signals, wie man die Zeitachse des Korscrews sieht.

 onesample
 

Sie könnten ein Einwände erheben, dass Ihr Signal keine reine Cosinenfunktion ist, wie wir sie hier gezeigt haben, und es könnte sehr wahr sein. Dennoch kann jede einzelne Probe Ihres Signals als solche beschrieben werden, d.h. mit einer Peak-Amplituden-Zeiten von einem Phasenwinkel.


Jeder einzelne Punkt Ihres Signals kann als Funktion A-cos beschrieben werden

Da Sie jede Amplitude A und Winkel frei wählen können - muss dies natürlich wahr sein (solange das Signal kontinuierlich ist). Der Wert von A'cos ist die II-Komponente des I/Q-Signals, d.h. Ihr echtes Signal. Beachten Sie, dass dies nur Ihr Signal in einem einzigen Punkt beschreibt, d.h. eine Probe. Die nächste Probe gibt Ihnen eine neue I und Q, die sehr wahrscheinlich zu einem weiteren Amplituden- und/oder Phasenwinkel führt, der die Modulation des Signals widerspiegelt.


Eine Probe I/Q Daten

Ok, lasst eine Probe von I/Q-Daten nehmen und sehen, was sie darstellt. Dies nennt man auch einen Phasenvektor oder Phasor.

 
I
  Q 0.40

Lassen Sie dies in der komplexen Ebene zeichnen.

 iqdraw1
 

Lassen Sie uns sehen, was uns das über unseren Datenpunkt sagt.

 
  • Die momentane Amplitude unseres realen Signals ist per Definition I. 0.69
  • Pythagoras sagt uns, dass die Amplitude A der Cosine-Welle (0.69²+0.40²)1/2 = 0.8
  • Trigonometrie sagt uns, dass unser Winkel +30° in unsere Cosine-Welle ist.

- Halten Sie es, sagen Sie, welche Cosine-Welle?

Nun, I/Q geht tatsächlich davon aus, dass Ihr echtes Signal (ich, das ist) als das Funktion I . A-cos()

Da Sie frei sind, A zu wählen und - das muss natürlich wahr sein, solange die Funktion kontinuierlich ist. Denken Sie daran, dass wir jetzt eine einzelne Probe betrachten, d.h. einen Punkt in der Zeit.

So erhalten wir durch die Verwendung von IQ Data nicht nur die momentanen Werte unseres Signals, sondern auch die Funktion, die es erzeugt. Wenn wir oben zusammenmachen, bekommen wir:


Das eigentliche Signal I - 0.8cos (30°)


  • I/Q Data ist die Darstellung (Datentyp) dieser Cosinenfunktion.

I/Q Data ist die rechteckige Darstellung der Polarnotation, die wir oben verwendet haben. Es gibt eine einzigartige Transformation zwischen den beiden, und die verschiedenen Notationen haben unterschiedliche Eigenschaften, die mit ihnen berechnen. Die rechteckige Form von I/Q-Daten wird aufgrund der einfachen Hardware-Implementierung der häufigsten Operationen gewählt.

I/Q-Daten bestehen aus I und Q, die als zwei separate Variablen dargestellt sind, ein Vektor der Länge zwei, oder öfter, die komplexe Zahl I + Q i (y, I ist der reale Teil).

 polrep
 

Beachten Sie, dass die Amplitude oben die Wellenspitzen-Amplitude ist, nicht die momentane Amplitude.

 
  • Ich bin die aktuelle momentane Amplitude des Signals (d.h. das Reale Signal)

Für eine einfache Funktion wie sine ist die Phasenverschiebung das, was das Signal früher war, aber für ein Signal mit mehr als einem Neun-Komponenten reflektiert Q eine -90°-Schicht der einzelnen Komponenten und nicht das Verbundsignal als solches. Um ein echtes Signal in ein I/Q-Datensignal umzuwandeln, ist eine diskrete Fourier-Transformation erforderlich (Hilberts transform).


Verschiedene Möglichkeiten, die gleiche I/Q Data Sample darzustellen

Es gibt mindestens drei gemeinsame Wege, um die I/Q-Datenprobe darzustellen. Unterschiedliche Darstellungen gibt Ihnen verschiedene Vor- und Nachteile. Einige sind leichter hinzuzufügen, andere sind leichter zu vermehren usw. Dies kann bei der Implementierung wichtig sein, was zu weniger komplexer Hardware/Software mit der besten Darstellung führt.


Die rechteckige Form

Die I/Q-Daten auf dem Formular Q und I werden "rechteckig" (oder "Cartesian") Form genannt, da sie als Positionen in einem Koordinatensystem angesehen werden können. I und Q sind die x- und y-Achse. Dies ist die häufigste Darstellung, die Sie gewohnt sind. Diese Form ist am häufigsten aufgrund der einfachen Modulierung/demodulieren in der Hardware. Mehr dazu später.

 
  • Als komplexe Zahl: I + Q i
 

Die Polarform

  • Amplitude und Winkel

I - Amplitude-cos (Winkel)
Q - Amplitudensin (Winkel)

Die Amplitude ist die Spitzenamplitude der Cos (und Sünde) Funktion, und der Winkel ist, wie weit in der Periode von Null bis 360° Sie sind (oder 0 bis 2, wenn Sie Radians bevorzugen).


Euler Form

Seit cos() + i sin() . e i .

Ae i

Dies könnte (nicht?) die intuitivste Darstellung der Probe sein. - dreht den Winkel, wie man sie in der polaren Darstellung sieht, und A ist natürlich die Amplitude. Wenn man dies erkennt, wird die Eulers-Identität offensichtlich. Denn - ist die Drehung des Vektors in der komplexen Ebene, die es eine halbe Kurve, 180° oder - Radians dreht, führt zu einem realen Teil von -1 und kein imaginärer Teil, daher:

e .i +1 - 0

"Der Student sollte dies sofort klar finden,
sonst wird er nie ein Mathematiker der ersten Rate sein"

-- Carl Friedrich Gauß

Positive versus negative Frequenz

Es ist jetzt leicht zu sehen, dass wir mit I/Q die Signalfrequenz entweder als positiv oder negativ darstellen können. Werfen Sie einen Blick auf die beiden I/Q Signale rot und blau unten nach links und vergleichen Sie sie mit ihren entsprechenden realen Projektionen. Es ist so offensichtlich, dass sie sich in den Zeichen in I/Q unterscheiden, da es unmöglich ist, die Zeichen nur mit der realen Signalkomponente zu bestimmen (weder die I noch die Q-Projektion getrennt).

 freqsign
 

(Aside: Ich habe sie im Vergleich zueinander etwas aus der Phase herausgebracht, da sie sonst überhaupt nicht in der realen Darstellung rechts unterscheiden können. Bitte beachten Sie auch, dass ich hier bin, ruhig unkonventionell, mit der x-Achse im Phasor für das imaginäre Q)

Das gleiche Signal (naja, mehr oder weniger) in einer 3D-Darstellung.

Die II-Komponenten (Sengansicht):

 sign i

Die QQ-Komponenten (Top-Ansicht):

 sign q

Die I/Q Signale in 3D:

 sign3d

Wie der Nyquist-Shannon-Sampling-Verkostungssatzes besagt, dass man nur Frequenz bis f/2mit einer Stichprobenrate von f. Das ist immer noch wahr Verwendung von IQ-Daten, aber da Sie jetzt negative Frequenzen darstellen können das Signalspannen [-f/2..+f/2]im Vergleich zu [0..+f/2]mit einem Real-Signal Daher wird der Bereich in der Tat verdoppelt. Verwenden eines Stichproben von fund Sie können jetzt eine Signalspanne von fauch. Zwei zum Preis!

Mischen und Multiplizieren von Signalen

Die Verwendung realer Signale oder IQ-Signale liefert unterschiedliche Ergebnisse, wenn Sie sie multiplizieren. Denn nur mit der realen Komponente ist es nicht möglich, den Phasenwinkel des Signals eindeutig zu bestimmen, daher unmöglich, eine positive Frequenz von einem Negativ zu unterscheiden.

 mix real

Multiplizieren von zwei Signalen f1 und f2 in der realen Domäne:

F1 - F2 - F2 (-)f1

mix iq

Mit IQ-Daten werden jetzt die Zeichen gegeben, und das Ergebnis ist eindeutig:

f1 f2


Ein Frequenzspektrum in der realen Domäne zeigt normalerweise nie die negative Seite, da es aufgrund der Unsicherheit des Zeichens der Frequenz des realen Signals immer symmetrisch um Null sein muss - daher die Klammern um das Zeichen von f1in der ersten Formel, die die realen Signale mischt. Ich habe hier die negative Seite für illustrative Zwecke aufgenommen, trotz ihrer Entlassung.

Zwei komplexe Zahlen zu multiplizieren, ist in der polaren Darstellung am einfachsten zu verstehen. Die Amplitude wird vervielfacht und der Winkel addiert.

A 1 . i. 1 .A 2 2. 2 - A 1 A 2 e i (- 1 1+ 22

Die Erkenntnis, dass der Winkel unter Multiplikation hinzugefügt wird, macht es offensichtlich, dass die Frequenzen hinzugefügt werden.


Und mit der Zeit ...

Schauen wir uns das in der Zeitdomäne an. Um es einfacher (setzlich!) zu machen, die DFT in unseren Köpfen zu berechnen, wählen wir wirklich einfache Zahlen. Lass uns mischen fmit -f. Mit I/Q wäre das Ergebnis null, nicht mit I/Q, es wäre Null und 2f(und -2f, aber in real ist es kein Unterschied). Nun, 2f, da die Null (DC) Komponente ... Null ist, d.h. nicht da. Ich habe Ihnen gesagt, dass wir einfache Zahlen verwenden würden. :-)

Hier haben wir fund -fals blau und rot. Grün ist das Produkt der komplexen Signale, und schwarz ist das Produkt der entsprechenden realen Signale.

 mixtime
 

Rechts. Grün ist ganz richtig Null in der Frequenz, und das reale (R) Signal schwarz ist sehr klar 2f(die DC-Komponente verschwindet ganz natürlich in der realen Welt).

Bitte über die Tatsache, dass der grüne Mix der I/Q-Signale immer noch die volle Amplitude hat, obwohl die Frequenz Null ist. Dies ist durchaus möglich, eine DC-Komponente in I/Q so darzustellen, wo die schwarze DC-Komponente mit echtem Stück einfach verschwindet. Keine Sorge, dass der grüne Mix nicht perfekt auf die Achse ausgerichtet ist, nur weil blaue und rote I/Q-Signale etwas außerhalb der Phase sind.

(und ja, ich benutze die Y-Achse für das echte Signal hier)


Ein komplexeres Beispiel

Wenn wir jetzt die gleichen Signale wie in der Frequenz-Domäne oben betrachten, erhalten wir das Mischen von 10 kHz (rot) mit 3 kHz (blau) und das Ergebnis mit I/Q (grün) oder mit realem (schwarz) wie unten gesehen.

 mix10and3
 

Bemerkenswert ist hier, dass der I/Q-Mix (grün) eine reine Neunwelle höherer Frequenz ist, aber der echte Mix (schwarz) ist eindeutig ein Verbund aus mehreren Frequenzen (10-3, 10+3), genau wie im Frequenzspektrum oben.


RF Down Konvertieren zu I/Q Daten

Es gibt einen fundamentalen Unterschied zwischen einem Basisband und einem modulierten HF-Signal. Das modulierte Signal fährt auf einem Träger einer bestimmten Frequenz, aber das Basisbandsignal hat keine feste Frequenz. Aus diesem Grund haben wir die Möglichkeit, das zweidimensionale I/Q-Signal auf das eindimensionale HF-Signal zu kodieren, ohne etwas zu verlieren. Magie!

Der Träger einer bestimmten Frequenz hat zwei Parameter, die wir ändern können, seine Amplitude und Phase. Das ist es, was wir verwenden, um unsere I/Q-Daten zu kodieren. Wir können es auf dem Träger der Frequenz f kodieren (t für die Zeit):


Moduliertes Carrier RF - Icos(2-ft) + Qsin(2-ft)

Durch das Hinzufügen eines Cosin mit seiner entsprechenden Neunkomponente der gleichen Frequenz (d.h. dem Träger) ändern wir die Phase und Amplitude des resultierenden HF-Signals. Es zurück zu verwandeln ist so einfach.

 
I - Tiefpass (RF-cos(2-ft))
  Q - Tiefpass (RF-Sin(2-ft))

Haben Sie es? Der Träger hat eine vordefinierte Frequenz, daher eine feste Phase als Referenz. Das Grundband nicht, daher die Notwendigkeit, die Phase mit zwei Parametern explizit darzustellen.

Noch selbst wenn dies auf dem Papier in Ordnung aussieht, kann die Phase in Wirklichkeit aufgrund der Tatsache driften, dass die Sender und Empfänger Oszillatoren nie perfekt synchron sind, aber sich sowohl in Phase als auch in der Frequenz ein wenig unterscheiden. Dafür können die Absender I und Q im Vergleich zu den Empfängern I und Q aus der Phase heraus sein, aber der relative Winkel von I und Q ist immer korrekt genug, sowie die Amplitude.

Negative Frequenzen kein Problem auch nicht. Da der Träger viel höher ist als die Modulation, erzeugt eine negative Signalfrequenz immer noch eine positive Trägerfrequenz. Es ist das erste Mal, wenn Sie Basisband vom Träger entfernen, müssen Sie eine Möglichkeit haben, es wieder negativ darzustellen, d.h. mit I/Q-Daten.


Formeln

Einige Formeln, die mit I/Q-Signalen berechnen, die zwischen polarer und rechteckiger Form usw. übersetzen.

Peak Amplitude A (I2+Q2)1⁄2

Phase-Knirnwinkel - tan-1(Q/I)

I.

Q - A-sin()

IQ-Daten in ein klares Signal umzuwandeln: Ich bin das Originalsignal.

Euler Form: A. i . . A. (cos() + i-sin())

Einige Beispiele

Die folgenden Beispiele mögen ziemlich hübsch aussehen, aber interpretieren sie mit einem Körnchen Salz. Das modulierte Trägersignal wird nicht mit I/Q-Daten dargestellt. Mehr darüber, wie man das I/Q-Datensignal vom nicht---Q-Datenmodulmodulator später ablenügt, sobald ich eine pädagogische Erklärung herausgefunden habe. :-)


AM-Modulation im IQ

 am3d

Derselbe Graph von der Seite gesehen, d.h. nur als ich.

 am2d
 

Die Amplitude wird als (I2+Q2)1⁄2 für jede Probe angegeben, d.h. auch für Proben mit dem realen Bauteil I gleich Null.


FM-Modulation im IQ

 fm3d

Beachten Sie, dass die Amplitude konstant ist.

Derselbe Graph, wie von der Seite gesehen, d.h. als nur.

 fm2d


Ein wenig Trick

Werfen Sie einen Blick auf das folgende Signal in I (real) nur.

 sign2d
 

Drei Teile links, Mitte und rechts. Die Frequenz nach links ist ungefähr gleich wie die Frequenz rechts? Ja, wenn man nur ich hat, kann man den Unterschied nicht erkennen. Aber schauen Sie sich nun das gleiche Signal in I/Q an.

 sign 3d
 

Sie sehen hier, dass das Signal seine Richtung in der Mitte ändert, d.h. von einer positiven Frequenz zu einem Negativen. Um dies zu erkennen, müssen Sie I/Q verwenden. Der eigentliche Teil, den ich allein bin, ist nicht genug. Deshalb ist ein Signal in der realen Domäne (nur ich) immer symmetrisch um Null in der Frequenzdomäne. Bei I/Q-Signalen ist das nicht der Fall.

I/Q - nur eine mathematische Konstruktion?

Manchmal bekomme ich den Einwand: "Ich/Q-Daten sind schön, aber es ist nur eine mathematische Konstruktion. Das wahre Signal ist real".

Ich bin damit nicht einverstanden. Ich würde sagen, das wahre Signal ist komplex, und das wirkliche Signal ist eine unvollständige Projektion davon. Das wahre Signal hat tatsächlich die Attribute Phase und Amplitude für jede Probe (d.h. Punkt in der Zeit). Daher ist das wahre Signal nicht nur komplex, sondern dreidimensional: Phase, Amplitude und Zeit.

Schauen Sie zum Beispiel beim Pendel. Seine Schwingungen können als Signal beschrieben werden. Die Energie des Pendels oszilliert zwischen potentieller Energie und kinetischer Energie. Um den Zustand des Pendels zu repräsentieren, müssen Sie sowohl seine kinetische Energie als auch mögliche Energie angeben. Die kinetische wie auch die potentielle Energie sind sowohl sehr reale (in beiden Aspekten) physischen Eigenschaften des Pendelzustands. Wenn man einen auslässt, weiß man wirklich überhaupt nichts über den Zustand des Pendels. Um die Energie des Pendels abzuschätzen, müssten Sie eine Reihe von Proben nehmen, um das Maximum herauszufinden, genau so, wie Sie die Amplitude eines Signals in real usw. herausfinden würden. Und denken Sie daran, wenn das Signal moduliert ist, d.h. nicht statisch, garantiert nichts, dass die Amplitude in Ihrer Probenserie konstant bleibt.

Das obige Beispiel ist nicht analog zu I/Q-Daten - dieses Beispiel sind I/Q-Daten. Nutzung Ifür kinetische Energie Qfür potentielle Energie, und da bist du.

Für die elektromagnetische Welle würde ich sagen, dass die Parallele zum Pendel die Übertragung von Energie zwischen den elektrischen (E) und magnetischen (B) Feldern ist. Sicher, sie sind in der Phase und nicht um 90° verschoben, aber denken Sie daran, dass die Energie eines Magnetfeldes proportional zu seiner Veränderungsrate (Derivat) ist, und das E-Feld wird um 90° in den Derivate B verschoben, was die Energiesumme im Laufe der Zeit konstant macht.


Nutzungsbedingungen

  • Iist die In-Phase-Signalkomponente
  • Qist die Quadrature Signalkomponente
  • iist die mathematische Konstante iwie i² = -1
  • Awird für die Spitzenamplitude, die Hülle, des Signals verwendet
  • ϕ(phi) ist der Phasenwinkel
  • eist die Basis für den natürlichen Logarithm
  • ⊗ist die Betriebsmischfrequenz
  • ⋅ist die Operation Multiplikation
  • "real" wird im Gegensatz zu I/Q verwendet, und nicht notwendig die I-Komponente, sondern "real" wie in "nicht komplex" oder "real".
  • R bezeichnet Real Zahlen.
  • "Real" bezeichnet das nicht imaginäre Signal oder die Komponente, um sich von "real" wie im "wahren" Signal zu unterscheiden.
  • C bezeichnet komplexe Zahlen.
  • DCfür "Direktstrom", die Frequenz Null.
  • "Projektion" ist die Reduktion von Abmessungen in gleicher Weise, wie eine Kamera ein 3D-Objekt in ein 2D-Bild projiziert.

Praxis ist vertreten Iwie xAchse und Qwie yAchse in 2D-Diagrammen und Ials realer Teil und Qals imaginärer Teil einer komplexen Zahl. Ich weiche oft davon ab, um die Illustrationen leichter lesbar zu machen. Es ist keine Bedeutung, wenn Sie Iund Q, die Bedeutung ist, dass sie orthogonal (90°) zueinander sind, und die Verwendung einer komplexen Darstellung ist auch nur Bequemlichkeit, daher keine Bedeutung, wenn Qist "up" in einem Graphen, I"up" im nächsten, oder welche Sie zufällig als realen jeweils imaginären Teil in der komplexen Zahl darstellen, wenn Sie überhaupt eine komplexe Darstellung verwenden.

Seite 2 von 8

  • 1
  • 2
  • 3
  • 4
  • 5
  • 6
  • 7
  • 8

Login

  • Forgot your username? or password?
Fields marked with an asterisk (*) are required.
Name *
Username *
Password *
Verify password *
Email *
Verify email *

Wichtig!

Bei der Registrierung werden keine Bestätigungs-E-Mails versendet!
Die Freischaltung erfolgt aus Sicherheitsgründen ausschließlich durch einen Administrator.Deswegen kann es zu Verzögerungen in der Freischaltung kommen!

Funk Freunde

Hier geht’s zu den Webseiten

unserer Funkfreunde und befreundeten Funkstationen.

👉 Besuchen Sie die Webseite unserer Funkfreunde

13DW100

13BFF001

Du möchtest deine Webseite hier präsentieren?

Dann nimm gerne Kontakt mit uns auf und schicke uns deinen Funknamen bzw. Spitznamen sowie den Link zu deiner Webseite. Wir freuen uns über weitere interessante Seiten aus der Welt der Funkfreunde!

Neuste Beiträge

  • S-Meter – Rauschen - Empfindlichkeit - praxisnaherklärt 02. Juni 2026
  • NOAA 21. Mai 2026
  • RigExpert Fobos SDR im Test 17. Mai 2026
  • DXCC Liste 10. März 2026
  • Nordsee Rundspruch 19. Februar 2025
  • Niedersachsen-Rundspruch 19. Februar 2025

Flohmarkt

Hier geht es zum Flohmarkt

Terrestial data Zulassen
>>><<<

DX Commander

Youtube Channel DX Commander Callum

Hast Heizung & Sanitär Bremen 

Inh. Benjamin Hast
Anschrift:
Hast Haustechnik
Kornstraße 213
28201 Bremen
Kontakt:
Tel.: 0421 330 66166
Mobil.: 0176 23337687
Email: [email protected]
Internet: https://hasthaustechnik.de/

Öpnv

Alles zum Stadtservice

Logo Verwaltung Bremen

Aktuelle Verkehrslage Bremen und Umzu

Logo VMZ

Bznb

Bremen

Bremen WappenMittel.svg

Sandstedt

Wappen Sandstedt

Für Tourismus

bremen erleben logo


Sicherheitslücken und Datenklau

 Kill Switch

Aktuelle Sicherheitswarnungen ! !

 So finden Sie heraus, ob Ihre Login-Daten gestohlen wurden

nrw logo


© 2015 - 2026 Bremerfunkfreunde. Designed By HD-Design
  • [email protected]
„Bremer Schlüssel“ als kleines Wappen
  • Home
    • Bannertausch
    • Flohmarkt
    • News
      • Termine Veranstaltungen
      • Die nächsten Conteste
      • Aktuelle Meldungen
      • Termine für Amateurfunkprüfungen
    • Links
      • CB-Funk Links
      • Amateurfunk-Links
      • Onlineshop-Links
    • Software
      • Algemeine Software
      • Funk Software
    • Neumayer-Station III
      • WSPR-Funkbake in der Anarktis
    • EMV
      • PLC-Störungen
      • Wissenschaftler warnen vor Risiken durch 5G
      • Bundesweite Protestaktion gegen 5G
      • BNetzA
    • RSS-Feeds
  • Über uns
    • Impressum
    • DSGVO
      • Info DSGVO
    • Datenschutzerklärung
    • Backlinks
  • Bremer
    • Bremen
      • Lokale Funkhistorie
      • Nordmende
      • OHB
      • ZARM
    • Sandstedt
  • Funk
    • Amateurfunk
      • Amateurfunkpraxis
      • DXCC Liste
      • Digitaler Amateurfunk
        • DMR
        • Tetra
        • DStar
      • Repeater
        • Relais Liste
        • Relais Liste DL/NL/OZ
        • Repeater Karte
        • SSTV Relais
      • ATV
        • Nordenham
      • Frequenzbänder des Amateurfunks
      • Amateurfunk- und Wettersatelliten sowie Raumstationen
        • Wetter-Satelliten
          • GOES-Satellite
          • Meteosat
          • NOAA
          • NOAA-POES
        • Amateurfunksatelliten
          • QO-100
          • UWE-3
          • OSCAR Satelliten
        • Raumstationen
          • ISS
          • Tiangong
        • SatTrack
      • Möglichkeiten künstliche intelligenz (KI) im Amateurfunk
      • Klasse N
    • Jedermann-Funk
      • CB-Funk
        • CB-Prefix Liste
        • Frequenz Tabelle
        • Kanal 37
        • DX Group Member Liste
        • CB-Funk Betriebsarten
        • Simplex 11 meter repeaters 27MHz
      • Freenet
      • PMR 446
    • Piraten-Funk
      • Radio Caroline
        • Radio Caroline Info
        • Radio Caroline Besucht
    • Nützliche Tools
      • Koaxialkabel - Dämpfung
      • Tatsächlicher Querschnitt
      • EIRP-Berechnung
      • Cubical Quad Berechnen
      • 149MHz Quad
      • Widerstandsfarbcode-Rechner
      • Doppelquad-Rechner
      • Kabeldämpfungen & Längen Rechner
      • Frequenzliste Kurzwelle
    • DX
      • VHF und UHF DX
      • Meteor Scatter & EME
      • DX Cluster
        • CBAPRS
        • CBLogBook
    • Funk-Infos
      • Betriebsarten
        • WSPR
        • Packet-Radio
        • SSTV
        • PSK31
        • CW
        • FT-8
        • RTTY
        • DSSTV
        • FT-4
        • JT65
      • Frequenz Liste Bremen
    • Not- und Katastrophenfunk
    • SWL
      • Der Einstieg als SWL-Hörer
      • SWL Aktiv-Antennen
    • Seefunk
      • Seefunk Frequenzen
      • Was ist AIS?
      • SSB-Seefunk
      • KW-Seefunk
      • In­mar­sat
      • NAV­TEX
    • Flugfunk
      • Flugfunk Frequenzen
      • Automatic Dependent Surveillance - Broadcast ADS-B
      • Mode-S-Transponder
      • HF ACARS
      • Ungerichtetes Funkfeuer
        • NDB-Liste
          • NDB-Liste-Deutschland
    • BOS/Bündelfunk
      • Polizei- und Feuerwehrfunk abhören
    • Testbericht und Vorstellung
      • President Washington FCC
      • CRT Superstar 3900
    • Die Unke / Der S-Wert
  • Freunde
    • 13BFF001
      • Qsl-Karten
      • Sstv Bilder
      • Awards
        • FT8DMC AWARD
        • ERC AWARD
        • TADMC AWARD
        • 30MDG AWARD
        • AGB AWARD
        • CDG AWARD
        • NDG AWARD
      • E-QSL Karten
      • PSK Report 13BFF001
      • ISS SSTV Bilder
      • Weitere Hobbys
    • 13DW100
      • Qsl-Karten
      • Sstv Bilder
      • Pskreport 13DW100
      • Weitere Hobbys
  • Bau-Projekte
    • Antennen
      • F1BKM Big wheel
      • The pa0rdt Mini-Whip
      • Eigenbau G5RV mini
      • Hünherleiter
      • DX Commander
        • DX Commander Classic 10m Antenna Kit Benutzerhandbuch
      • ADS-B Antenne
      • QFH Antenne
      • T2LT
      • Eigenbau Antenne nach Prinzip "Gainmaster" 5/8
      • Windlast Ihrer Antenne
    • Tuner
      • Z-Match
      • L-Network Tuner
    • Baluns
      • 4:1 Balun
      • 1:49 balun
      • 1:9 balun
      • Mantelwellen Sperre
      • 1:64 balun
    • Weitere Projekte
      • Fuchsjagdsender
      • Baycom kompatibles 1200 Baud Modem mit FX614
      • Raspberry PI Projekte
      • Projekt X
      • Mikrofone
    • SDR Projekte
      • Abstimmknopf für SDR
  • Wetter
    • Funkwetter
      • VOACAP
      • VHF Propagation Heat Map
      • Solar-Terrestrial Data
    • Blitzkarte
  • SDR
    • SDR Hardware
      • RTL-SDR
      • SDRplay
      • Kerberos SDR
      • Airspy
      • HackRF
      • Ham It Up
      • Kiwisdr
      • KrakenSDR
      • RigExpert Fobos SDR im Test
    • SDR Serverliste
      • SDR Deutschland
      • SDR Europa
      • SDR Afrika
      • SDR Nordamerika
      • SDR Südamerika
      • SDR Asien Australien
      • OpenWebRX Links
    • SDR Software
    • SDR Beiträge
      • Geschichte der SDR Technik
      • RTL-SDR Anleitung
      • Coherent Receiver
      • I/Q Daten für Dummies
      • Passives Radar mit SDR
      • Passiven Radarempfängers
      • SDR Grundlagen und Anwendungen
  • Rundspruch
    • Deutschland-RundspruchDeutschland-Rundspruch
    • Niedersachsen-RundspruchNiedersachsen-Rundspruch
    • Nordsee Rundspruch